机器人开卡丁车背后的技术革命:DPC如何打破感知与控制的壁垒
人形机器人领域再次迎来重大技术突破。Symbiosis Robotics展示的机器人卡丁车演示不仅令人眼前一亮,更重要的是揭示了机器人控制架构的根本性变革。这一突破的核心在于Direct Perception Control技术,它彻底改变了传统机器人系统中感知与控制分离的设计理念。
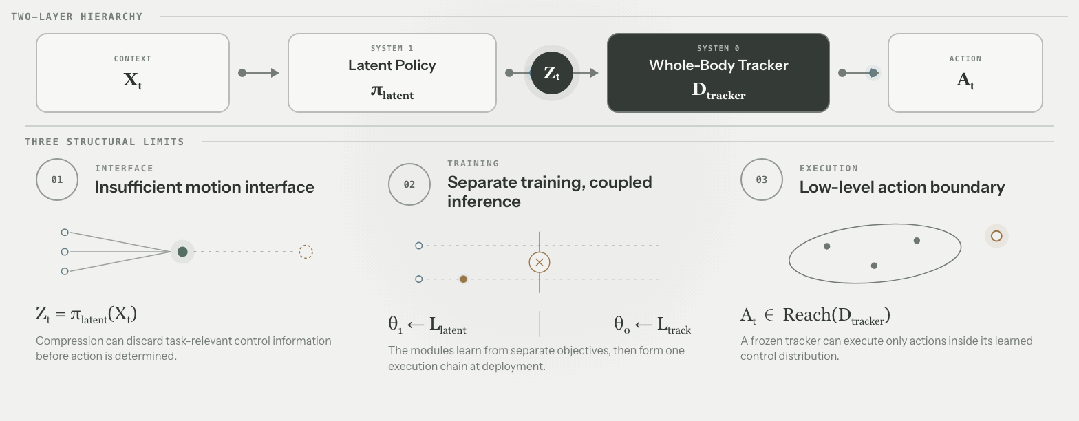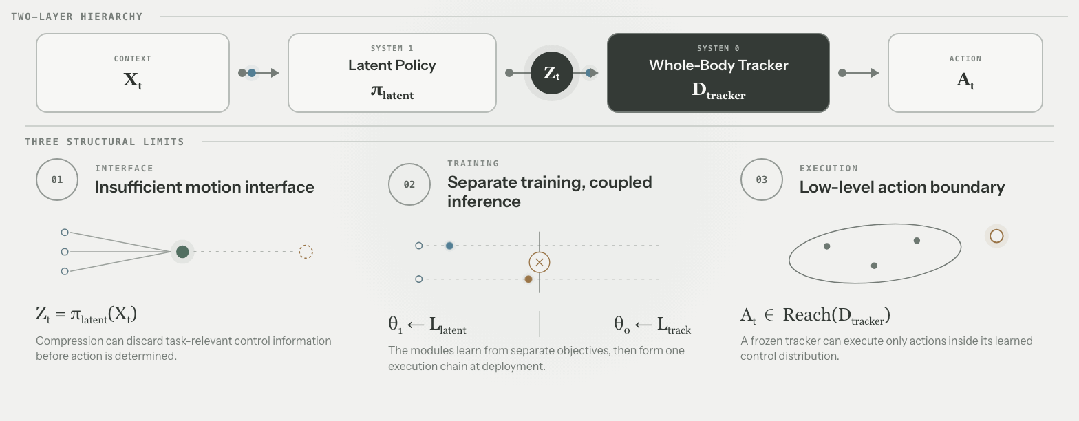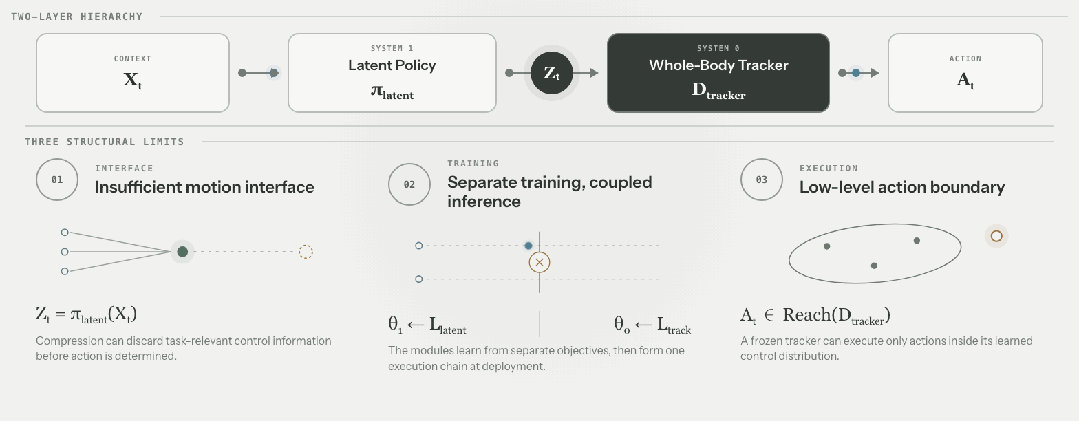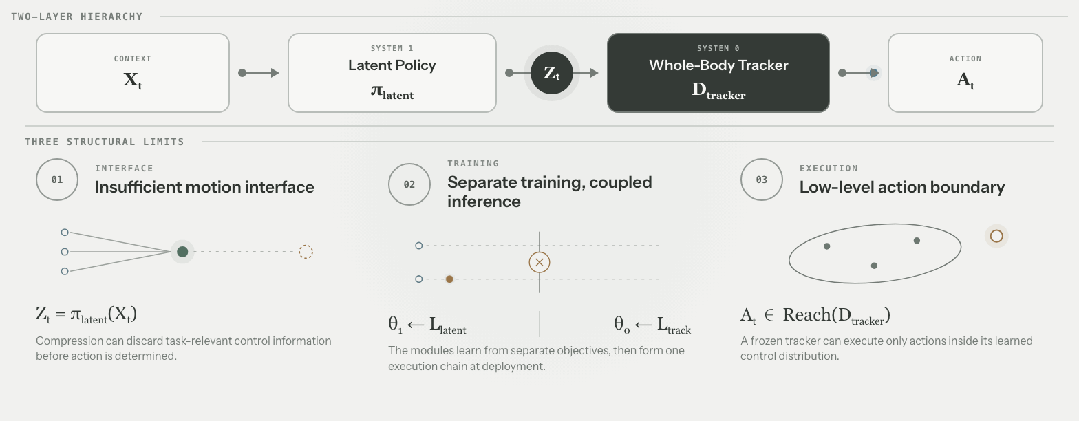
传统的机器人控制系统通常采用分层架构,其中感知模块负责理解环境和任务,而控制模块则负责将这些理解转化为具体的关节动作。这种设计虽然在理论上看似合理,但在实际应用中却暴露出诸多问题。最显著的问题是信息在层级间传递时的损失和延迟,导致机器人难以实现真正意义上的实时响应和精确控制。
机器人开卡丁车的场景恰好展现了这种挑战的复杂性。首先,机器人需要将身体压缩到卡丁车狭窄的驾驶舱内,这个过程涉及髋关节、膝关节以及四肢的协调调整。随后,机器人必须同时处理视觉输入、任务执行和身体反馈,双手控制方向盘,双脚分别控制油门和刹车。整个过程中,车辆的动态变化会持续影响机器人的身体状态,要求其动作策略能够快速适应。
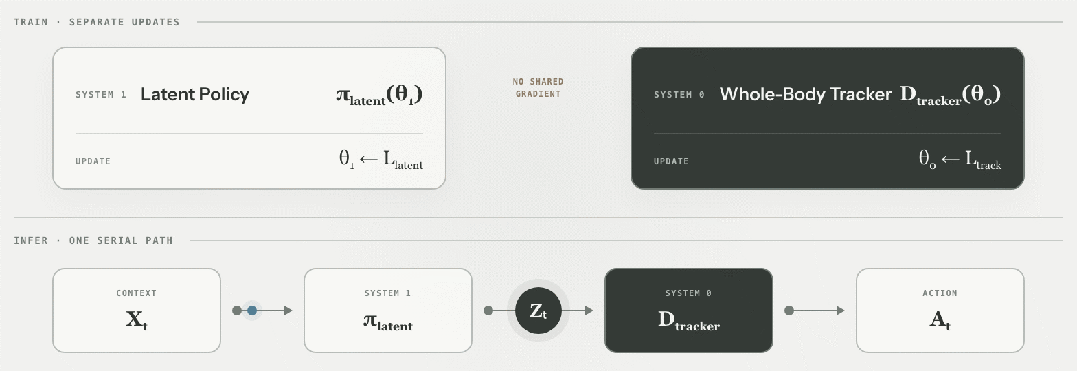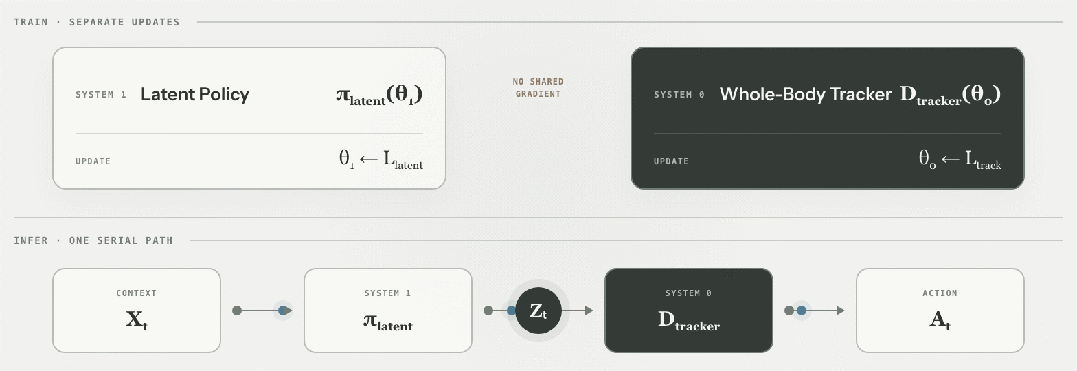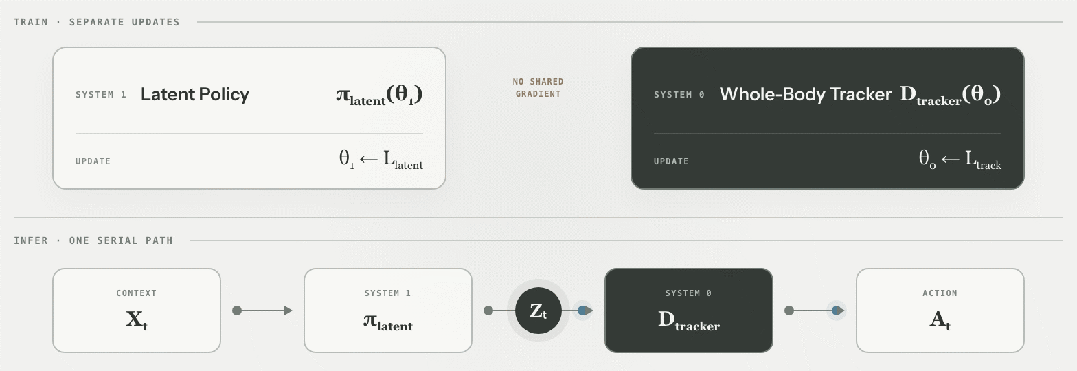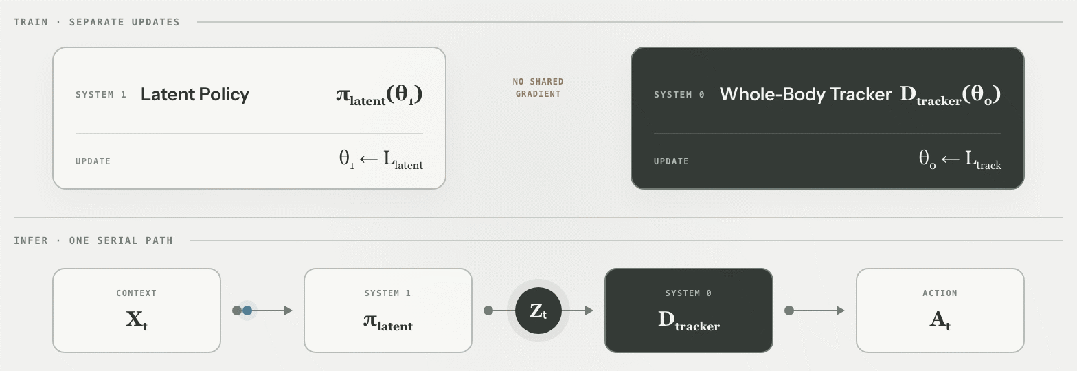
这种复杂性超出了传统分层控制系统的处理能力。在分层架构中,上层的感知模块可能准确识别了弯道和速度变化,但将其转化为具体的关节动作时,中间的运动表示层可能会丢失关键的动态信息。这种信息损失在高速运动和复杂操作中尤为明显,导致机器人无法实现流畅的连续动作。
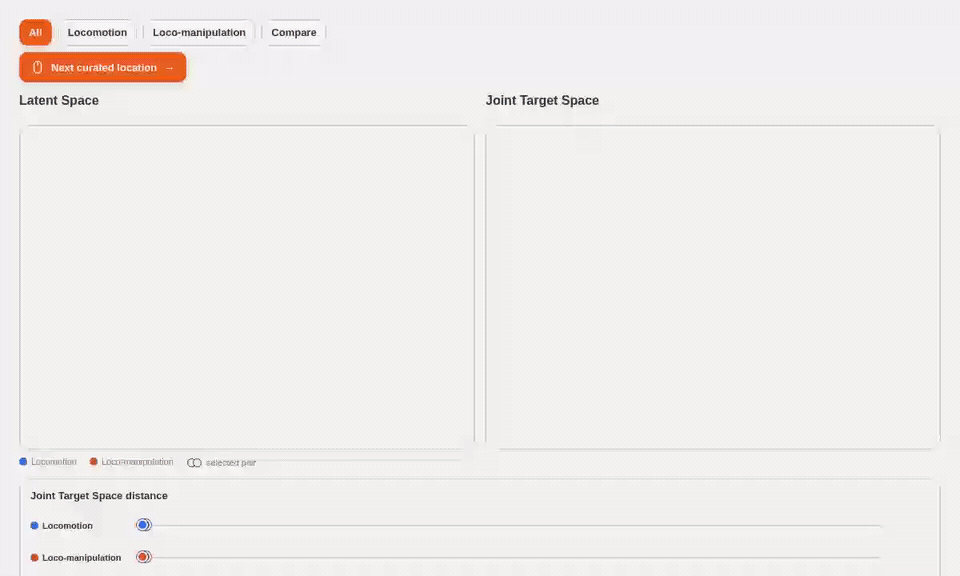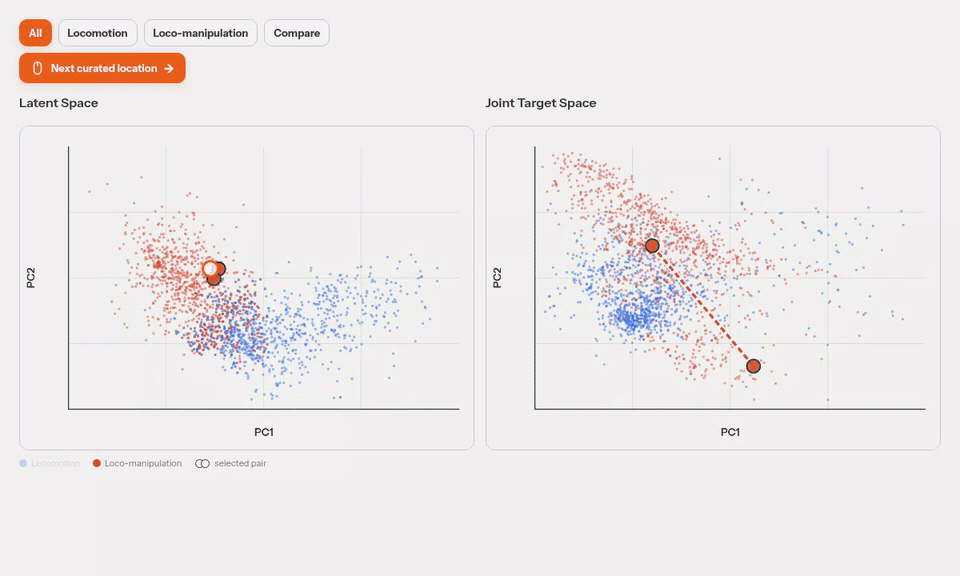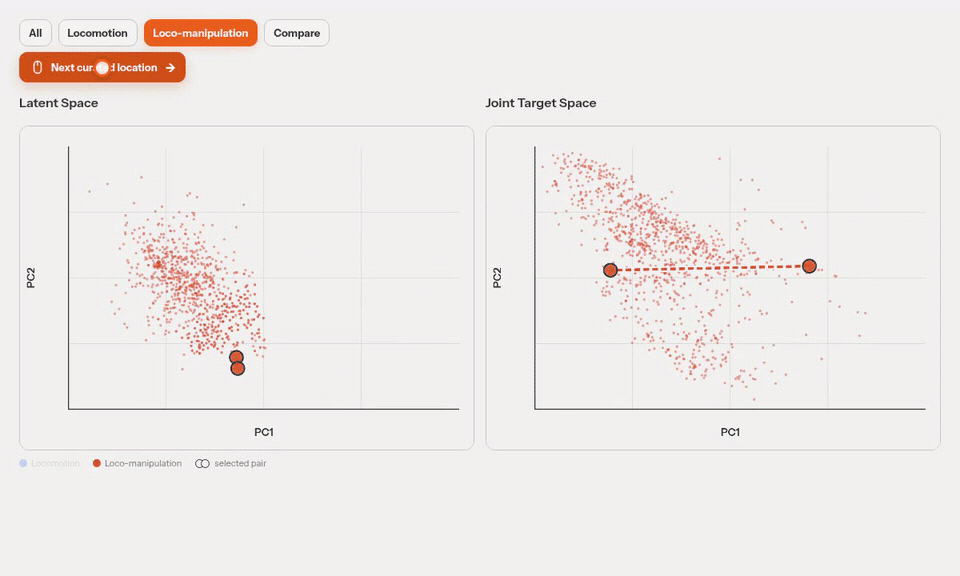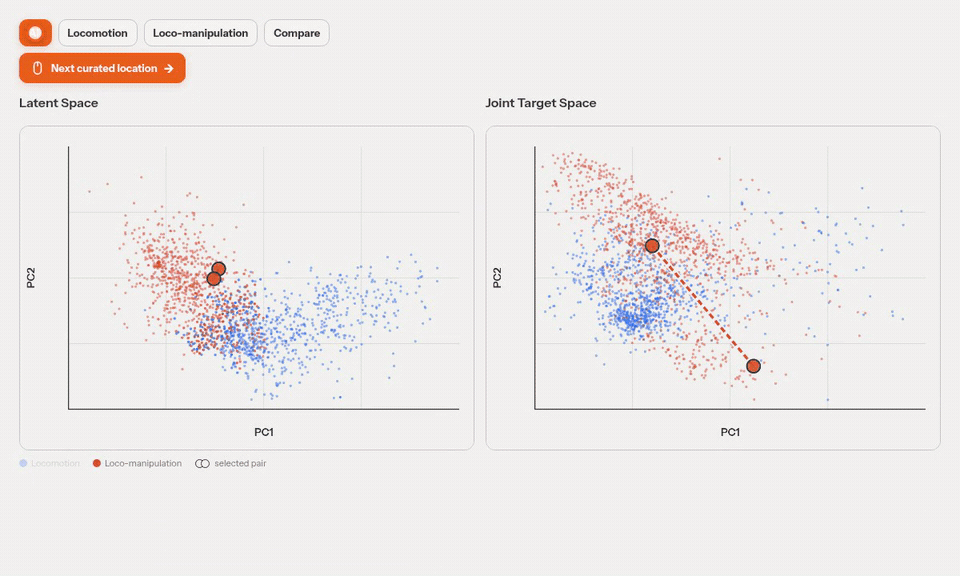
DPC技术的核心创新在于取消了传统的中间运动表示层。该系统直接将视觉输入、任务描述和身体状态信息输入到统一的神经网络中,直接输出关节角度目标。这种设计避免了信息在层级间的传递损失,确保了感知和控制的高度一致性。
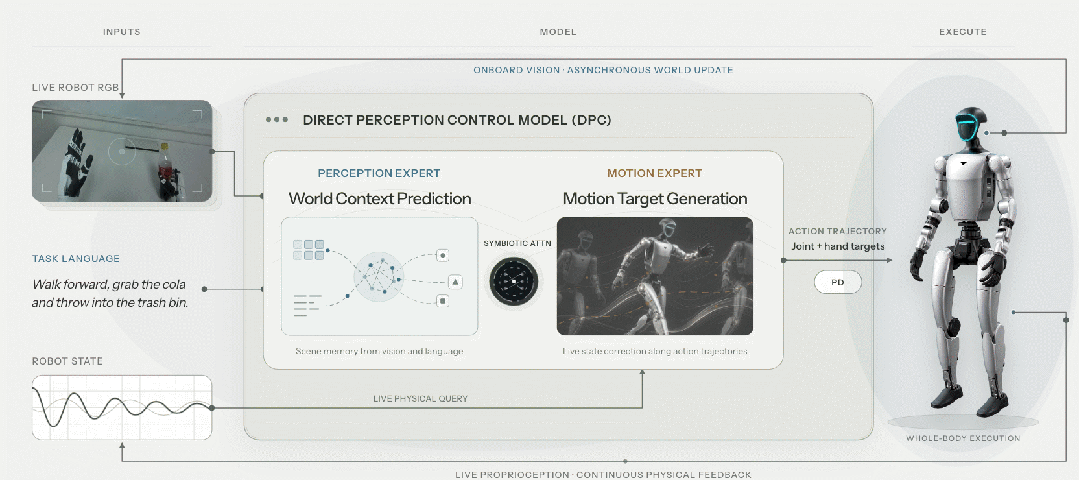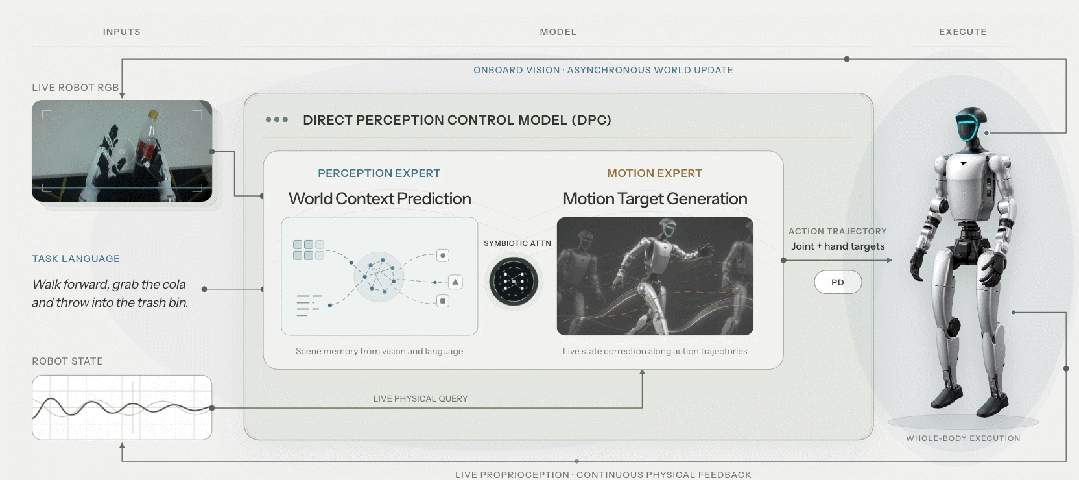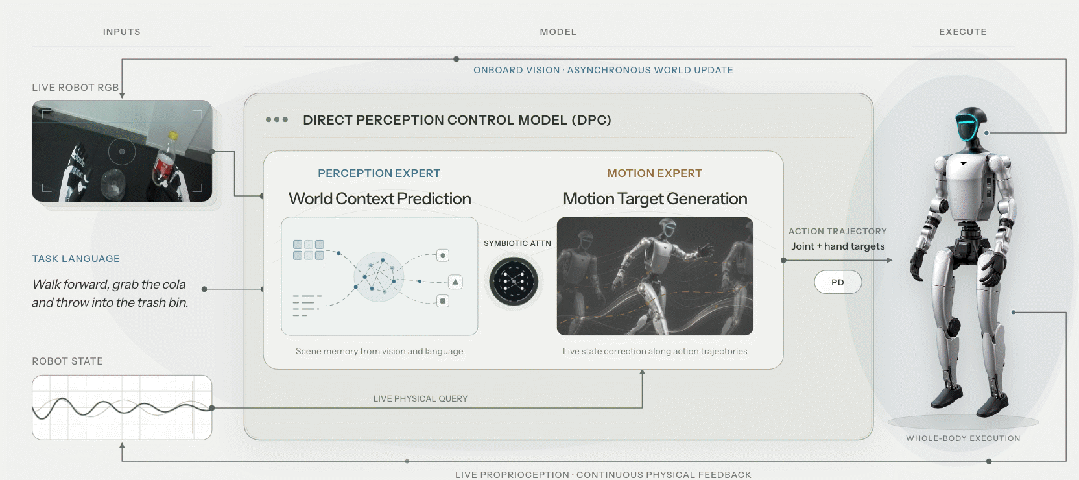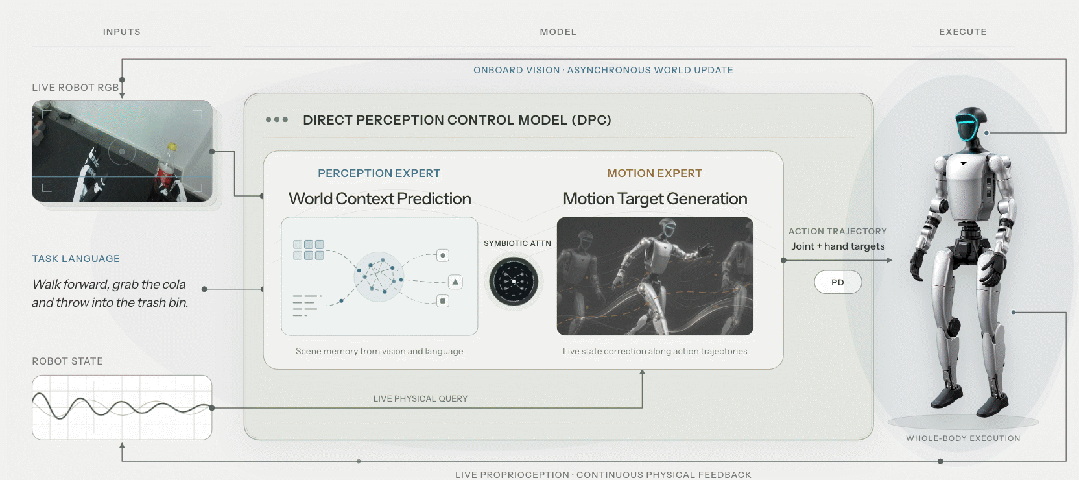
在技术实现层面,DPC采用了双专家架构。感知专家负责处理视觉信息和任务理解,运动专家则专注于处理高频的身体反馈和关节控制。两个专家通过协同注意力机制进行信息交换,确保感知信息能够指导运动控制,同时运动状态也能影响感知处理。
这种架构的一个重要优势是异步更新机制。相机获取的视觉信息不需要频繁重复计算,而身体状态信息则持续更新。运动专家在每次计算动作时都能获得最新的视觉信息和身体状态,从而实现更加精确和及时的控制。
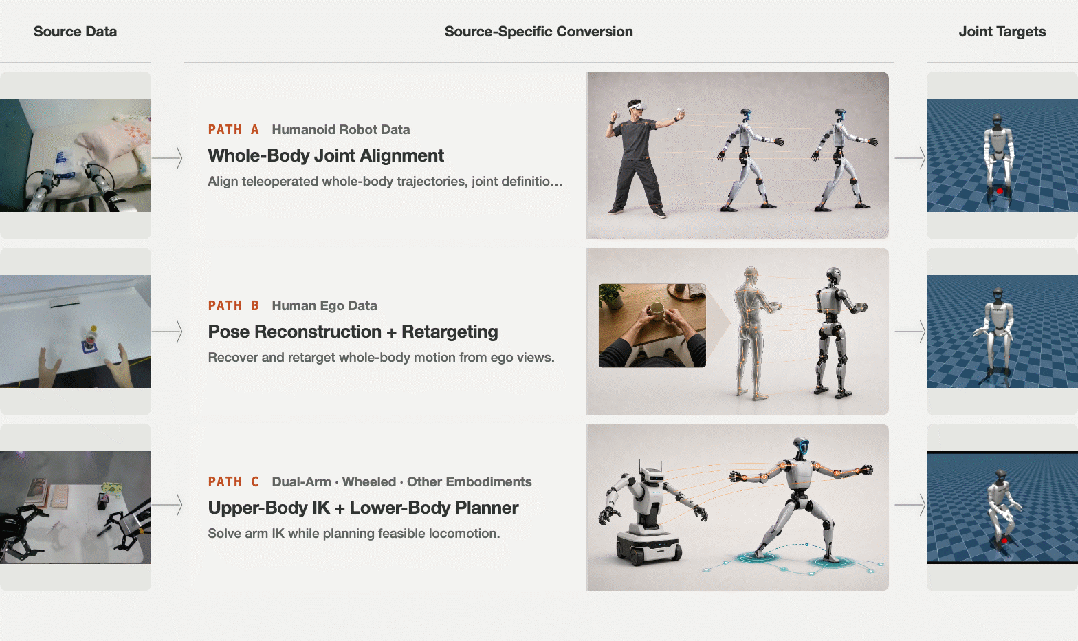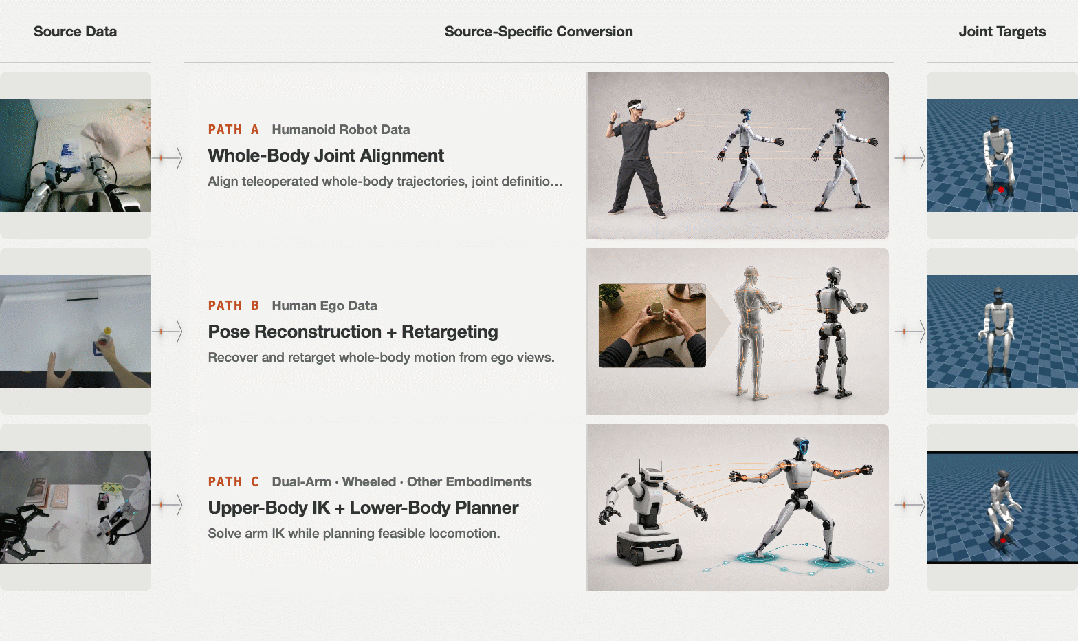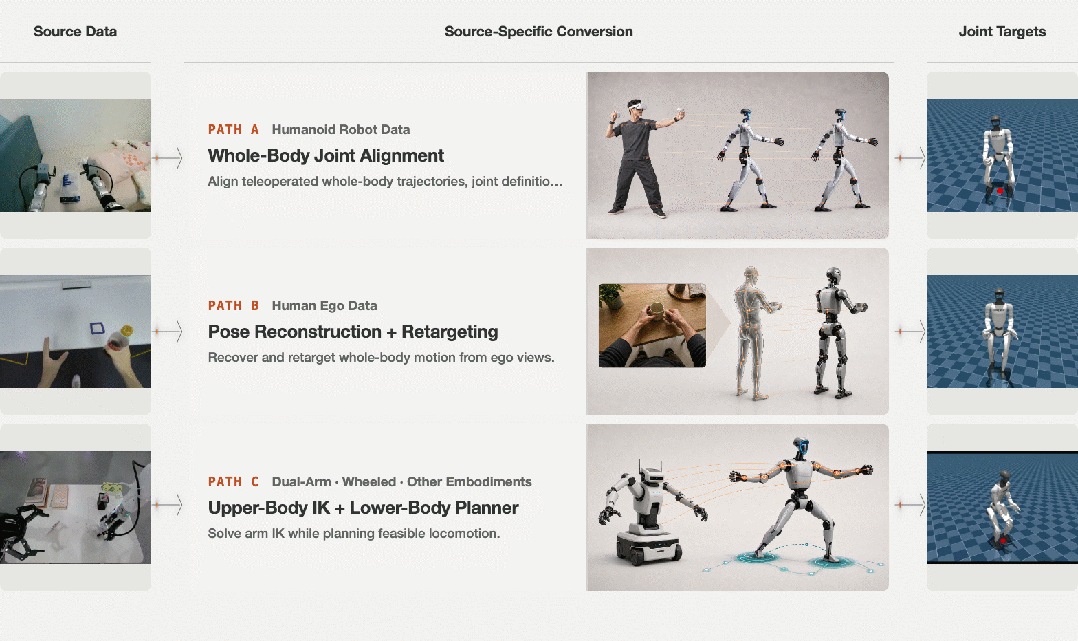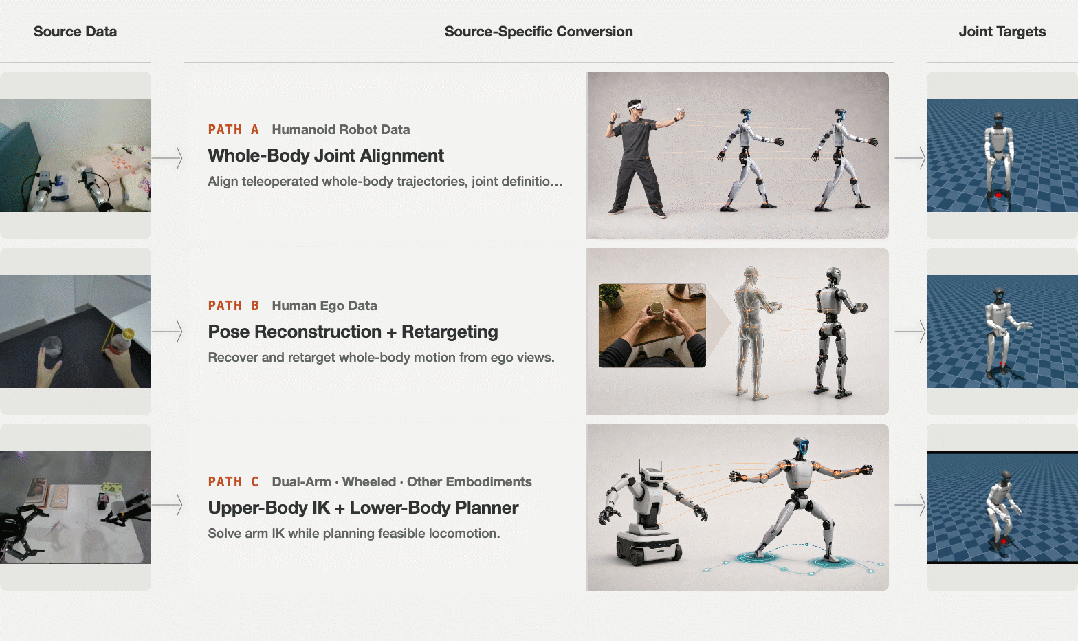
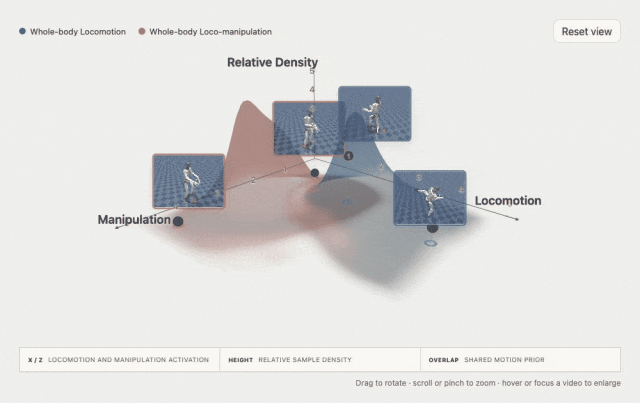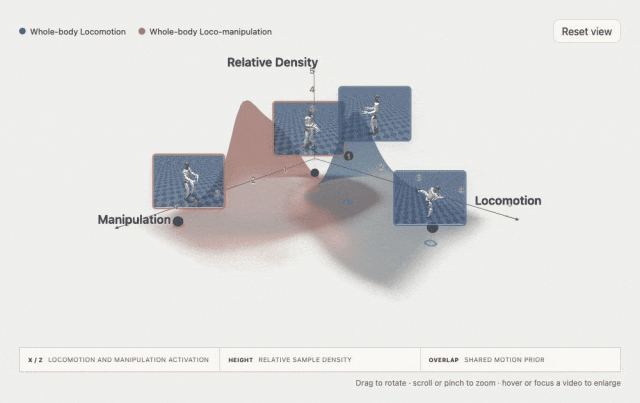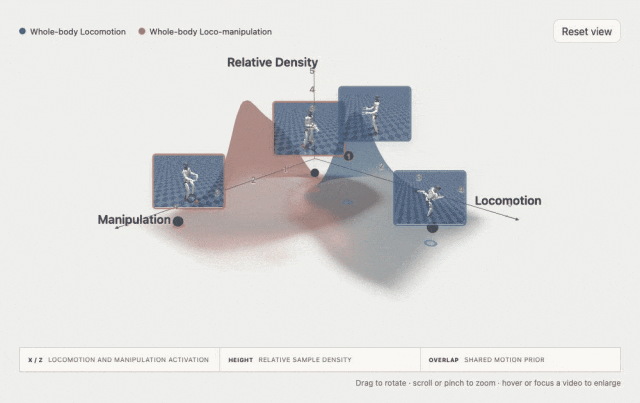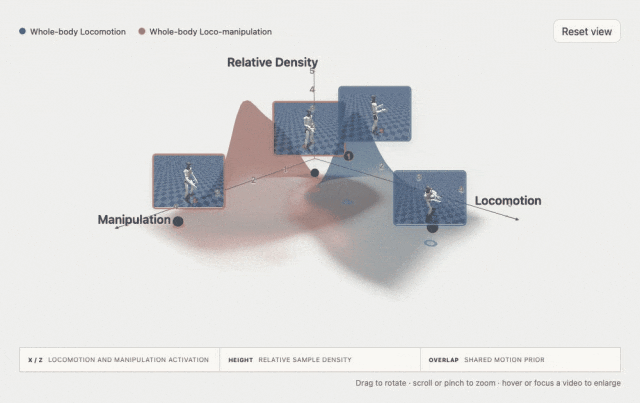
训练DPC系统需要大量的具身数据支持。Symbiosis Robotics收集了超过15000小时的多样化数据,包括人类第一人称视角数据、带臂机器人数据、轮式人形机器人数据和双足人形机器人数据。这些数据经过统一转换后,都映射到相同的关节动作空间,为模型提供了丰富的训练样本。
数据的多样性对于DPC的成功至关重要。人类视频数据提供了自然的运动模式和任务执行策略,不同类型的机器人数据则涵盖了各种运动能力和约束条件。这种多样化的数据组合使得DPC能够在面对新任务和新环境时展现出更强的泛化能力。
除了引人注目的卡丁车演示,DPC还在其他复杂任务中表现出色。在移动抓取和放置任务中,机器人需要在行走过程中完成物体抓取,然后移动到指定位置进行放置。这个过程涉及重心变化、支撑面调整和负载转移等多个复杂因素。
在受限姿态下的全身操作任务中,机器人需要在空间受限的环境中完成精细操作。这些任务都要求机器人能够实时处理环境变化、身体状态变化和任务需求变化,并做出相应的关节动作调整。
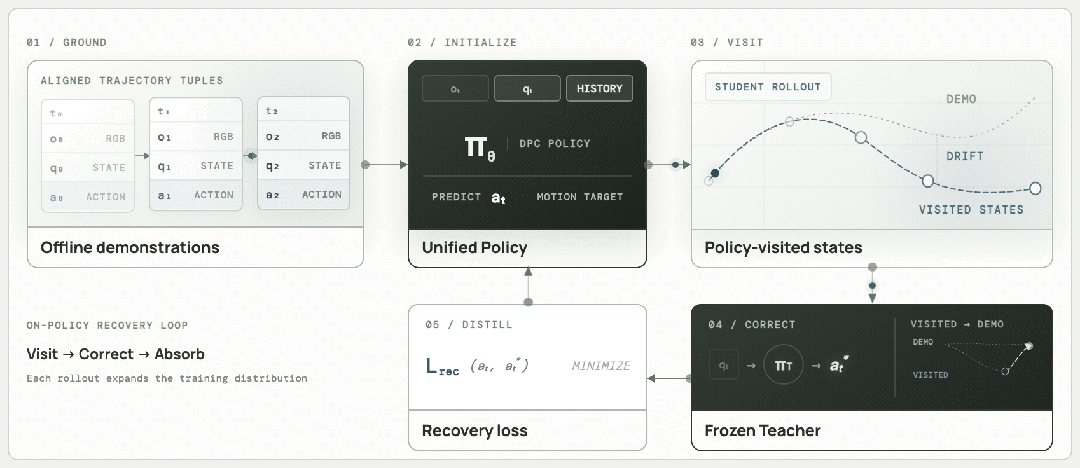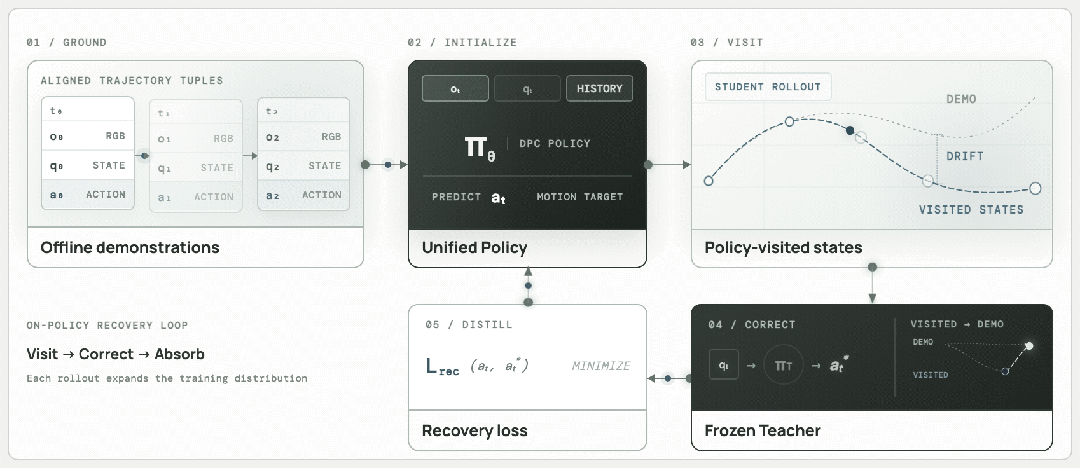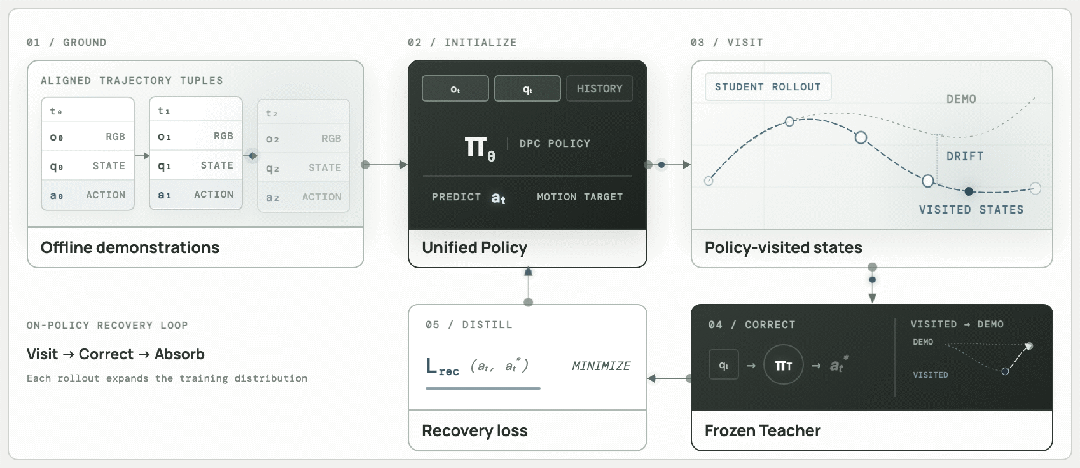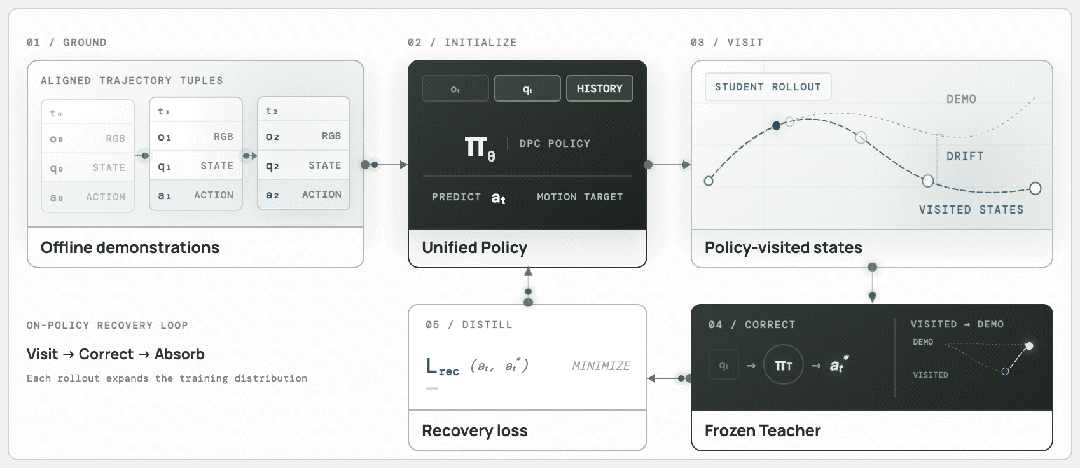
DPC的训练策略也体现了其技术先进性。系统采用两阶段训练方法,首先通过离线行为克隆建立基础动作能力,然后通过DriftDistill方法处理实际运行中的偏差问题。这种方法确保了机器人在面对实际执行中的累积误差时仍能保持稳定性能。
在离线预训练阶段,模型学习从大量演示数据中提取动作模式和控制策略。这些数据包含了各种环境条件和任务场景,为模型提供了丰富的先验知识。在线微调阶段则重点关注实际执行中的问题,通过教师-学生框架学习如何从偏离状态中恢复。
这种训练方法的优势在于能够处理实际部署中不可避免的累积误差。传统方法往往在仿真环境中表现良好,但在实际执行中由于建模误差和环境不确定性而性能下降。DPC通过专门的训练策略解决了这个问题。
从系统工程的角度来看,DPC代表了机器人控制架构的重要演进。传统方法将复杂的控制问题分解为多个相对简单的子问题,这种方法在早期确实推动了机器人技术的发展。然而,随着任务复杂性的增加,这种分解方法的局限性日益显现。
DPC采用的端到端方法虽然在理论上更加复杂,但在实践中证明了其优越性。通过直接优化最终的控制目标,系统能够学习到更加高效和协调的控制策略。这种方法特别适合于需要高度协调和实时响应的任务。
在硬件实现方面,DPC保持了与现有机器人平台的兼容性。系统输出的关节目标仍然通过传统的PD控制器和硬件执行层来实现,确保了安全性的同时也保持了系统的稳定性。这种设计使得DPC可以相对容易地集成到现有的机器人平台上。
安全性考虑在DPC设计中占据重要地位。尽管系统直接输出关节目标,但仍然保留了完整的关节限制和其他安全措施。这种设计确保了在追求高性能的同时不会牺牲系统的安全性。
从应用场景的角度来看,DPC技术具有广泛的适用性。除了卡丁车驾驶这样的特殊任务,该技术还可以应用于工业自动化、服务机器人、救援机器人等多个领域。在每个领域中,DPC都能够提供更加精确和协调的控制能力。
工业自动化场景中,机器人需要在复杂的生产环境中执行精密操作。DPC的实时感知和控制能力使得机器人能够更好地适应环境变化,提高生产效率和产品质量。服务机器人领域中,DPC可以帮助机器人更好地理解用户需求并提供相应的服务。
救援机器人应用中,DPC的环境适应能力尤为重要。在灾难现场等复杂环境中,机器人需要快速响应环境变化并执行救援任务。DPC的直接控制架构能够提供更好的实时性能。
技术发展的趋势表明,未来的机器人系统将越来越强调感知与控制的一体化。DPC技术正是这一趋势的典型代表,它展示了如何通过统一的架构实现更高效的机器人控制。这种发展趋势将推动整个机器人行业的技术进步。
从产业影响的角度来看,DPC技术的出现可能会改变机器人开发的商业模式。传统的分层控制方法需要多个独立的软件模块,而DPC的端到端架构可能简化开发流程,降低开发成本。
同时,DPC技术也为机器人教育和研究提供了新的方向。研究人员可以基于DPC架构探索更多创新的控制策略,推动机器人技术的进一步发展。教育机构也可以利用DPC的概念来培养下一代机器人工程师。
未来的发展方向包括进一步提高DPC系统的鲁棒性和适应性。当前的DPC系统虽然在特定任务中表现出色,但在面对极端环境条件时仍可能存在局限性。未来的研究将致力于提高系统在各种环境条件下的稳定性能。
另一个重要的发展方向是多模态感知的集成。当前的DPC主要依赖视觉信息,未来可以集成触觉、听觉等多种感知模态,进一步提高机器人的环境理解能力。
总的来说,DPC技术代表了机器人控制领域的重要突破。它不仅解决了传统分层控制系统的固有问题,还为未来机器人技术的发展指明了方向。随着相关技术的不断完善和应用场景的拓展,DPC有望成为新一代机器人系统的核心技术之一。