单目视频变身物理世界:OVOW如何让机器人学会真实环境交互
近年来,机器人技术的发展面临着一个核心挑战:如何让机器在真实复杂环境中实现可靠交互。传统的解决方案往往依赖于昂贵的人工建模或专用设备采集,这极大地限制了机器人训练数据的规模和多样性。随着Real2Sim概念的兴起,研究者们开始探索如何利用普通视频数据构建可交互的仿真环境,而OVOW技术的出现为这一难题提供了全新的解决思路。
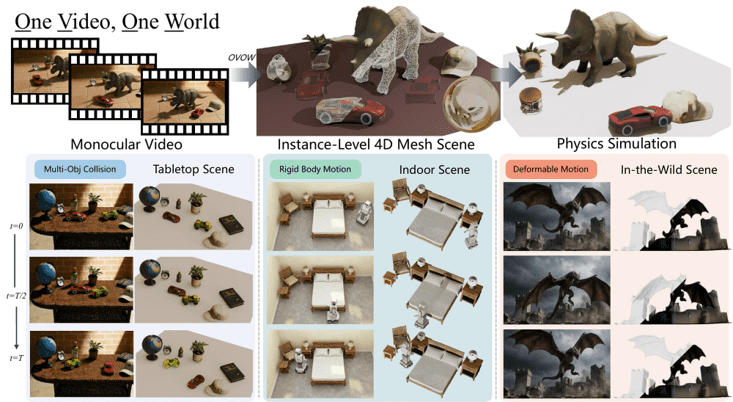
OVOW代表了从单目视频到物理4D场景转换的重要突破。这项技术的核心理念是将一段普通的单目视频转化为完整的物理世界模型,其中包含了精确的几何结构、真实的运动轨迹以及可验证的物理属性。与传统的4D重建技术不同,OVOW不仅仅追求视觉上的相似性,更重要的是输出可以直接用于物理引擎的可交互数据。
传统的4D重建技术通常以隐式场、高斯原语或点云作为输出结果,这些数据格式虽然适合新视角渲染,但很难直接拆分出独立的对象,缺乏封闭的网格结构、真实的空间尺度以及稳定的时序运动信息。这种局限性使得重建结果无法直接应用于机器人策略训练,因为机器人需要的是明确的物体边界、准确的几何尺寸以及可靠的物理交互信息。
OVOW技术通过一条完整的流水线解决了这些问题。整个系统不需要训练专用的大模型,而是巧妙地串联现有的视觉基础模型,依次完成场景理解、几何与运动恢复、物理组装等关键步骤。这种方法的优势在于充分利用了现有模型的能力,避免了重复训练的资源消耗,同时保证了各个模块的专业性和准确性。
在场景理解阶段,系统首先识别视频中的实例对象和运动类型,并生成跨帧的掩码序列。这个过程需要准确区分静态背景、刚体运动和非刚性形变等不同类型的目标。随后,系统会对遮挡区域进行补全,恢复静态、刚体以及可变形对象的完整网格结构。接下来是关键的尺度与运动估计环节,系统需要恢复真实的物理尺度和逐帧的运动轨迹。
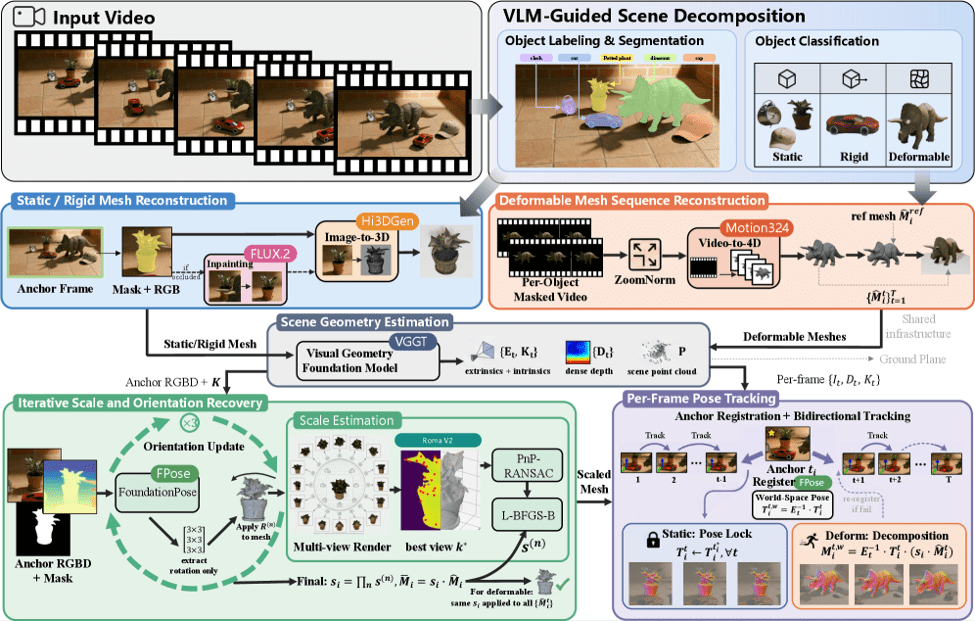
最后,系统会对地面、重力、悬浮、穿透和支撑关系进行校正,确保重建结果符合物理规律。这种端到端的处理流程保证了从原始视频到物理仿真场景的完整转换,为后续的应用奠定了坚实基础。
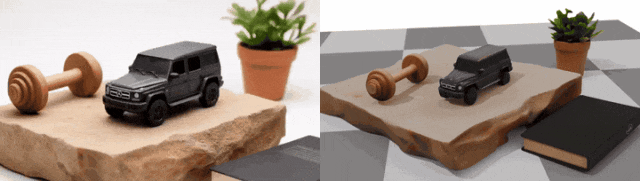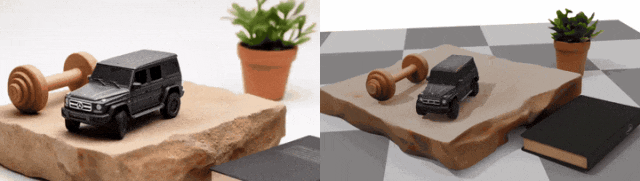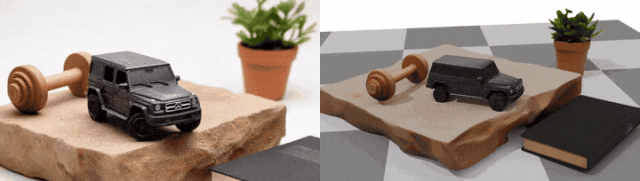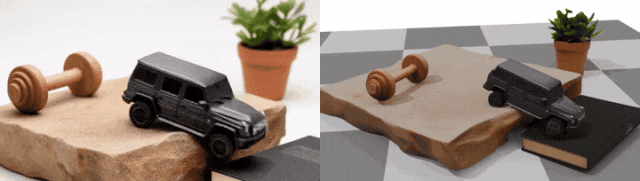
OVOW技术的一个重要创新是采用了统一的表示方法来处理静态、刚体和非刚性运动。系统以实例网格为基础,将整体轨迹与局部形变分开处理,从而能够同时处理车辆、飞机等刚体对象,以及飞鹰、北极熊等具有复杂形变特征的非刚体对象。这种统一的表示方法避免了为不同类型的运动设计专门的模型或参数,大大提高了系统的通用性和效率。
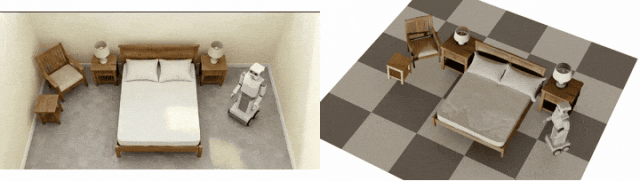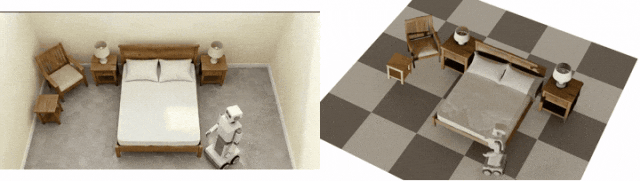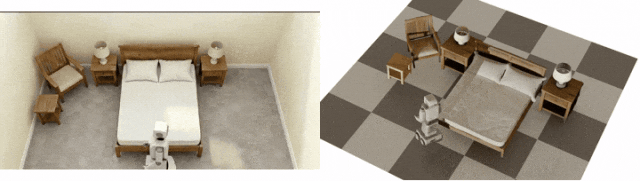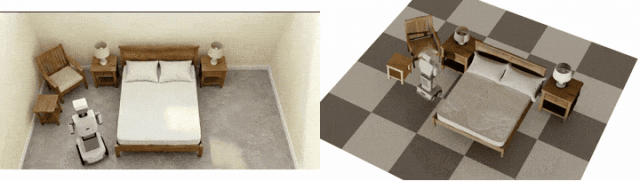
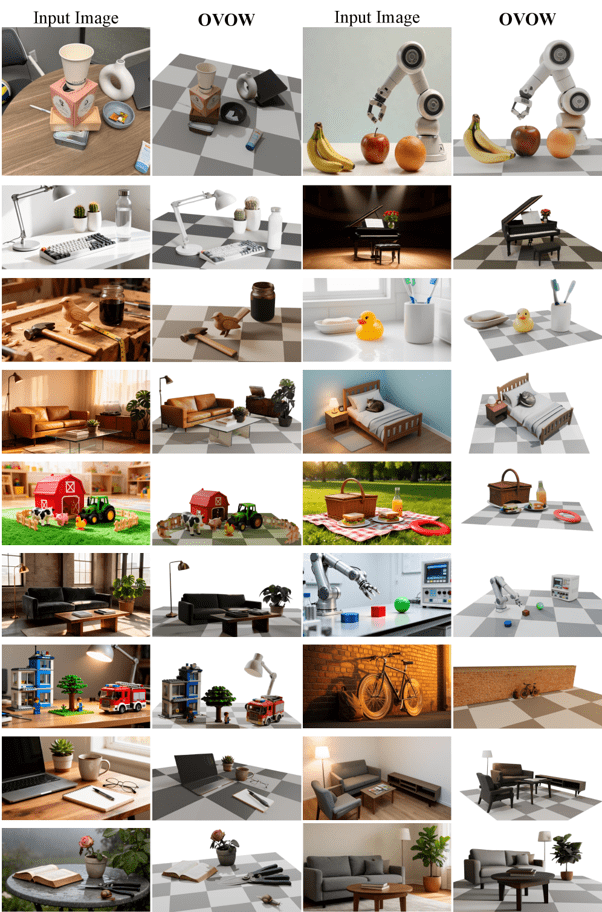
在实际应用中,OVOW展现出了强大的处理能力。对于桌面场景,系统能够准确重建越野车、哑铃、花盆等刚体对象的完整几何结构和运动轨迹。在室内多对象场景中,系统同样能够分离和重建不同的实例对象,保持它们之间的空间关系和相互作用。对于具有复杂形变特征的对象,如飞行的鹰类或行走的动物,系统能够保持拓扑一致性,准确捕捉其形变过程。
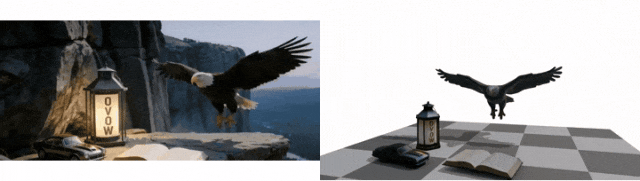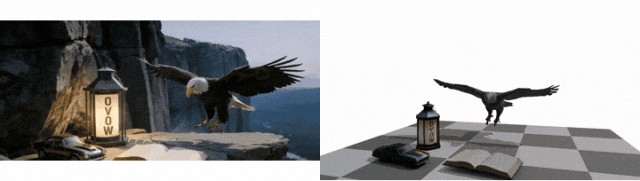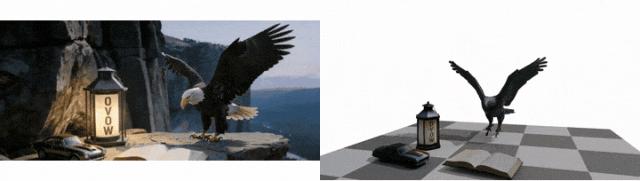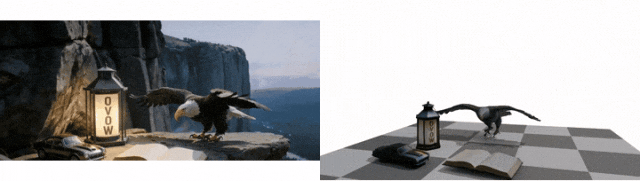
机场场景的处理进一步验证了系统的实用性。在复杂的机场环境中,系统能够分别重建飞机、摆渡车和航站楼等大型对象,准确恢复它们的几何结构和运动特性。这种能力对于机器人在复杂工业环境中的应用具有重要意义。
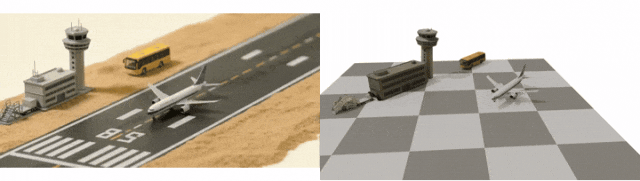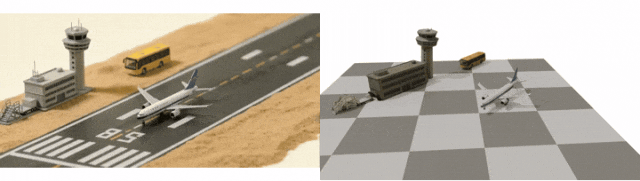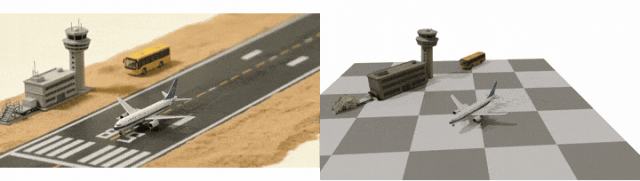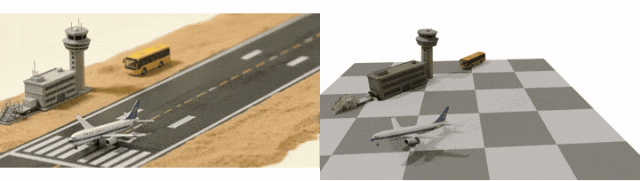
可仿真是OVOW技术的核心价值所在。与传统的视频重建不同,OVOW输出的场景可以进行重新编辑和物理仿真。用户可以重新摆放对象的位置,或者施加外部力的作用,然后由物理引擎计算新的碰撞、倾倒和位移结果。这种能力使得同一组重建资产可以通过不同的初始条件产生多样化的交互轨迹。
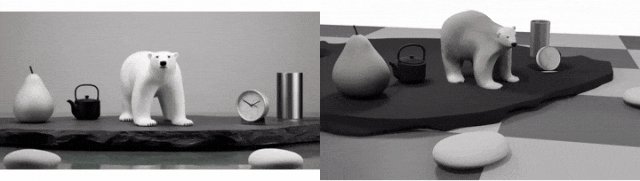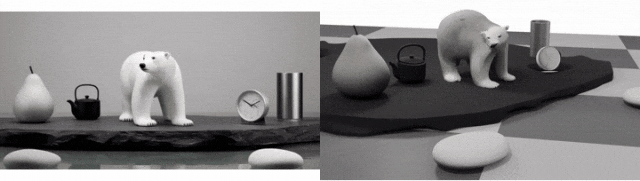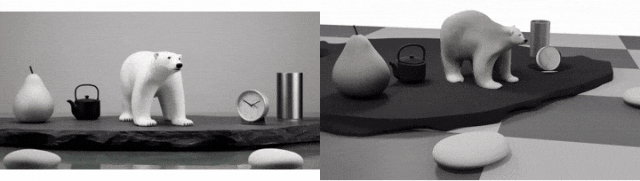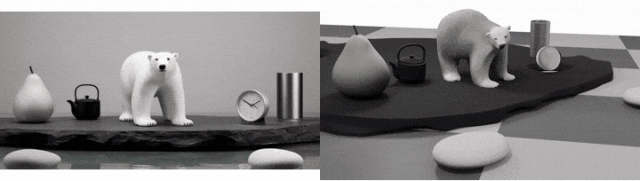
在仿真验证过程中,系统展现了良好的稳定性和准确性。原始布局的仿真结果能够准确反映对象间的物理交互,改变布局后的仿真则产生了不同的碰撞和位移模式。重新组合的场景同样能够产生合理的物理行为。这些结果证明了系统输出的不是简单的视频重放,而是基于物理定律的真实计算结果。
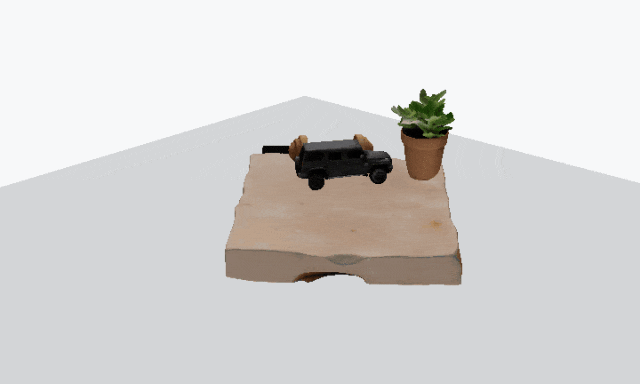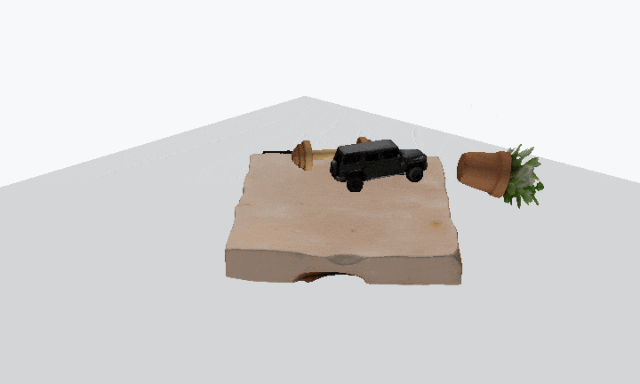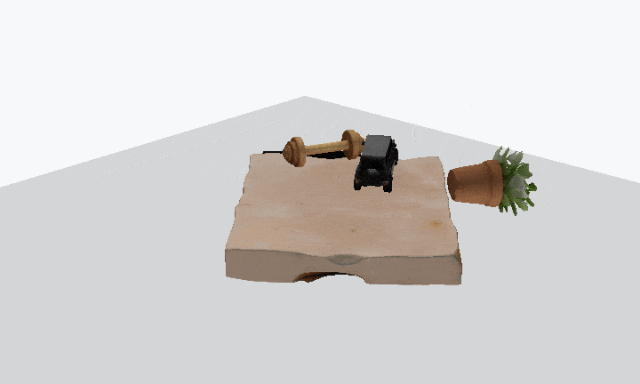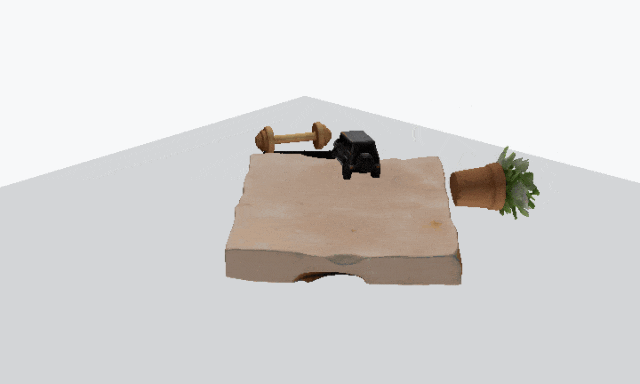
为了验证系统的性能,研究团队构建了包含静态和动态场景的基准测试集。每个场景包含3到5个对象,并提供了网格、轨迹、相机、深度和分割的真值数据。在动态基准测试中,Scene-IoU-OBB达到0.440,Object-IoU为0.210,处理速度为3.35秒每帧。运动类型识别、位姿恢复、有效场景和重力仿真稳定率分别达到95.4%、92.4%、86.8%和82.7%。
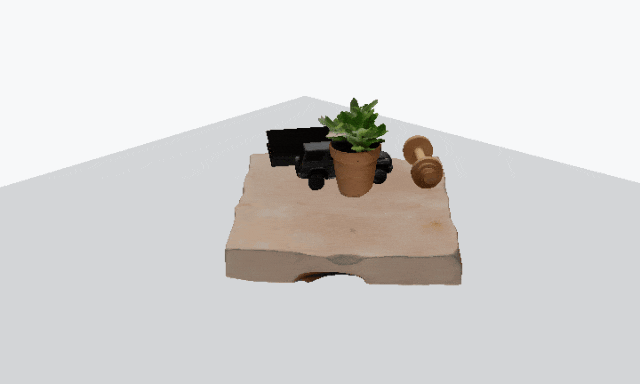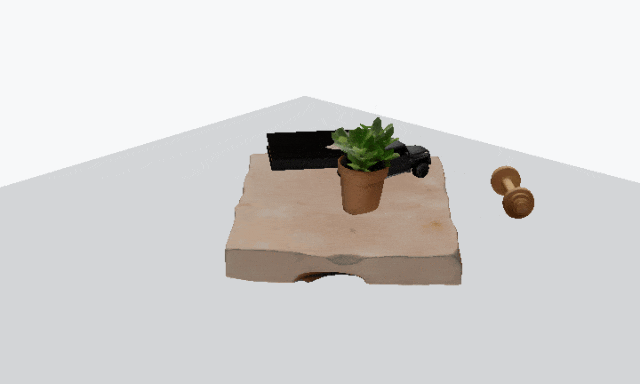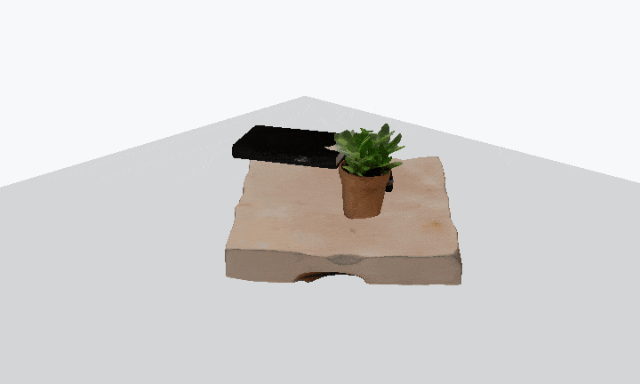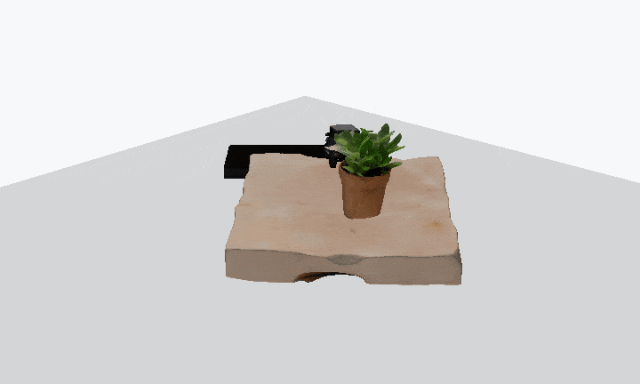
这些性能指标表明,OVOW在保证重建质量的同时,处理速度较逐帧方法提升了1到2个数量级,满足了实际应用的需求。系统的高准确率和稳定性为机器人策略训练提供了可靠的数据基础。
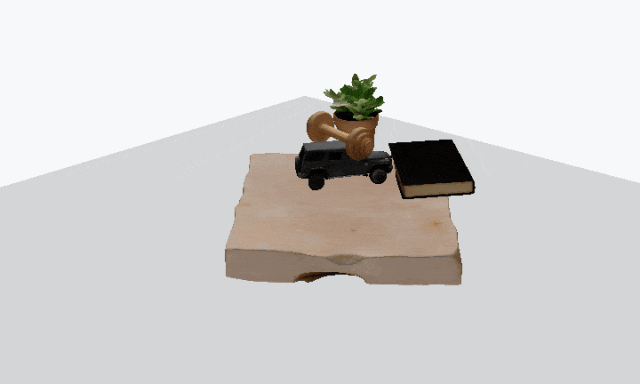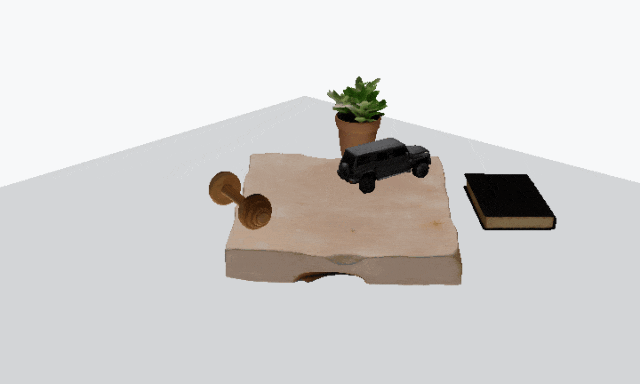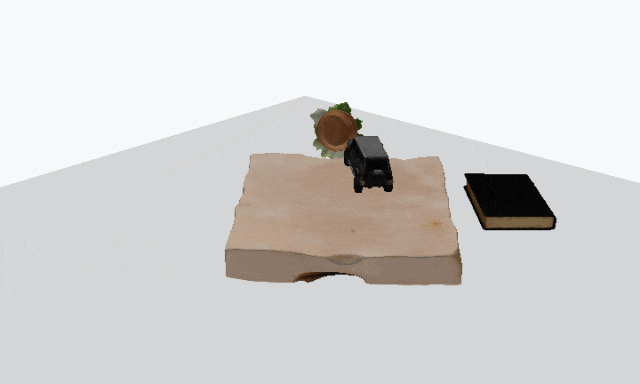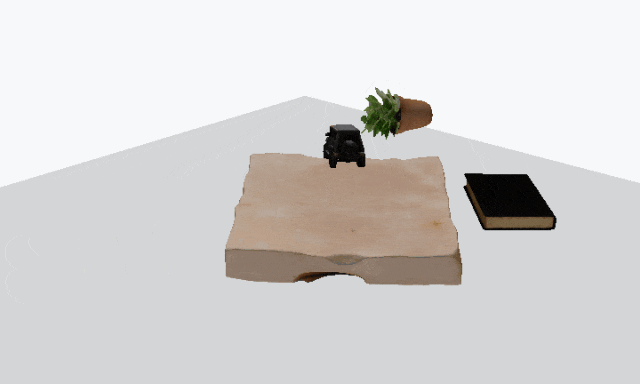
OVOW技术的意义不仅在于单次视频重建,更在于将一次观测转化为可以反复干预的数据源。通过重新摆放对象、制造碰撞、创建遮挡和长尾状态,系统能够生成大量原本难以采集的交互过程。这些数据对于世界模型和机器人策略的学习具有重要价值。
在数据链路方面,OVOW可以作为D4RT类数据管线的上游组件。D4RT使用统一的时空查询接口学习深度、相机和3D点轨迹,训练时从带真值轨迹的数据中采样时空查询。OVOW能够提供对象级网格、相机、深度和运动数据,并在仿真中生成更长、可控、带真值的跟踪序列。
这种数据生产的衔接为Physical AI的发展提供了新的可能性。RGB像素只是数据的入口,机器人策略训练真正需要的是对象边界、几何结构、空间尺度、运动轨迹,以及接触和支撑等可执行的状态信息。OVOW将视频转化为实例级4D网格,再通过仿真器改变布局、目标和外力,从同一段观测扩展出多组反事实交互轨迹。
从技术架构的角度来看,OVOW的设计体现了模块化和专业化的特点。系统充分利用现有的视觉基础模型,避免了重复训练的资源浪费,同时保证了各个处理环节的专业性和准确性。这种设计理念为其他类似技术的发展提供了有益的参考。
在应用场景方面,OVOW技术具有广泛的适用性。在机器人训练领域,它可以为各种复杂环境提供高质量的仿真数据,加速机器人策略的学习过程。在自动驾驶领域,它可以将道路视频转化为可交互的交通场景,用于车辆行为预测和路径规划的训练。在虚拟现实和游戏开发中,它可以快速生成真实的物理交互场景,提高开发效率。
未来的发展方向包括进一步提高重建精度和处理速度,扩展对更多类型运动的支持,以及增强系统的鲁棒性和适应性。随着相关技术的不断进步,OVOW有望在更多领域发挥重要作用,推动Physical AI技术的快速发展。
总的来说,OVOW技术代表了从视频到物理仿真转换的重要进展。它不仅解决了传统重建技术的局限性,还为机器人和其他AI系统提供了高质量的真实世界数据源。这项技术的成功应用将为人工智能在物理世界中的部署和应用奠定坚实的基础。