普渡机器人WAIC 2026揭秘:一脑多形如何重塑Physical AI商业闭环
当具身智能的概念从实验室的演示Demo,逐渐沉淀为商业场景中的生产力工具,行业正处于一个关键的转折点。2026年7月17日,上海世界人工智能大会(WAIC 2026)的开幕,不仅是一场技术展示盛宴,更是Physical AI(物理人工智能)从概念走向产业化深水区的重要标志。在这场以“智能伙伴,共创未来”为主题的大会首日,全球商用服务机器人领域的领军企业普渡机器人,通过一场名为“从服务世界到智造未来”的技术沟通会,正式抛出了其核心战略——“一脑多形”技术路线,并首次线下展示了其最新力作:类人形智能作业伙伴PUDU D7。
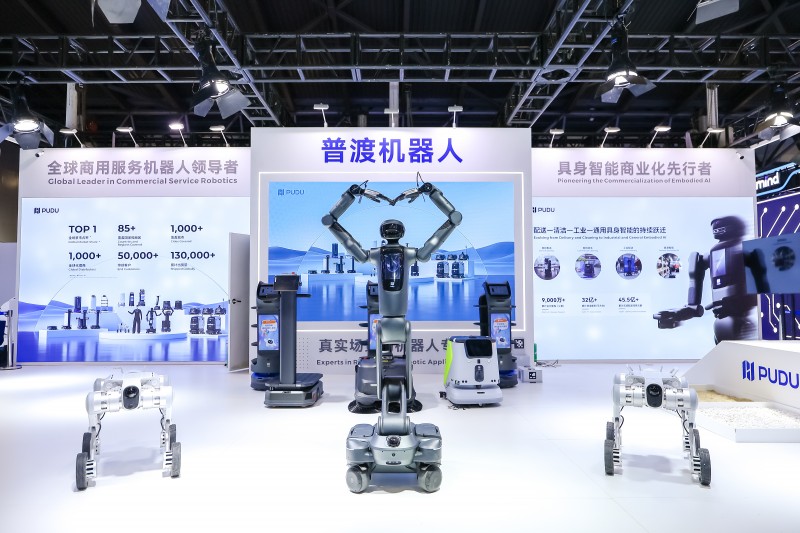
这一动作背后的逻辑,远比发布一款新品更为深远。在当前的技术语境下,谁能在真实商业场景中率先跑通“技术-产品-商业化-数据”的正向闭环,谁就能定义Physical AI时代的游戏规则。普渡机器人选择在此时亮出底牌,意在向行业展示其从单一产品竞争向平台化智能竞争的转型决心。
从生成内容到物理执行:AI载体的进化必然
过去几年,人工智能的发展轨迹主要沿着两个维度展开:一是大语言模型(LLM)和生成式AI在数字内容创作领域的爆发,二是多模态模型和AI Agent在任务理解与逻辑推理上的突破。然而,这些能力的终点长期停留在屏幕之内。随着感知、推理、规划和执行模块的成熟,AI开始寻求突破数字空间的边界,进入充满不确定性的真实物理世界。
沙利文在《2025年全球具身智能与商用服务机器人独立市场研究报告》中明确指出,AI能力正经历从“生成内容”向“理解并执行真实物理任务”的跨越。在这一进程中,机器人不再仅仅是执行预设代码的自动化设备,而是成为了Physical AI时代最重要的终端载体。它们具备感知环境、自主移动、多模态交互以及物理执行的能力,能够直接嵌入到零售、工业、医疗等复杂场景中。
与此同时,政策层面也给予了强力支撑。《十五五规划建议》明确提出,要将具身智能打造为新的经济增长点。商用服务机器人之所以具备率先规模化落地的现实基础,在于其能够直接解决人力成本上升、服务效率瓶颈等核心痛点。从配送、清洁到导览,这些高频刚需场景为机器人的迭代提供了最丰富的土壤。
“一脑多形”架构:解构具身智能的工程难题
尽管前景广阔,但具身智能的商业化道路并非坦途。普渡机器人指出,当前行业面临四大核心挑战:真实世界数据的匮乏、工程化与制造能力的门槛、商业闭环的缺失以及全球部署的复杂性。针对这些痛点,普渡提出了“一脑多形”的技术理念。
所谓“一脑多形”,并非简单的软件复用,而是让不同形态的机器人共享一套统一的底层模型和软件架构。普渡具身智能产品线总经理吴翔在沟通会上强调,普渡致力于打造一个统一的智能底座,使不同形态的机器人能够共享同一个“大脑”,从而实现从单机智能向平台化智能的演进。
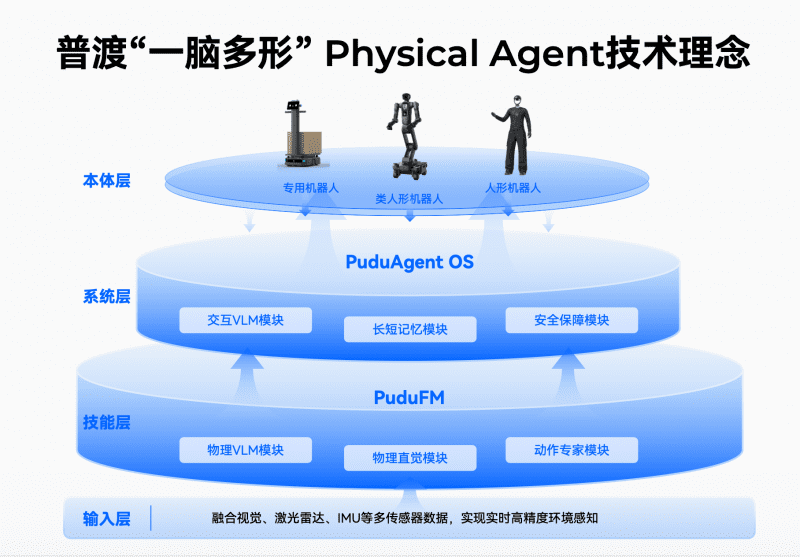
为了实现这一愿景,普渡构建了Physical Agent的三层架构:本体层、系统层和技能层。这一架构的设计逻辑在于解耦硬件形态与智能能力,通过标准化的软件接口和通用的智能底座,降低多形态机器人的研发边际成本,同时提升智能能力的泛化水平。
三层架构详解:从硬件载体到智能中枢
第一层:本体层——多形态承载特定场景需求
本体是机器人进入物理世界的载体。普渡在本体层的布局呈现出多元化特征,涵盖了专用机器人、类人形机器人和人形机器人。这种分层布局并非随机选择,而是基于场景适配性的深思熟虑。专用机器人因其结构精简、成本低廉,适合解决配送、清洁等高频、标准化的任务;类人形机器人则凭借更接近人类的肢体结构,能够进入复杂的工业和商业环境,执行更精细的操作;而人形机器人则被视为探索通用人机协作场景的终极形态。
第二层:系统层——PuduAgent OS打造智能中枢
系统层是连接底层硬件与上层模型的关键枢纽。普渡推出的PuduAgent OS,被定义为通用具身智能体平台。该平台集成了交互VLM(视觉语言模型)模块、长短记忆模块以及安全保障模块。其核心价值在于实现了机器人任务理解的标准化和规划决策的统一化。通过PuduAgent OS,不同形态的机器人可以复用已有的能力库,实现跨本体、跨场景的能力迁移。这意味着,在一个场景中训练出的导航或交互能力,可以快速迁移到另一个场景中,极大地缩短了研发周期。
第三层:技能层——PuduFM赋予物理直觉
技能层决定了机器人“能做什么”以及“做得多好”。普渡自研的具身基座模型PuduFM,是该架构中的智能引擎。与传统机器人依赖预设规则不同,PuduFM旨在让机器人具备理解环境、预测结果、自主规划以及根据反馈持续优化的能力。模型内部内置了物理直觉模型(PIM),这是普渡基于全球最大机器人物理交互数据集训练而成的核心资产。PIM让机器人能够理解重力、摩擦力等物理属性,从而在执行抓取、搬运等动作时表现出更高的鲁棒性和安全性。
PUDU D7亮相:从专用走向通用的实践样本
在“一脑多形”理念的指导下,普渡在WAIC 2026上首次线下展示了类人形智能作业伙伴PUDU D7。这并非一次简单的产品发布,而是“一脑多形”技术路线从理念走向应用的重要里程碑。
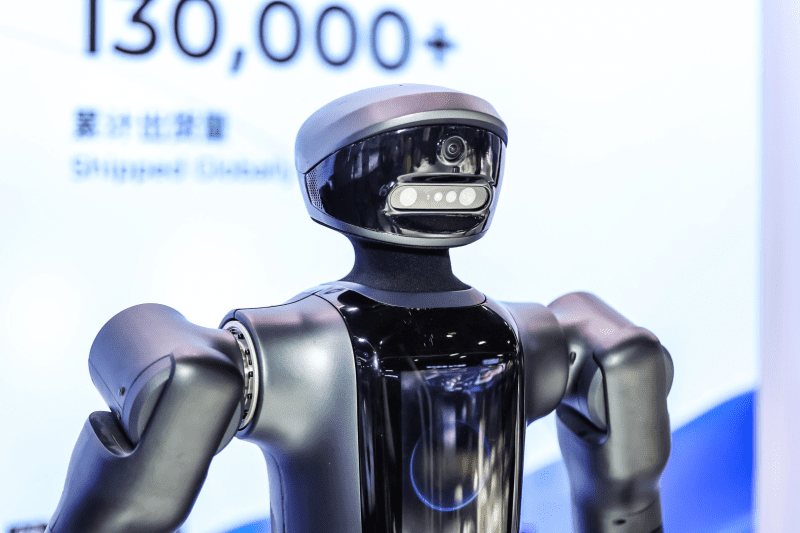
PUDU D7基于PuduFM具身智能大模型打造,支持最高14kg的负载能力和2米的作业高度。这一参数配置使其能够胜任工业物流、高位取放、物料搬运等复杂作业任务。与传统AGV(自动导引车)不同,PUDU D7具备更强的环境适应性和任务灵活性,能够适配工厂、仓储、零售等多元化真实场景。
从早期的商用配送、清洁,到如今的工业配送和通用具身智能,普渡不断拓展统一智能底座所覆盖的机器人形态。PUDU D7的亮相,标志着普渡正在将碎片化的机器人能力整合为统一的Physical AI基础设施,验证了其技术路线在复杂物理世界中的可行性。
数据飞轮:规模化部署构建的核心壁垒
在具身智能领域,模型算法固然重要,但真实世界的数据往往被视为更稀缺的资源。普渡机器人对此有着清晰的认知:具身智能真正的竞争力,不仅来自模型本身的参数规模,更来自真实世界中持续产生的高质量数据。
根据公开数据,普渡的业务已覆盖全球85个以上国家和地区,服务超过5万家终端客户,累计出货量超过13万台。这一庞大的部署规模,每年为普渡产生超过5000万小时的真实运行数据。这些数据来自零售、工业物流、餐饮、酒店、医疗等十六大真实场景,包含了丰富的边缘案例(Edge Cases)和极端环境下的交互数据。
普渡构建了一个精密的“数据飞轮”:13万台机器人每天在全球各类商业场景中运行,持续产生感知、决策、执行与反馈数据;这些数据不断回流至PuduFM进行训练,优化模型性能;升级后的模型再赋能更多机器人进入新的场景。这种“部署—数据—训练—升级—再部署”的闭环,不仅推动了机器人能力的持续迭代,更构成了普渡在Physical AI时代难以复制的技术壁垒。
竞争维度的升维:从产品到生态
沙利文2025年的最新数据显示,普渡机器人在全球商用服务机器人收入、出货量、商用清洁机器人收入以及中国商用服务机器人出海四大维度均位列第一。这一成绩证明了其在传统服务机器人领域的领先地位。
然而,站在Physical AI的新起点上,竞争的维度正在发生深刻变化。未来的机器人竞争,将不再局限于单一产品的性能参数,而是围绕统一智能底座、真实世界数据积累以及产业生态的构建展开。普渡的策略是通过“一脑多形”技术理念,将过去十年积累的技术、产品和商业化能力进行数字化重构,把单一产品能力升级为统一的智能平台能力。
这种转型的背后,是中国科技企业从“产品出海”向“技术标准输出”迈进的战略意图。通过输出统一的智能底座和数据标准,普渡希望在全球范围内建立基于Physical AI的新生态。正如普渡所愿景的那样,让机器人真正服务100亿人,不再仅仅是一句口号,而是通过“一脑多形”的规模化部署,成为可触达的现实。
随着WAIC 2026的结束,普渡机器人展示的技术蓝图仅是开端。在具身智能的下半场,如何进一步打通数据闭环、降低部署成本、提升通用能力,将是所有参与者共同面临的挑战。而普渡凭借其在真实场景中的数据积累和平台化架构,已在这场长跑中占据了有利身位。Physical AI时代的序幕才刚刚拉开,真正的较量,或许才刚刚开始。