1B参数登顶具身智能:架构创新如何破解大模型落地难题
具身智能的“瘦身”革命:当1B参数成为新标杆
在人工智能的广袤版图中,具身智能(Embodied AI)正站在一个关键的转折点。长期以来,行业内部存在着一种隐性的“参数焦虑”:似乎只有堆砌数百亿乃至数千亿参数,才能赋予机器人足够的智慧。然而,近期全球具身智能领域最引人注目的公开榜单Evo-SOTA的更新,彻底打破了这一固有认知。中国团队优艾智合研发的FabriVLA模型,以仅1B(十亿)参数的体量,在Meta-World MT50这一涵盖50种复杂操作任务的多任务核心基准测试中,以90.0%的tier-average成功率登顶第一,超越了包括π0在内的众多国际知名大模型。
这一成绩不仅仅是一次算法性能的胜利,更标志着具身智能行业正在从盲目的“参数竞赛”迈向理性的“架构竞赛”。对于工业界而言,这意味着机器人不再需要依赖庞大的云端算力集群和海量的预训练数据,而是可以通过更精妙的神经网络设计,在轻量级硬件上实现顶级的操作能力。这种转变极大地降低了部署门槛,为具身智能从实验室走向真实的工厂产线扫清了最大的障碍。
架构创新:破解多任务操作的底层逻辑
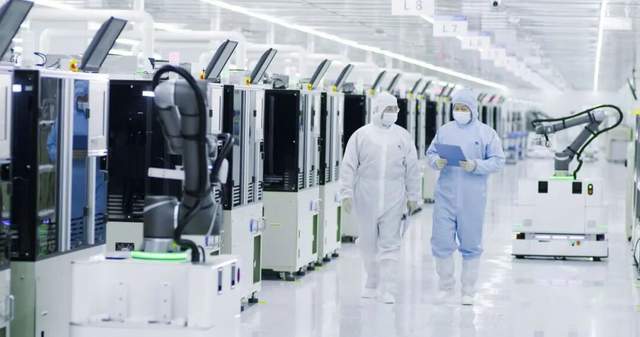
Meta-World MT50基准测试之所以极具含金量,在于它不考察单一动作的极限,而是测试机器人在抓取、放置、推动、开门、插拔等50个不同任务中的综合表现。这极其贴近工业现场的真实需求:生产线上的工件千变万化,如果机械臂换一个零件就需要重新编程或长时间调试,那么自动化就失去了意义。
FabriVLA之所以能在不增加参数量的情况下实现SOTA(State of the Art,目前最佳)表现,核心在于其针对机器人操作任务重新设计的两个关键架构创新。
首先是门控自注意力机制。传统模型在处理长序列动作时,往往难以保证动作前后的连贯性与协同性。例如,在进行复杂的装配任务时,第一步的抓取角度直接影响后续的插入精度。门控自注意力机制通过预测动作间的时序衔接,让模型在生成动作序列时,能够“看见”前一步的状态并“预判”后一步的需求。这种机制就像熟练工人的肌肉记忆,每一个动作都为下一个动作做好了物理和心理上的准备,从而在执行复杂长序列任务时更加稳定、流畅。
其次是深浅层视觉特征融合。在机器人视觉感知中,高层语义信息帮助识别物体类别(如“这是一个螺丝”),而低层视觉细节则决定操作精度(如“螺丝孔的具体坐标和姿态”)。单一层面的信息往往导致“知道是什么但抓不准”或“看得清但不知用途”的困境。FabriVLA通过深度融合深浅层特征,使模型同时具备宏观理解与微观操作的能力。消融实验数据显示,去除这一融合机制,成功率将从90.0%大幅降至82.9%,证明这是提升精细操作成功率的关键组件。
从VLA到工业大模型:FabriX的确定性追求
虽然FabriVLA在基准测试中夺冠,但学术界的SOTA与工业界的可用之间仍存在巨大鸿沟。工业场景对稳定性、实时性和安全性的要求近乎苛刻:一次错误的抓取可能导致设备损坏,一次延迟的指令可能影响整条产线节拍。因此,优艾智合在FabriVLA之后,进一步推出了面向工业生产的具身智能大模型——FabriX。
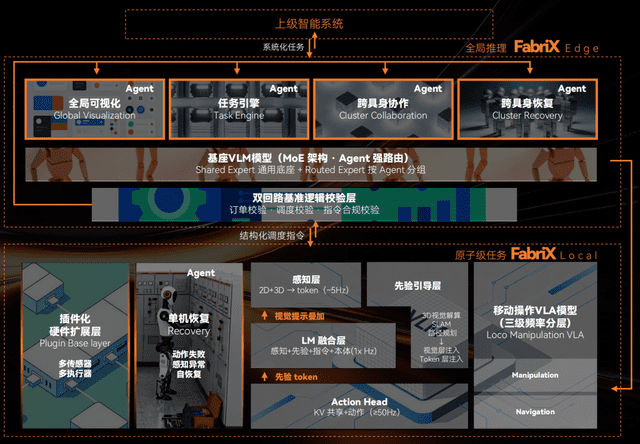
FabriX并非简单的模型升级,而是构建了一套基于“Edge+Local”双重架构的工业具身智能技术基座。这一架构巧妙地将AI的灵活性与工业控制的确定性相结合。
在Edge端(边缘服务),类似于工厂的“资深工程师”,FabriX利用基于工业真机数据训练的多模态MoE(混合专家)基座模型,负责理解订单需求、工艺流程及全局状态。它擅长处理复杂任务的拆解、路径规划及资源协调,拥有强大的泛化能力。
在Local端(本地执行),类似于机器人身边的“现场师傅”,该层将物理机理控制中的确定性规则作为先验知识注入,结合可供性交互数据,引导机器人完成具体的微观动作。这里设置了严格的安全约束,确保机器人在实时运动过程中不偏离工业标准。
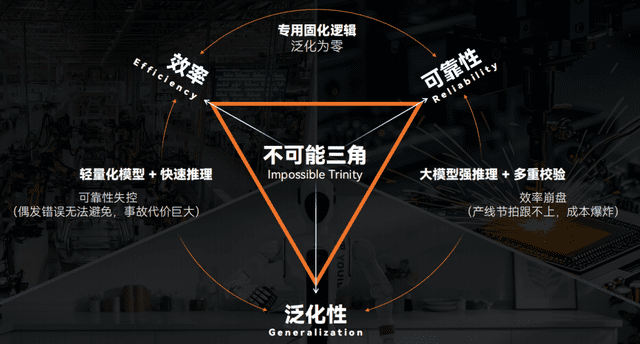
这种分层设计解决了具身智能面临的“不可能三角”:既追求高泛化性,又保证动作稳定性,同时维持高生产效率。通过Edge与Local的协同,机器人既拥有了AI的聪明头脑,又具备了工业系统的可靠肢体。
确定性先验与约束锚定:消除大模型的“幻觉”
在工业领域,大模型的“幻觉”(Hallucination)是致命的。为了确保FabriX在工业现场的安全运行,技术团队引入了两项核心创新机制。
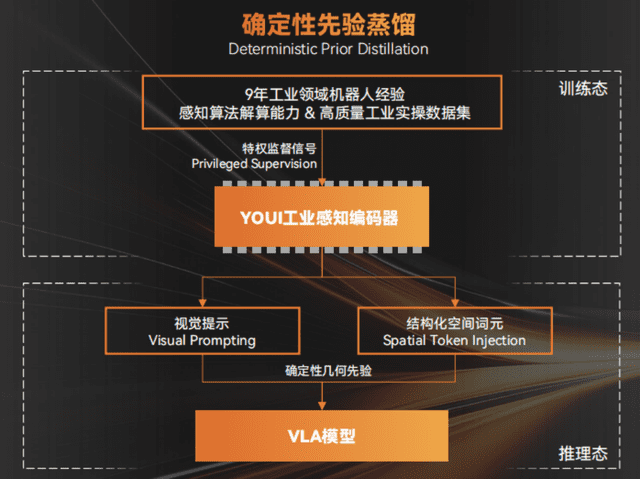
第一是确定性先验蒸馏。传统端到端模型完全依赖像素输入进行推理,缺乏对物理世界的几何空间理解。FabriX将优艾智合过去9年在半导体、锂电等行业积累的工业感知算法、几何信息及空间关系知识,通过专用编码器注入VLA模型。在推理过程中,通过视觉提示和结构化空间Token,让模型在拥有泛化能力的同时,具备工业算法级的精度。这不是让AI重新学习物理世界,而是将已被验证的工业规律直接赋予AI。
第二是约束锚定智能体。为避免大模型自主推理带来的不可控风险,FabriX重新定义了大模型在调度系统中的位置。它将订单、工艺规则及现场约束转化为标准化的形式化约束,真正的任务调度和资源匹配由专业求解器完成。同时,采用任务条件确定性路由,激活对应专家模块,避免随机性。所有输出指令需经过“双回路校验”,即“模型推理+规则校验”并行机制,只有经过基准规则库硬逻辑判卷通过的指令才会被执行。这一机制赋予了系统自我感知、自我恢复和自我诊断的能力。
硬件协同与商业落地:隙锋机器人的实战意义
算法与模型的突破最终需要载体。优艾智合发布了搭载FabriX的工业原生人形机器人“隙锋”,展示了从算法到硬件再到商业落地的完整闭环。与传统追求家庭全能的人形机器人不同,隙锋的设计初衷是工业效率与可靠性。
隙锋的核心优势在于其“即插即用”的快速部署能力。出厂时已具备抓、取、握、拿等基础原子技能,进入工厂后,工程师只需采集少量岗位数据进行现场适配即可上岗。上线后,它还能通过24小时循环自训练,实现技能的跨场景迁移与进化。
在硬件设计上,隙锋配备了三大专利系统以应对复杂的工业环境:静流悬挂机构确保在跨楼层、越沟坎时的平稳运行;自研MAIC系统提供毫秒级响应的算力载体,保障实时通讯;畅驭运动系统支持全向全方位运动,能轻松在狭窄的设备通道中穿梭。这些硬件创新与FabriX的算法优势相结合,使得隙锋能够在寸土寸金、地形复杂的车间中自如工作。
数据护城河与未来展望
优艾智合在过去9年间,在半导体、能源化工、锂电等高壁垒行业完成了800多个真实场景的交付,产品覆盖全球30多个国家和地区。这些在湿热、带电、无尘等极限环境下沉淀下来的真机工业数据,构成了FabriX难以被复制的技术护城河。真实工业现场的数据质量,直接决定了机器人能否成为真正的生产力。
随着FabriVLA登顶SOTA以及FabriX和隙锋的推出,行业逐渐清晰:具身智能的终极竞争并非单纯比拼参数规模,而是比拼谁更懂工业场景、谁能更好地平衡智能与物理约束、谁能为客户提供确定性的价值。
资本市场对通用AGI的想象固然宏大,但工业现场需要的是能解决具体问题、稳定运行的智能员工。3年内赋能10000个工业现场的目标虽显激进,但首发当日获得的4000台意向订单,以及70%以上的复购率,证明了市场对这种“轻量化、高可靠、易部署”方案的强烈需求。
具身智能的下半场,属于那些能将算法智慧深度融入物理世界,并在架构设计上做出实质性创新的企业。1B参数模型的崛起,不仅是技术的胜利,更是理性回归的信号:在工业智能的赛道上,好用比强大更重要,稳定比聪明更珍贵。