RSS 2026三大最佳论文揭秘:强化学习、扩散模型与系统优化的技术跃迁
在机器人研究与应用的版图中,Robotics: Science and Systems (RSS) 会议始终占据着学术风向标的地位。作为全球机器人领域最具影响力的国际会议之一,RSS 2026 刚刚揭晓了其备受瞩目的三项最佳论文奖。今年共有 708 篇论文参与角逐,经过严格的评审流程,最终仅有 8 篇进入决赛名单,接收率低至 29.7%,这一数据直观地反映了该领域极高的学术门槛与激烈的竞争态势。
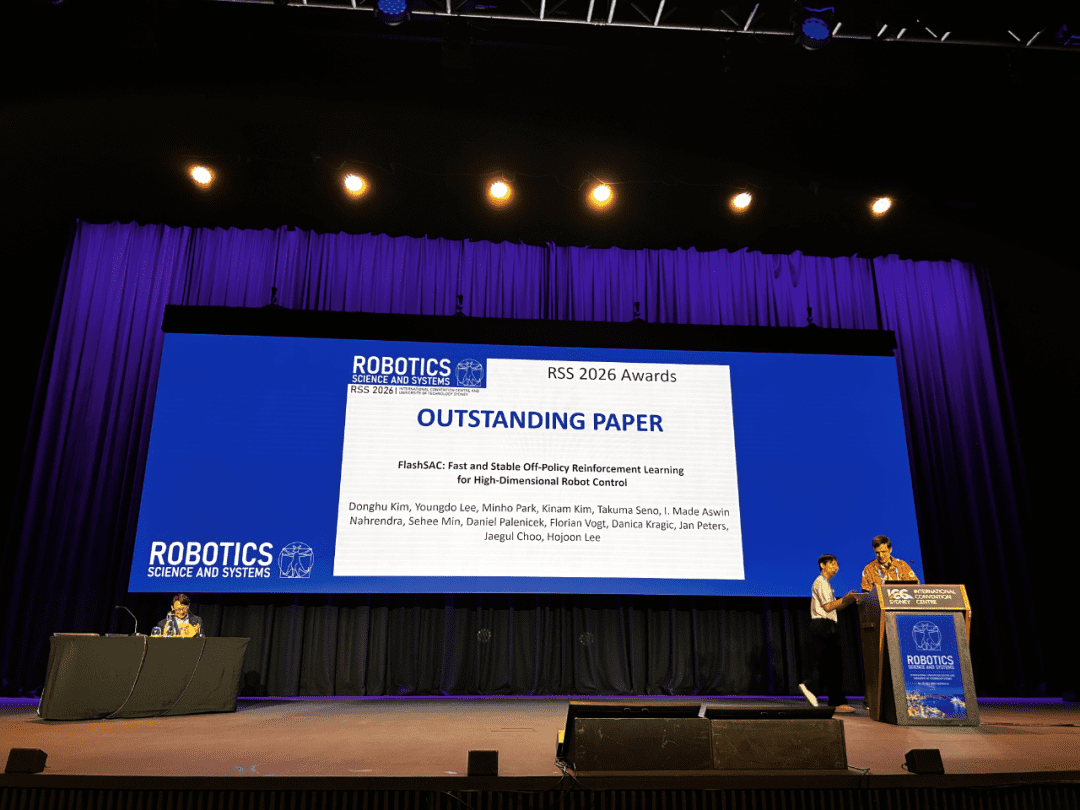
此次获奖作品不仅代表了当前机器人学的最高技术水平,更折射出行业从单一技能向综合智能、从仿真模拟向真实世界落地的深刻转变。我们将深入剖析这些突破性成果,探讨其背后的技术逻辑及其对未来的深远影响。
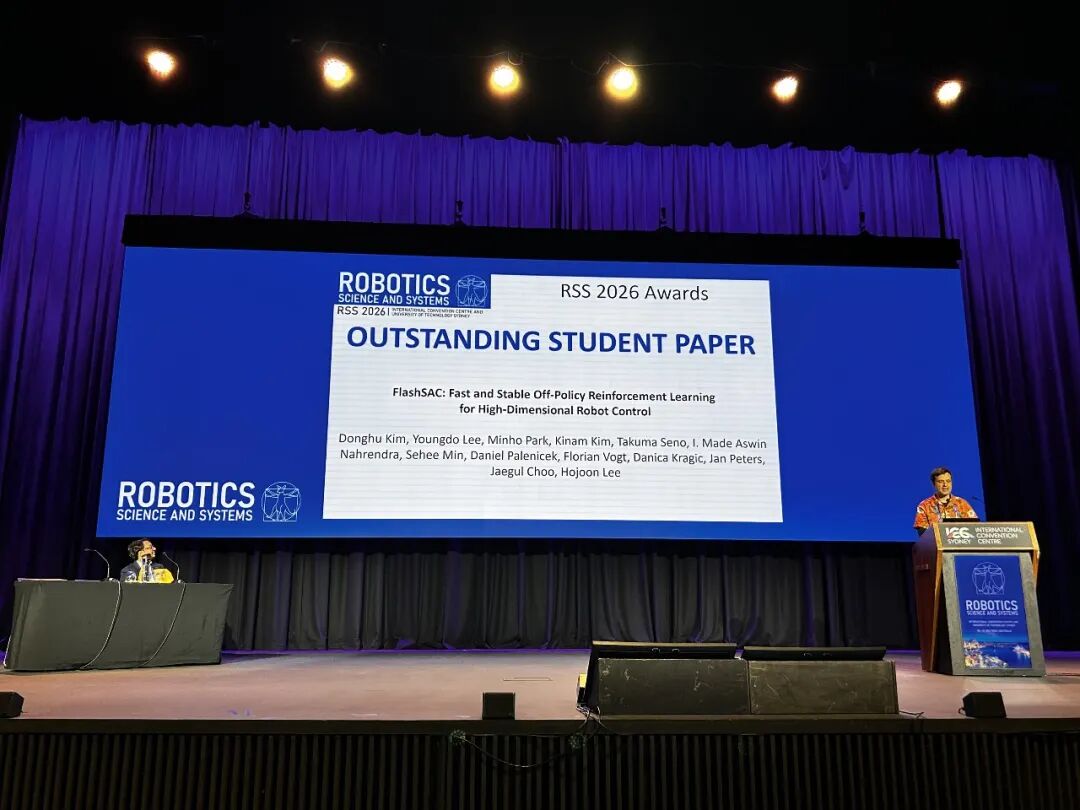
最佳论文:FlashSAC 重塑高维控制训练范式
最佳论文奖授予了由 Holiday Robotics、KAIST 等机构联合提出的 FlashSAC 框架。这项研究直击离策略强化学习在机器人高维控制中的应用痛点:传统方法往往面临训练速度慢、稳定性差以及价值网络误差累积等问题。
FlashSAC 的核心创新在于通过减少梯度更新次数,同时扩大模型规模、数据吞吐量和经验池容量,构建了一个更高效的训练闭环。其关键技术手段包括限制权重、特征与梯度的范数,从而有效抑制误差的持续发散。在涵盖 10 种模拟器、60 余项任务的测试中,FlashSAC 整体表现优于 PPO 及多种离策略基线。
更具冲击力的是其在 Sim2Real(仿真到真实)场景下的表现。在人形机器人行走实验中,FlashSAC 将训练时间从数小时压缩至数分钟。这种效率的跃升,意味着机器人可以在更短的时间内适应复杂环境,为大规模部署奠定了基础。
最佳学生论文:Muninn 实现轨迹扩散模型的高效加速
最佳学生论文奖由来自 UIUC 的 Gokul Puthumanaillam 及其团队带来的 Muninn 获得。随着扩散模型在机器人轨迹规划中的广泛应用,推理速度成为制约其实时应用的主要瓶颈。
Muninn 提出了一种无需重新训练的缓存机制。在每一步去噪过程中,系统会预估复用此前计算结果可能带来的轨迹偏差。当风险较低时,直接调用缓存以加速推理;当风险较高时,则重新计算以确保精度。这种动态权衡机制在离线强化学习、运动规划等任务中实现了最高 4.6 倍的加速,同时保持了原有的安全指标。这一创新使得扩散模型在真实机器人闭环导航中变得更具可行性。
最佳系统论文:NeuralActuator 突破无传感器感知局限
最佳系统论文奖颁给了 MIT CSAIL 博士生 Zhiyang Dou 等人提出的 NeuralActuator。低成本机械臂常因摩擦、回差及温度变化导致电流-力矩关系失准,进而扩大仿真与真机的差距。
NeuralActuator 利用 Transformer 架构结合可微分仿真,能够同时预测执行器力矩、外部接触力、接触概率及电机状态。该方法使机器人在无需部署专用力/扭矩传感器的情况下,即可实现高精度的受力感知。团队发布的 NAD 数据集及其在三类不同价位机械臂上的验证,展示了该系统在动力学建模和模仿学习中的广泛适用性。
决赛入围作品:从仿生面部到水下游泳的多维创新
除了三项大奖,其余入围 Final List 的 5 篇论文同样展现了极高的创新价值。清华大学 AIR 团队提出的自动合成会聊天的仿生机器人面部机构,展示了多模态交互在情感计算中的应用潜力。
哈佛大学与斯坦福大学合作提出的 OAT(有序动作分词)技术,解决了自回归策略中连续动作离散化的难题。通过将动作压缩为具有因果顺序的 Token 序列,机器人得以在推理速度与精度之间灵活取舍,显著提升了复杂任务的处理能力。
银河通用参与提出的 DAPL 框架,则让机器人学会了在杂乱场景中“借力打力”。通过动力学感知策略学习,机器人能够利用环境物体完成推、拨、翻转等外在灵巧操作,成功率较传统方法提升超过 25%。此外,影眸科技提出的 cuNRTO 将鲁棒轨迹优化时间从小时级压缩至秒级,大幅缩小了 Sim2Real Gap;而 CMU 提出的统一流体-机器人多物理场仿真框架,则成功实现了机器鳗的高效游动模拟。
青年学者前沿:全身智能与力智能的未来
除论文奖项外,Early Career Spotlight 环节揭示了四大前沿技术路线。香港大学李弘扬教授提出的“全身智能”概念,主张从单一的全身控制(WBC)向涵盖感知、规划与执行的全身智能(Whole-Body Intelligence)演进,通过大规模预训练实现跨任务的泛化。
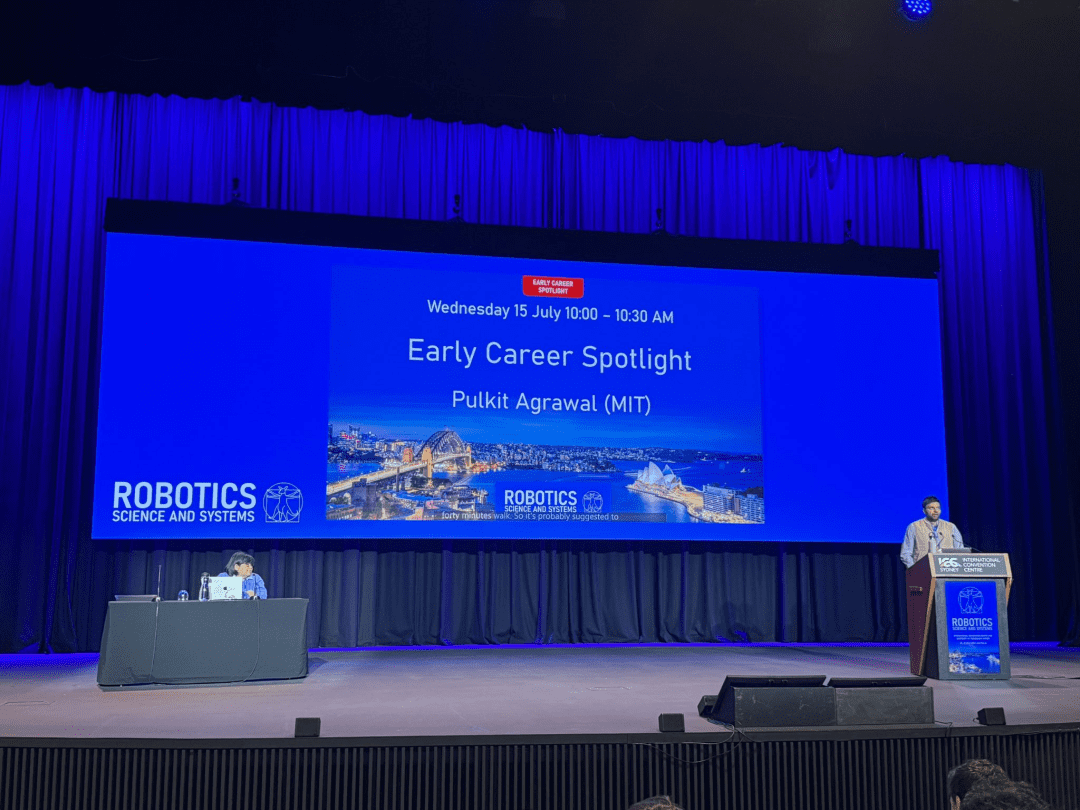
Wenzhen Yuan 则强调触觉智能不仅是传感器的问题,更是传感、数据、模型与形态协同优化的结果。Marco Tognon 聚焦无人机从“只会飞”到“能干活”的转变,探索空中物理交互的新边界。Pulkit Agrawal 指出,具身智能尚缺力智能与终身学习能力,机器人需在部署中持续适应不确定环境。
RSS 2026 的获奖作品不仅是技术的展示,更是行业从理论走向实践的信号。随着强化学习、扩散模型及系统优化的不断突破,机器人正逐步具备在复杂真实世界中自主决策与灵活操作的能力,具身智能的时代正在加速到来。