28BYJ-48步进电机拆解:五线四相单极性驱动原理与矩频特性深度解析
在嵌入式系统与自动化控制领域,步进电机因其开环控制的精确性与成本优势,成为了位置控制的首选执行元件。其中,28BYJ-48作为一款经典的五线四相单极性减速步进电机,广泛应用于3D打印机、扫描仪及各类小型自动化设备中。理解其内部结构、驱动机制及动态性能,是优化控制系统设计、避免失步现象的关键。本文将深入探讨该型号电机的核心原理,从物理结构到电气特性,构建完整的认知框架。
命名解码与基础规格
要深入理解28BYJ-48,首先需解构其命名规则。这一型号并非随意组合,而是蕴含了电机的物理与电气特征。
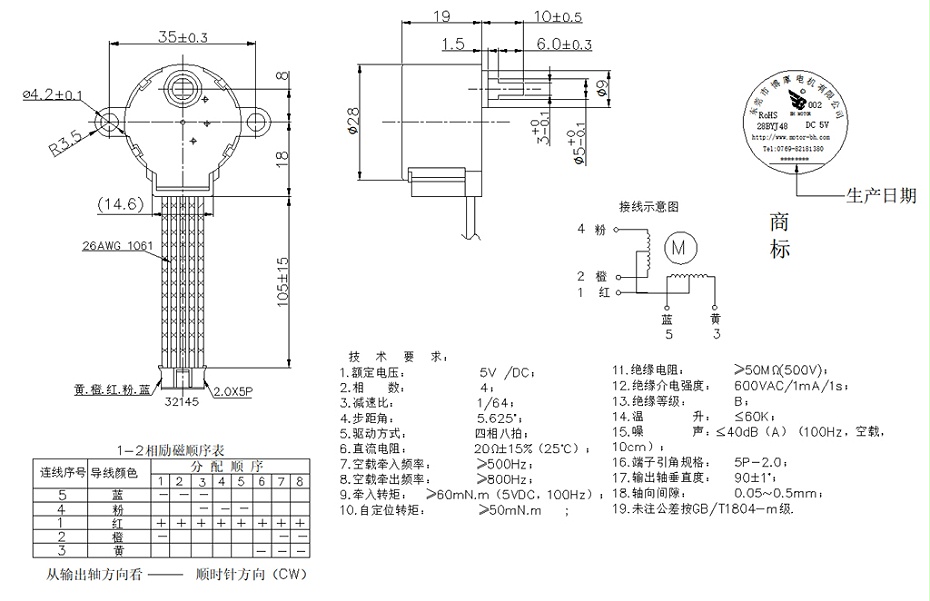
数字“28”代表该电机的有效最大外径为28毫米,这决定了其安装尺寸与输出扭矩的基准范围。“B”标识其为步进电机(Step Motor)。“Y”代表永磁式(Permanent Magnet),意味着转子采用永磁材料,无需外部励磁即可建立磁场。“J”表示内部带有减速齿轮组,其减速比通常为1:64,这一设计极大地放大了输出扭矩,但相应地降低了最高转速。最后的“48”则指代其控制逻辑为四相八拍(4-Phase 8-Beat),这是其实现高精度微步控制的基础。
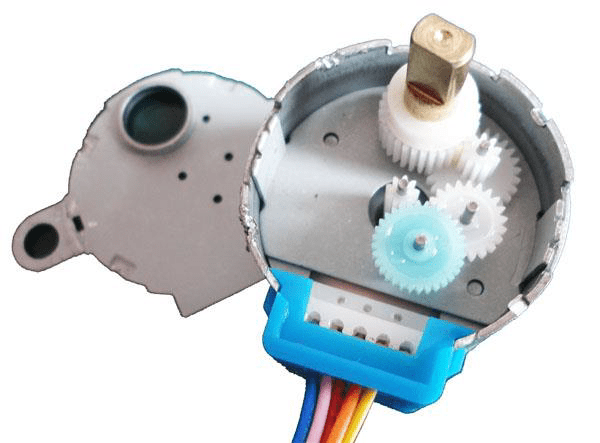
从电气规格来看,该电机额定电压为5V DC,每相电阻约为20Ω(±15%)。这一低阻抗特性要求驱动电路具备足够的电流输出能力,通常需配置L293D或ULN2003等驱动芯片以提供稳定的恒流驱动。其步距角标称为5.625°/64(输出轴),这直接源于内部复杂的减速结构,使得输出端具备极高的定位分辨率。
单极性与双极性驱动的本质差异
步进电机的驱动方式主要分为单极性与双极性,这两者不仅在电路结构上存在显著差异,更在性能表现上各有侧重。
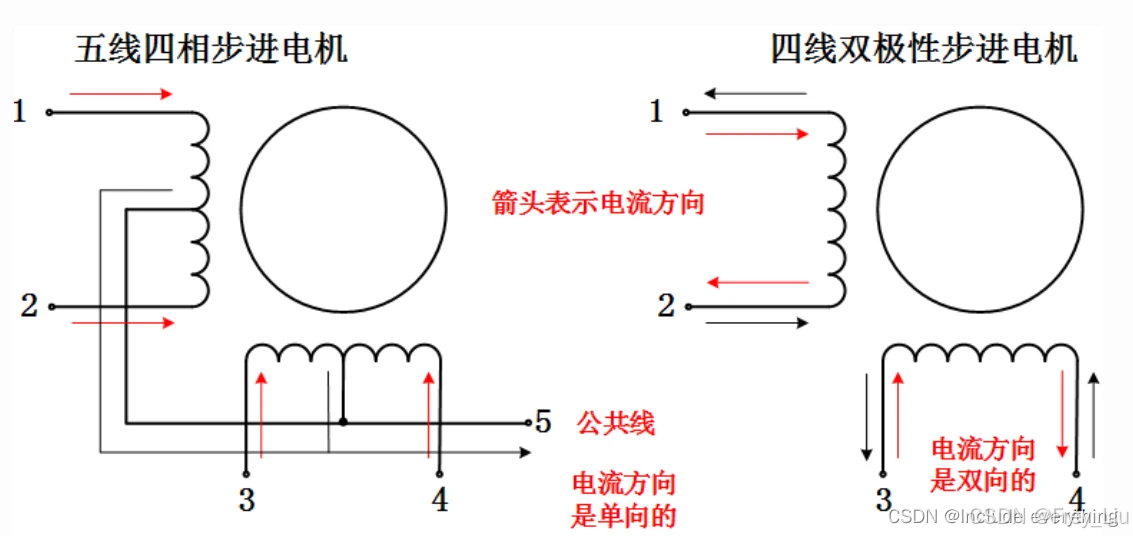
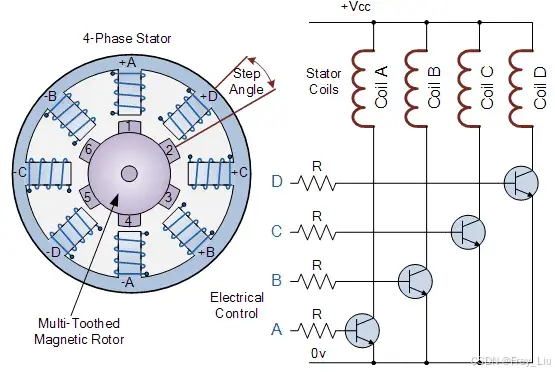
单极性驱动电路是28BYJ-48的标准工作模式。其定子绕组采用带有中间抽头的结构,整个电机共有5条线与外界连接。在单极性驱动中,每相绕组只利用其中一半的线圈,通过晶体管切换电流方向来改变磁极极性。由于每次只使用半个绕组,所需的驱动晶体管数量较少(通常为4个NPN晶体管或达林顿管阵列),控制逻辑相对简单。然而,这种结构的局限在于安匝数(电流与匝数的乘积)相对较低,导致输出扭矩有限。
相比之下,双极性驱动电路则对绕组的全部线圈进行利用。它不使用中间抽头,而是通过H桥电路切换绕组两端的电流方向,从而改变磁极极性。双极性驱动需要使用8颗晶体管(如L298N或TB6600驱动模块)。虽然电路复杂度增加,但其性能优势明显。在相同电压下,双极性驱动能提供更稳定的电流,且在低速应用中具有更高的效率。从矩频特性曲线来看,双极性驱动在高速段的表现往往优于单极性,但在低速大扭矩需求场景下,若电压匹配得当,单极性驱动也能通过齿轮减速实现足够的输出。
值得注意的是,安匝数是决定转矩的关键因素。公式表明,转矩与电流和匝数的乘积成正比。在恒压驱动情形下,单极性驱动虽然匝数少,但电流路径短,实际表现需结合具体负载速度进行权衡。一般建议,低速大扭矩负载优先考虑双极性驱动以提升效率,而高速应用则需评估电感带来的反电势影响。
矩频特性与动态性能分析
步进电机的性能并非静态不变,而是随着驱动频率的变化呈现复杂的动态特性。矩频特性曲线是选型与调试的核心依据。
保持转矩(Holding Torque)是步进电机在通电静止状态下能提供的最大锁紧力矩。这是衡量电机静态性能的最重要参数。然而,在实际运行中,我们更关注动态转矩。随着脉冲频率的增加,由于线圈电感的存在,电流上升时间变长,导致有效电流减小,从而使输出力矩不断衰减。
在矩频特性图中,存在两个关键区域:牵入转矩区域(Pull-in Torque)和牵出转矩区域(Pull-out Torque)。牵入转矩是指电机在静止状态下,能够直接启动并跟随脉冲信号运行的最大负载转矩。其对应的频率称为最大自启动频率。若超过此频率直接启动,电机会因惯性而失步。
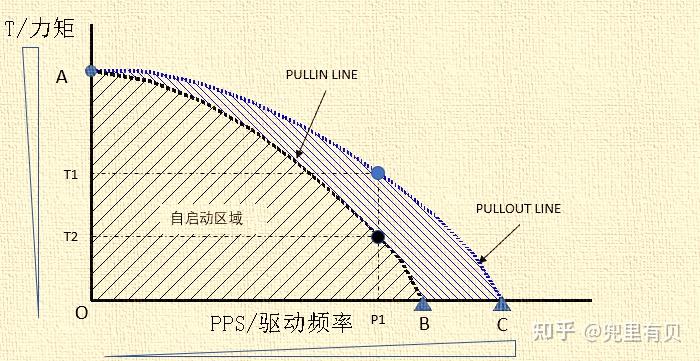
牵出转矩则是指电机在运行过程中,能够维持同步而不失步的最大负载转矩。通常在运行状态下,电机能承受的负载大于启动状态。两者之间的区域为正常运转区。为了确保系统的可靠性,设计时需预留50%~80%的转矩裕度。
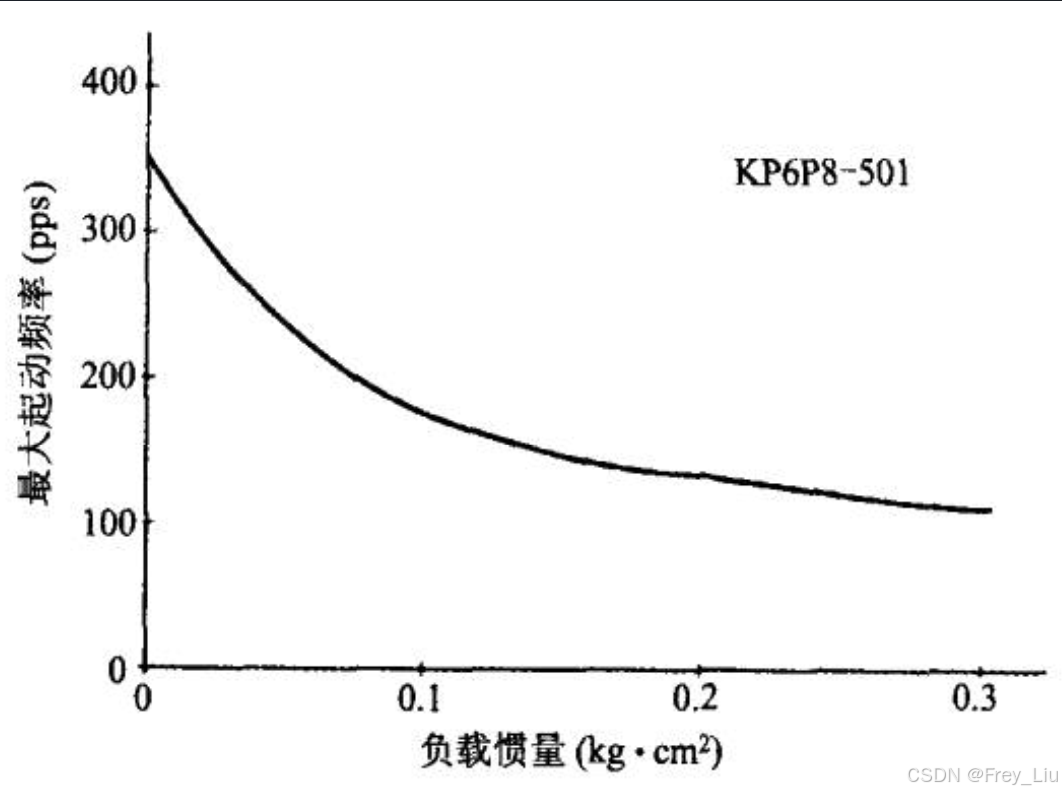
此外,脉冲频率与惯量特性也不容忽视。当负载惯量增加时,电机的最大自启动频率会显著下降。因此,在高速启停的应用中,必须综合考虑负载惯量与电机扭矩的匹配,采用S型或梯形加减速曲线来平滑启动过程,避免瞬间加速度过大导致的丢步。
内部结构拆解与磁路机理
28BYJ-48的精妙之处,在于其独特的爪极式定子结构与内部行星齿轮减速系统的结合。
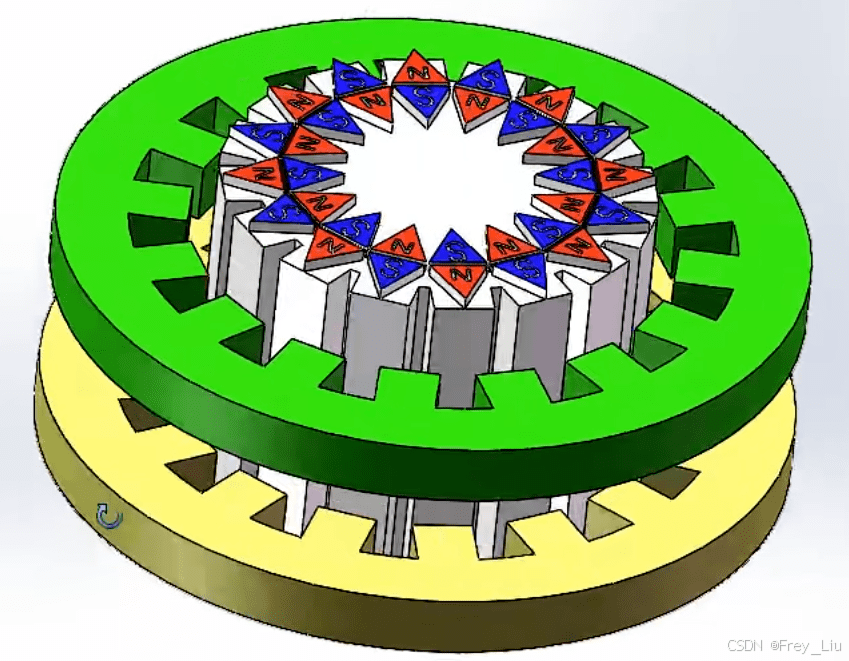
拆解该电机,可以发现其定子部分极为特殊。定子中心有上下两层线圈,每层线圈又由上下两片磁极片组成。每片磁极片上加工有8个爪极(Claw Pole),上下交错排列。这意味着,A相线圈通电时,控制上层8个磁极;C相线圈通电时,控制下层8个磁极。由于上下层交错且极数相同,整个定子圆周上形成了32个磁极。
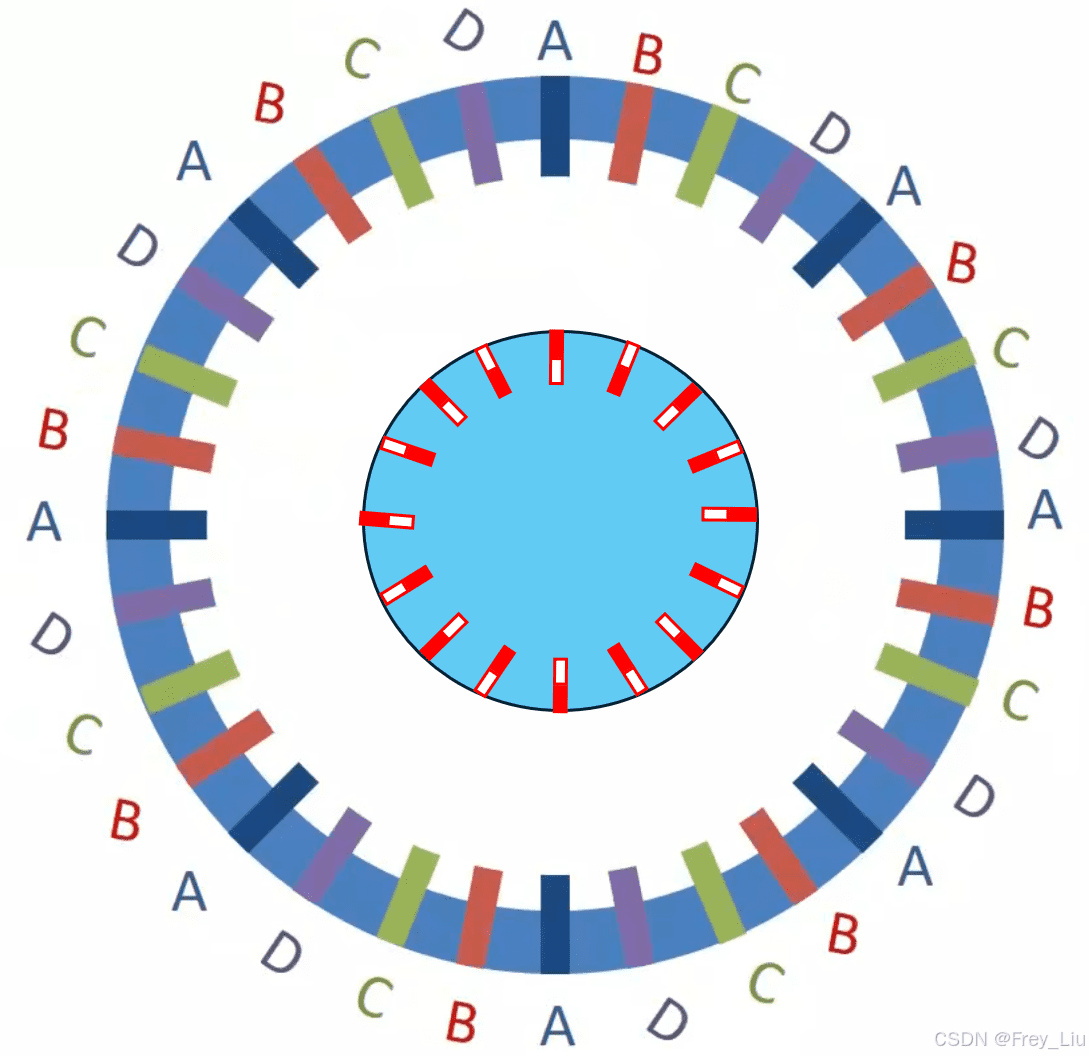
转子部分则由16对永磁磁极组成,相邻磁极方向相反。这种定子32极、转子16极的设计,配合内部的减速齿轮组,实现了微小的步距角。
以四相八拍驱动为例,当A相通电,B相断电切换时,磁场旋转,转子受磁力吸引顺时针转动。由于定子每相控制8个磁极,且上下层交错,转子转动一圈需要经过复杂的磁极吸引与排斥过程。具体来说,由A相通电切换到B相通电,转子旋转的角度并非简单的360度除以极数,而是通过齿轮减速放大。其原始步距角为11.25度(360°/32),经过1:64的减速比后,输出轴步距角变为5.625°/64。这种结构设计巧妙地利用了磁阻最小原理,实现了高精度的角度控制。
步距角计算与分辨率优化
步距角(Step Angle)是步进电机旋转一个脉冲信号所转过的机械角度。它直接决定了电机的定位分辨率。对于多相步进电机,步距角的计算公式可简化为:
$$ \ heta = \frac{360^\circ}{N} $$
其中N为电机所有相的磁极总数。对于PM型转子,更精确的公式涉及转子极对数(Nr)和定子相数(P):
$$ \ heta_s = \frac{180^\circ}{P \ imes N_r} $$
该公式的物理意义在于,转子旋转一周的机械角度360°被极数分割,再由定子相数进一步细分。要提高分辨率,即减小步距角,理论上可以增加转子极对数或增加定子相数。然而,增加极对数受到机械加工精度的限制,因此高分辨率电机通常采用多相式设计与精密加工工艺的结合。
对于28BYJ-48,其输出轴的分辨率高达:
$$ \ ext{分辨率} = \frac{360^\circ}{5.625^\circ} = 64 \ ext{步/圈(每拍)} $$
但在四相八拍模式下,每一步进一步细分,实际分辨率更高。结合64倍的减速比,输出轴每转一圈需要 $64 \ imes 64 \ imes 2 = 4096$ 个脉冲(四相八拍)。这种极高的分辨率使其非常适合对位置精度要求较高的低成本应用。
综上所述,28BYJ-48步进电机通过独特的爪极结构、永磁转子与精密减速齿轮的组合,实现了低成本下的高精度位置控制。理解其单极性驱动原理、矩频特性及内部磁路机理,有助于工程师在实际应用中合理选型、优化驱动波形,确保系统在复杂负载下的稳定运行。在未来的智能硬件设计中,深入掌握这些底层硬件知识,将是提升产品竞争力的关键所在。