机器狗背装机械臂:维他动力的曲线救国还是天花板陷阱?
在2026年的具身智能浪潮中,行业呈现出一种近乎疯狂的“拟人化”焦虑。绝大多数创业公司与科技巨头都将资源倾注于双足行走、双臂协同以及十指灵巧度的极致打磨上,试图打造完全复刻人类形态的智能体。然而,深圳初创公司维他动力却选择了一条看似“离经叛道”的路径:放弃在起步阶段就挑战高难度的双足平衡与全身控制,转而将一台具备高度感知与移动能力的四足机器人(机器狗)与机械臂进行深度集成。这种“四足底盘+背部机械臂”的组合,不仅是对物理形态的创新解构,更是对其技术积累与市场落地策略的一次精准投射。
从“陪伴”到“执行”:具身智能的最小可行单元
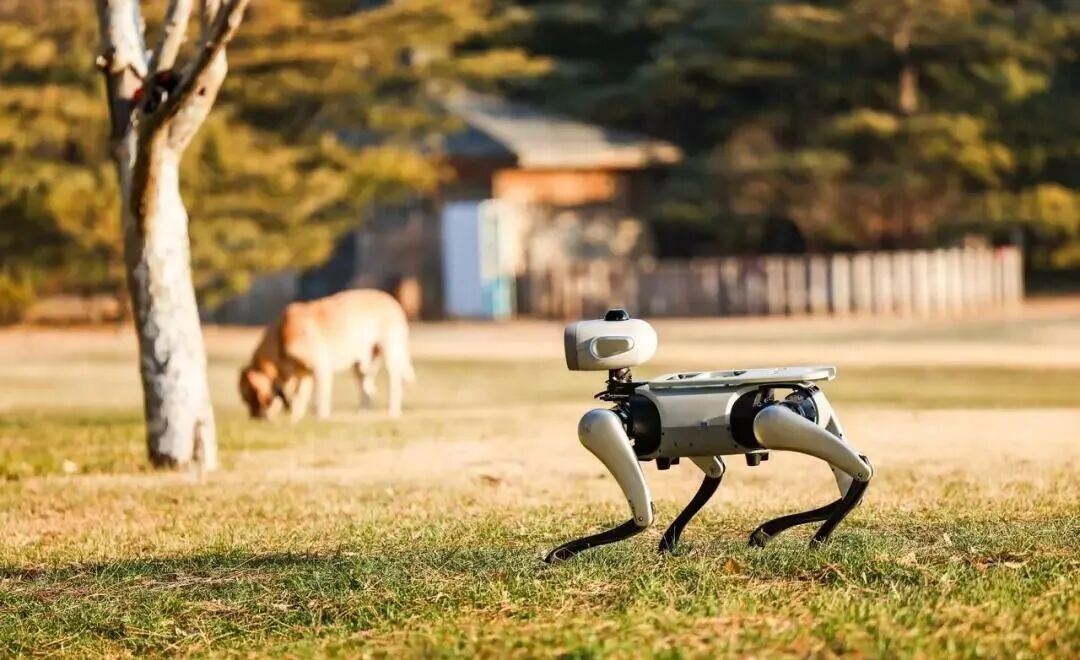
维他动力推出的“大头EDU”开发者平台,核心亮点在于背部预留的标准化扩展接口。这一设计并非简单的硬件堆叠,而是旨在解决具身智能进入家庭场景的“最小可用单元”问题。在家庭环境中,机器人最需要具备的两项基础能力是:自由移动至目标位置,以及对该位置物体进行操作。
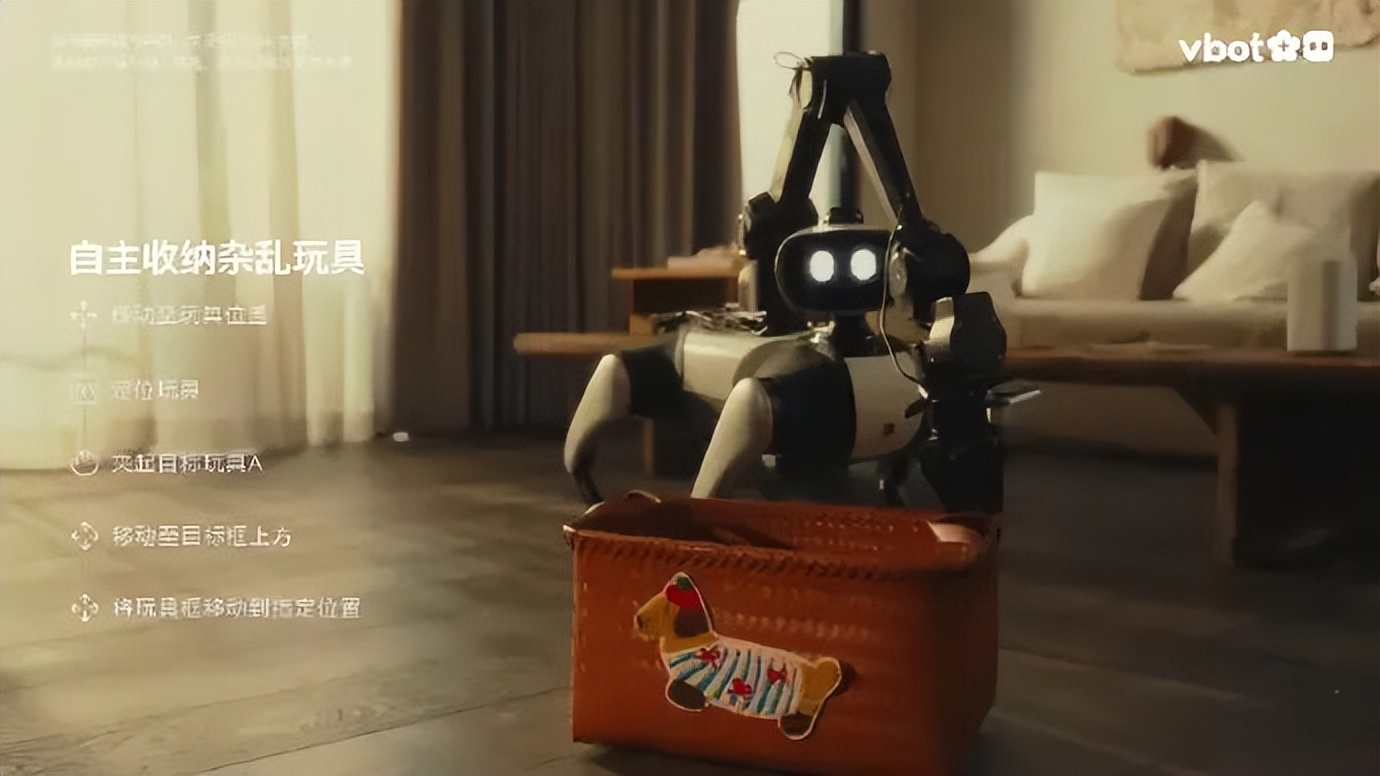
传统的机器狗仅解决了“移动”问题,使其能够跟随、巡逻甚至负重,但在执行如拉开窗帘、抓取杂物、操作家电等任务时显得力不从心。接入机械臂后,机器人获得了“操作”能力。视频演示中,这只长在机器狗背上的手能够完成喂猫、整理衣物、启动洗衣机等一系列复杂动作。这标志着机器人从被动的环境感知者,转变为主动的环境改造者。
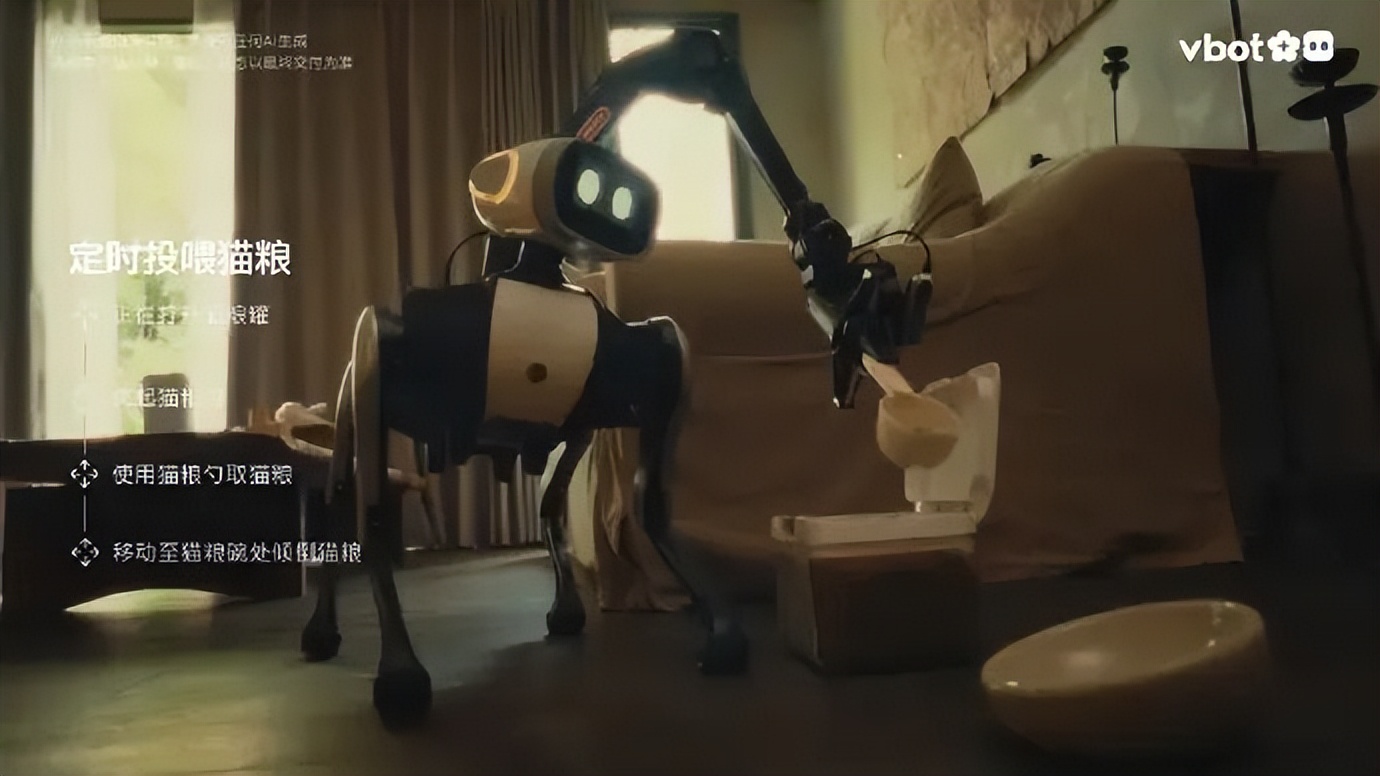
这一组合的技术难点在于多模态协同。机械臂的运动不可避免地会改变机器人的整体重心。当机械臂向前伸出抓取物体时,机器狗必须实时调整四足的站姿以维持平衡;当面对低处物体时,狗身需主动压低,而机械臂则需灵活伸展。维他动力通过128 TOPS的端侧算力、深度双目摄像头及16线激光雷达,构建了高精度的环境感知系统,并利用ROS 2接口打通移动控制与操作控制的链路。这种“腿负责到达,手负责执行”的架构,实际上是将复杂的人形机器人任务拆解为两个相对独立的子问题,从而降低了短期内的工程实现难度。
技术基因的迁移:智能驾驶团队的人形野心
维他动力的独特策略,与其创始团队的技术背景密切相关。创始人余轶南曾任地平线智能驾驶总裁,核心团队亦来自地平线与理想汽车。这群人的核心能力在于让机器“看懂”环境、“规划”路径并“安全”到达。在智能驾驶领域,移动与感知是核心,而机械臂的精细操作并非传统自动驾驶的关注重点。
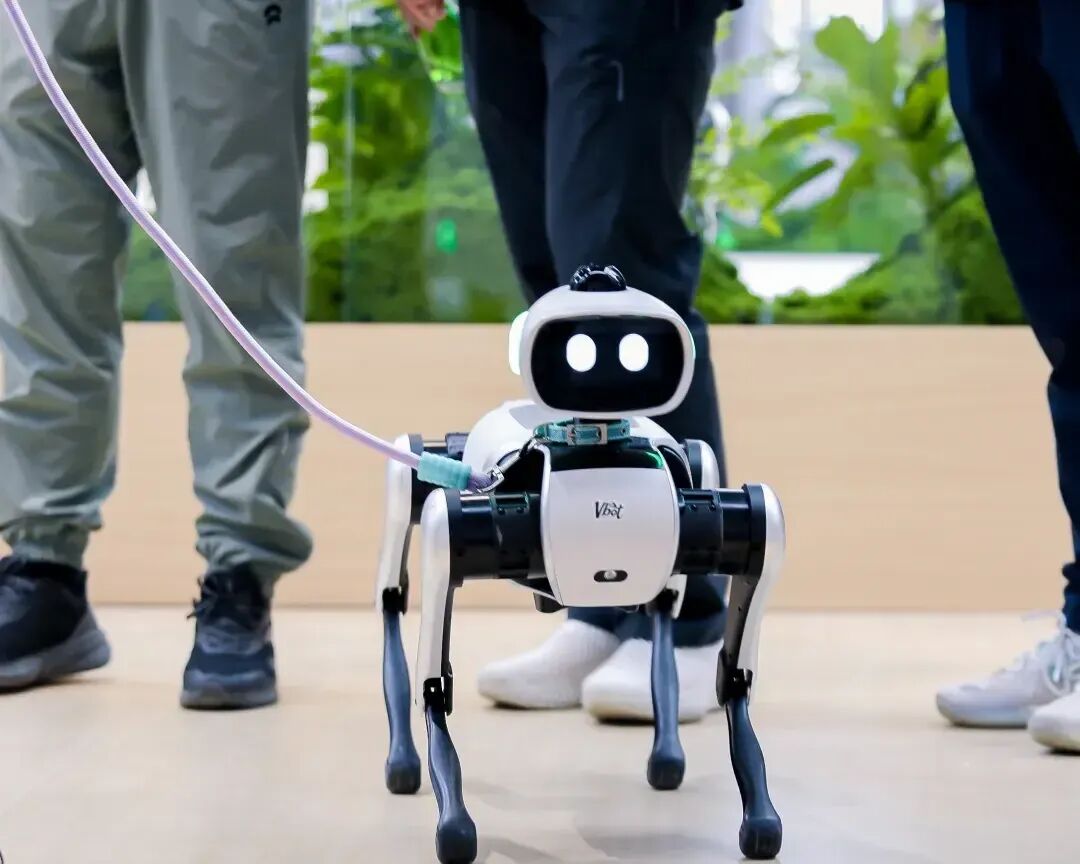
因此,选择机器狗作为首发载体,是技术能力迁移的最优解。四足机器人的运动学模型相对成熟,无需像双足机器人那样时刻维持动态平衡,使得团队可以将更多算力与算法资源集中在感知、导航及交互层面。先通过消费级机器狗“大头BoBo”切入市场,不仅验证了产品在家庭中的亲和力(圆润外观、低压迫感),更提前跑通了消费电子品的完整商业闭环:成本控制、供应链管理、量产工艺及销售渠道建设。
2025年12月,“大头BoBo”预售即获6540台订单,2026年5月首批500台量产交付。这一里程碑意义深远:在人形机器人仍停留在PPT或小批量试制阶段时,维他动力已经实现了营收转正与供应链的规模化运转。这种“以副业养主业”的策略,为人形机器人的长期研发提供了宝贵的现金流与工程经验。
数据飞轮与能力复用:通往人形机器人的阶梯
维他动力并未将“机器狗+机械臂”视为终点,而是将其作为通往人形机器人的中间态。其核心逻辑在于“能力复用”与“数据积累”。
首先,感知与决策模型具有通用性。无论是四足还是双足,机器人对环境的理解、障碍物的识别、路径的规划以及语言指令到动作序列的转换(Agent OS),这些底层逻辑是相通的。通过在机器狗上积累的数百万小时家庭场景数据,维他动力正在构建其世界模型与空间智能算法库。这些模型在迁移至人形机器人时,只需微调运动控制层,即可快速适应新形态。
其次,引入前千里智驾首席科学家秦海龙负责世界模型与人形机器人研发,标志着公司正式将战略重心向高阶具身智能倾斜。Pre-A轮融资的近5亿元资金,一部分用于机器狗的规模化量产,另一部分明确指向新一代人形机器人的研发。这种“边卖边研”的模式,确保了技术迭代与市场反馈的同步进行,避免了纯研发导向可能带来的市场脱节风险。
捷径还是陷阱:单一机械臂的物理与场景局限
然而,这条看似平滑的过渡路径,也面临着不可忽视的物理瓶颈与市场天花板。
从物理层面看,单臂作业在复杂任务中存在天然局限。家庭环境中大量任务(如叠衣服、整理床铺、搬运大件家具)需要双手协同,甚至需要整个人体结构的配合。机器狗的身高限制、机械臂的负载能力与伸展范围,决定了其无法胜任所有家务。此外,机械臂的操作会增加能耗,降低续航,并在极端场景下(如地面湿滑、杂物堆积)增加摔倒风险。
从市场层面看,四足机器人的人形机器人市场体量存在巨大差异。据行业预测,2025年中国四足机器人市场规模约8.5亿元,而2026年人形机器人市场规模预计突破100亿元,2030年有望达到近千亿级。对于志在千亿元市场的维他动力而言,机器狗业务可能只是一个“现金流业务”,而非最终的“增长引擎”。如果“机器狗+机械臂”无法展现出超越人形机器人的独特成本优势或场景优势,其开发者生态(大头EDU)可能难以形成足够的粘性,最终沦为实验室里的展示品,而非大规模商用的智能终端。
多元化路径下的具身智能图景
维他动力的实践揭示了一个重要趋势:具身智能的落地并非只有“全拟人”一条路。在技术尚未完全成熟、成本尚未大幅降低的当下,多样化形态的探索显得尤为重要。机器狗加机械臂的组合,或许无法完全替代人形机器人,但它在特定场景(如狭小空间作业、宠物互动、轻负载整理)中可能具有更高的性价比与实用性。
对于行业而言,维他动力的价值在于证明了“模块化、可扩展”平台在加速技术迭代中的重要作用。通过开放ROS 2接口与扩展硬件,维他动力正在构建一个开发者生态,鼓励外界共同探索四足机器人的无限可能。这种开放姿态,或许比单纯追求某种特定形态更具长期竞争力。
未来,随着电池技术、电机性能及AI大模型的突破,机器狗与机械臂的界限可能会逐渐模糊。我们或许会看到更多“非人形”但具备高度通用操作能力的机器人形态涌现。在这个由多种形态共存的智能体世界中,维他动力能否凭借其在移动控制与数据积累上的先发优势,顺利跨越从“狗”到“人”的技术鸿沟,仍需时间验证。但可以确定的是,其“曲线救国”的策略,为具身智能行业的商业化落地提供了一条极具参考价值的范本。