首届蚂蚁灵波具身大模型挑战赛启动,聚焦 LingBot-VLA 2.0 开源应用
赛事正式启动,聚焦开源具身模型落地
2026 年 9 月,在外滩大会的一场论坛上,首届蚂蚁灵波具身大模型挑战赛正式拉开帷幕。这场由蚂蚁灵波、魔搭社区和阿里云天池联合发起的比赛,核心目标很明确:让开源的具身大模型真正被用起来。
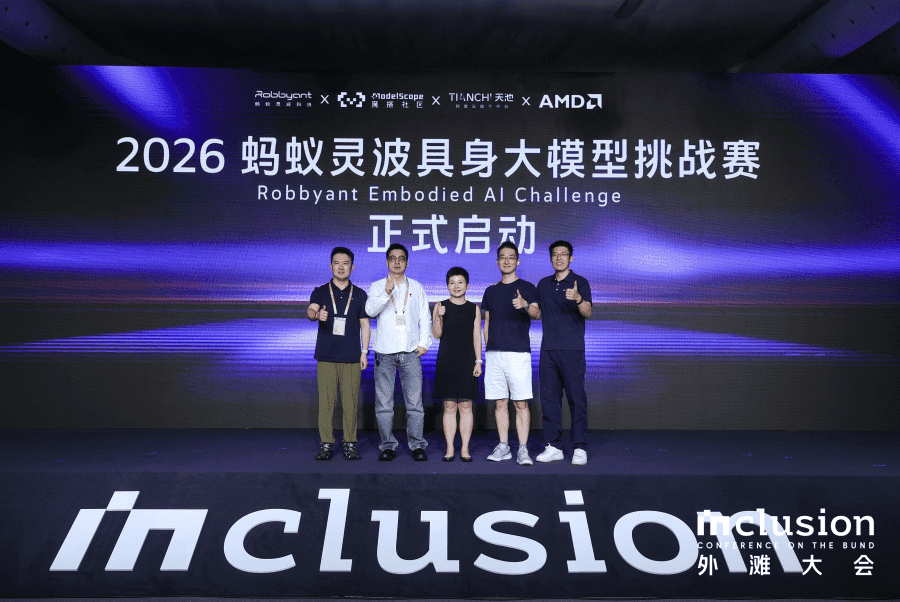
比赛的技术基座是 LingBot-VLA 2.0——这是蚂蚁灵波在 2026 年 7 月全面开源的具身智能基座模型,不仅开放了模型权重,连后训练代码也一并公开。相比年初发布的 1.0 版本,2.0 在任务泛化能力和部署效率上做了不少优化。
蚂蚁灵波市场运营及技术生态负责人江波在现场提到:“对一个开源模型来说,发布只是起点。真正的价值在于有没有人愿意用它、改它、把它装到自己的机器人上跑起来。”这句话点出了当前具身智能领域的一个现实问题:模型很多,但能跑通完整链路的少;论文很热,但落地场景有限。
这次挑战赛试图搭建一座桥,把模型、开发者和真实硬件连在一起。
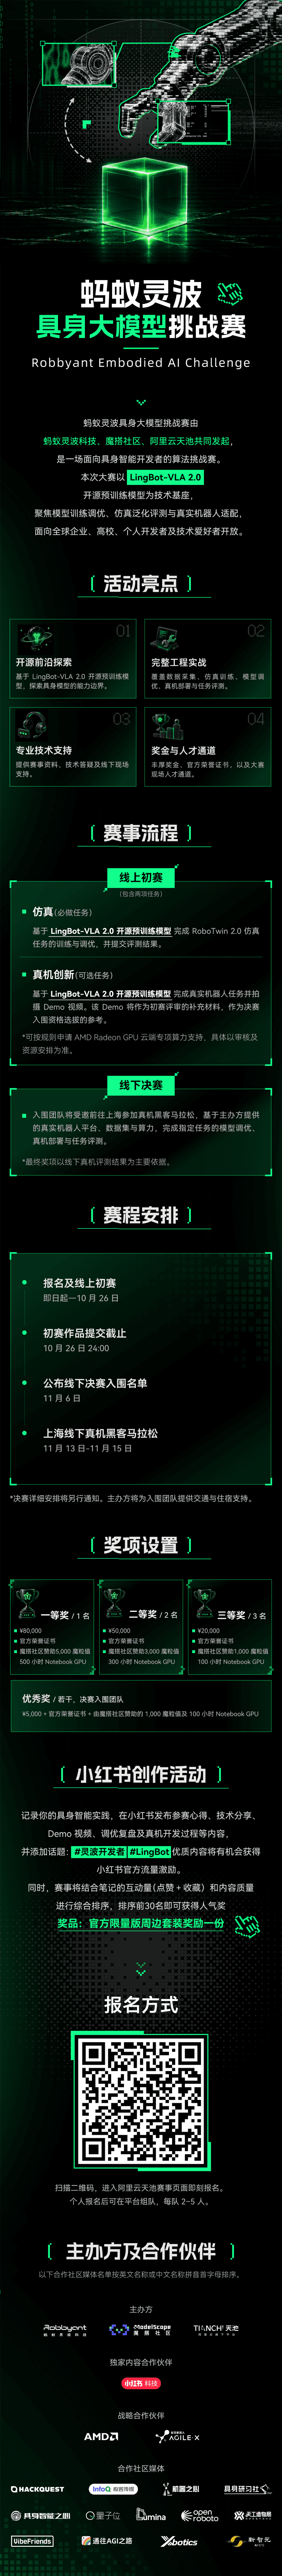
比赛怎么玩?仿真+真机双轨推进
整个赛程分为两个阶段:线上初赛和线下决赛。
线上初赛从即日起持续到 10 月 26 日。所有参赛团队必须完成一个指定的仿真任务——基于 RoboTwin 2.0 环境的标准化操作挑战。这个仿真平台模拟了家庭和服务场景中的常见任务,比如抓取物品、开门、整理桌面等,用来评估模型的基础泛化能力。
除了必做任务,团队还可以选择提交“真机创新任务”——用自己的机器人或通过申请主办方提供的设备,在真实环境中运行模型并完成自定义任务。这部分不强制,但会成为晋级的重要加分项。
值得一提的是,参赛者可以按规则申请云端专项算力支持,降低训练和调试门槛。这对高校团队或个人开发者尤其友好。
通过初赛筛选的队伍,将在 11 月 13 日至 15 日齐聚上海,参加为期三天的线下真机黑客马拉松。现场会提供统一的机器人平台(包括机械臂、移动底盘等)、标准数据集和本地算力资源。团队需要在短时间内完成模型微调、部署和任务执行,最终以实际表现决出胜负。
这种“先仿真、后真机”的设计,既保证了公平性,又给了创意发挥的空间。
为什么是 LingBot-VLA?
LingBot-VLA 并不是第一个开源的具身大模型,但它有几个特点值得关注。
首先,它是一个 VLA(Vision-Language-Action)架构,能同时处理视觉输入、语言指令和动作输出。这意味着用户可以用自然语言下达指令,比如“把桌上的红色杯子放进左边的柜子”,模型就能理解场景、识别物体并生成对应的关节控制序列。
其次,2.0 版本特别强调“可部署性”。模型在设计时就考虑了边缘设备的算力限制,支持量化和轻量化推理。官方文档里甚至提供了在 Jetson Orin 上运行的示例,这对想做端侧机器人的团队很实用。
再者,开源范围比多数同类项目更彻底。除了模型本身,训练数据的构建逻辑、后训练的强化学习流程、仿真环境的接口规范都公开了。这让开发者不仅能“用”,还能“改”——比如替换自己的传感器输入,或者加入新的任务奖励函数。
这些特性让 LingBot-VLA 成了一个不错的实验平台。而这次比赛,正是检验它是否“好用”的一次实战。
不只是比赛,更是生态尝试
蚂蚁灵波办这场比赛,显然不止是为了评个奖。
从现场启幕嘉宾的构成就能看出意图:除了蚂蚁灵波自己的技术负责人,还有魔搭社区(ModelScope)的运营代表、阿里云天池的平台负责人,以及 AMD 的开发者生态总监。这说明赛事背后是一整套技术栈的支持——从模型托管、算力调度到芯片适配。
更深层的目标,是推动“开源基座 + 场景创新”的协作模式。目前具身智能的瓶颈不在模型能力,而在缺乏高质量的真实任务反馈。学术界做的仿真实验往往和现实有差距,而工业界又不愿轻易开放数据和硬件。
通过比赛,蚂蚁灵波希望吸引一批愿意动手的开发者,让他们带着自己的设备、场景和问题来“折腾”这个模型。哪怕有些方案看起来不成熟,只要能跑通闭环,就有价值。
比如,有团队可能尝试用 LingBot-VLA 控制农业机器人采摘水果,另一组可能把它集成到养老助老设备中。这些垂直场景的探索,反过来又能丰富模型的训练数据和任务多样性。
这种“自下而上”的创新,比单纯靠一家公司闭门研发更可持续。
开发者能获得什么?
对参赛者来说,除了奖金和曝光,更实在的是技术积累和资源对接。
首先,比赛提供了一条清晰的实践路径。很多开发者对具身智能感兴趣,但不知道从哪下手。这次比赛给出了完整的工具链:仿真环境、预训练模型、部署脚本、算力支持——相当于搭好了舞台,你只需要上台表演。
其次,线下决赛是个难得的交流机会。三天时间里,团队不仅能接触真实的机器人平台,还能和其他开发者、平台方甚至潜在合作方面对面交流。过去类似赛事中,不少团队赛后拿到了投资或合作邀约。
最后,优秀方案有机会被纳入 LingBot-VLA 的官方案例库,甚至被集成到后续版本中。这意味着你的代码可能成为别人学习的范本,影响力远超一场比赛。
当然,比赛也有门槛。具身智能涉及多学科知识,包括机器人学、计算机视觉、强化学习等。但主办方在报名页面提供了详细的入门教程和 baseline 代码,降低了起步难度。
具身智能需要更多“动手派”
过去几年,大模型在文本和图像领域突飞猛进,但到了物理世界,进展明显慢了下来。原因很简单:现实世界不讲道理。传感器有噪声,执行器有延迟,环境千变万化——这些都不是仿真能完全覆盖的。
正因如此,具身智能的发展不能只靠论文和 benchmark,更需要大量“动手派”开发者去试错、迭代、反馈。
蚂蚁灵波这次办赛,本质上是在招募这样一群人:他们不满足于跑通 demo,而是想看看模型在真实任务中到底行不行;他们愿意花时间调试一个关节的运动轨迹,只为让机器人更稳一点。
这类工作琐碎、耗时,甚至有点枯燥,但恰恰是技术落地的关键环节。
比赛报名已开放,截止到 10 月 26 日。如果你手头有机器人,或者只是对“让 AI 动起来”这件事感兴趣,不妨试试看。毕竟,再好的模型,也得有人用,才能活起来。