全能机器人难落地,群体智能成具身行业新出路
从“全能个体”到“专业团队”
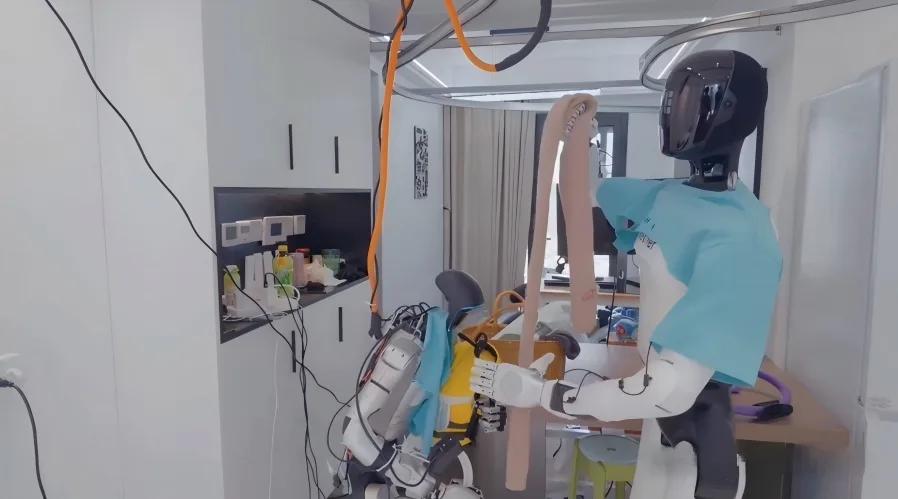
过去几年,人形机器人是行业焦点。大家期待一台能走路、能抓取、能对话、能干活的“全能选手”,走进工厂、家庭甚至街头。但现实很骨感:要让单台机器人胜任巡检、搬运、装配、清洁等多种任务,硬件设计必须高度冗余,训练数据量爆炸式增长,成本动辄几十万甚至上百万。
更麻烦的是物理限制。比如动态平衡问题——人形机器人每走一步都要实时计算重心,能耗远高于轮式或履带底盘;再比如灵巧手,既要力量又要精细操作,结构复杂、故障率高。即便VLA(视觉-语言-动作)模型和具身大模型不断进步,单体机器人的能力提升也遇到边际效应:投入翻倍,性能只涨10%。
于是,越来越多从业者开始思考:为什么非要一台机器人干所有事?能不能像人类团队一样,有人负责看,有人负责搬,有人负责修?
这就是群体智能(Collective AGI)的核心思路:不追求单个机器人全能,而是让一群功能各异的机器人组成协作网络,共同完成复杂任务。每个成员只需专注自己的“本职工作”,系统整体却能应对多样场景。
群体智能 vs 集群控制:关键在“自主协同”
很多人容易把群体智能和集群控制混为一谈。比如几十台无人机编队飞行,看似整齐划一,其实每台都听命于中央控制器,路径、动作全由后台预设。这种模式一旦主控宕机,整个集群就瘫痪;设备越多,调度越复杂,通信延迟也越难控制。
真正的群体智能完全不同。它采用分布式架构,没有“总指挥”。人只设定目标(比如“检查这片区域是否有火情”),大模型负责分解任务、分配角色,而机器人之间会实时交换信息,根据现场情况动态调整策略。
微分智飞联合创始人于欢举了个例子:多架无人机分头搜索不同区域,发现障碍物挡路时,自动呼叫附近的移动机械臂前来清除。无人机负责感知和定位,机械臂负责执行操作,两者形成一个临时作业单元。过程中没有人为干预,也没有中央指令,全靠本地决策和点对点通信。
这种模式类似蚁群——每只蚂蚁都很简单,但通过信息素传递和局部互动,能完成筑巢、觅食、防御等复杂行为。关键在于:每个个体既是执行者,也是信息节点,能感知、判断、响应。
工业落地:低成本、高容错的新可能
在真实工业场景中,这种架构优势明显。比如矿山巡检,环境恶劣、信号不稳定,单台高端机器人一旦故障,任务就中断。而用一群低成本、功能单一的机器人(有的带红外摄像头,有的带气体传感器,有的能爬坡),即使个别损毁,系统也能自动把任务转给其他空闲单元,保证作业连续性。
电力运维同样如此。高压线塔分布在偏远山区,传统人工巡检效率低、风险高。若部署一组异构机器人:无人机高空拍摄绝缘子状态,地面机器人沿线路检测接地电阻,水下机器人检查水库边的电缆井——三者共享数据、互相补位,比单台“全能机”更可靠、更经济。
更重要的是,群体智能降低了对单体AI能力的要求。不需要每台机器人都跑一个千亿参数大模型,只需轻量化智能体(Agent)处理本地任务,复杂决策交给边缘服务器或云端协同模型。这直接拉低了硬件门槛和部署成本。
协同底座缺失:跨品牌互通仍是难题
理想很丰满,现实有堵墙。目前绝大多数机器人厂商使用私有协议、封闭系统,不同品牌设备根本“听不懂”对方在说什么。你让优必选的Walker S2和宇树的G1协作?除非它们运行同一套操作系统,否则连基本任务指令都无法解析。
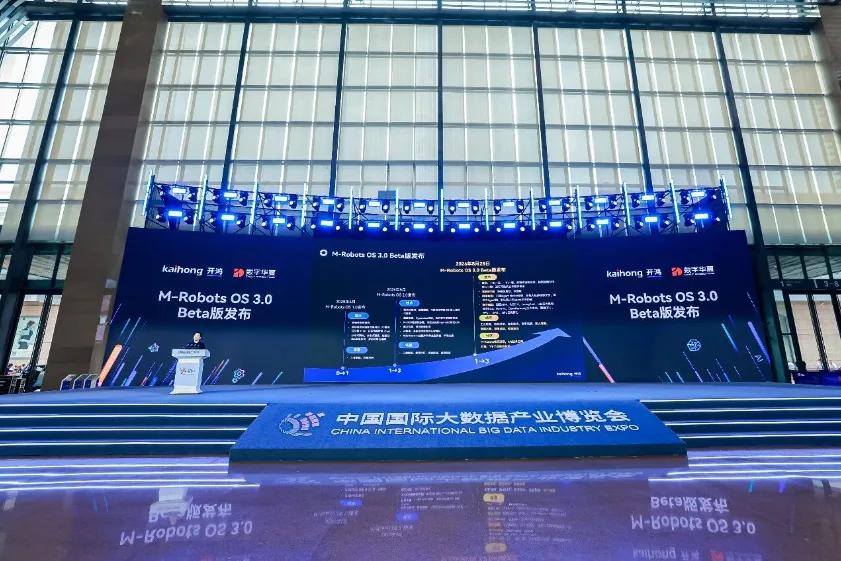
2026年8月,深开鸿在数博会上发布了M-Robots OS 3.0 Beta版,试图打破这一僵局。这是国内首个基于开源鸿蒙(OpenHarmony)打造的分布式机器人操作系统,核心是Agent Native框架和配套的M-Claw工具链。
这套系统支持多机器人自组网、能力共享和动态任务分配。比如在园区安防场景,海恩巡检机器人发现可疑人员后,可自动联动附近无人机升空取证,同时通知最近的地面机器人前往拦截。所有设备无需预设绑定,只要接入同一网络,就能按需调用彼此能力。
但演示归演示,真实环境更复杂。不同厂商的传感器精度、控制接口、通信频段差异巨大,强行互通可能导致误判或冲突。更棘手的是,去中心化架构可能引发不可预期的群体行为——比如两台机器人同时抢着处理同一个任务,或者因信息不同步做出矛盾决策。
行业标准破冰:优必选牵头制定协同接口规范
为解决这些问题,优必选近期牵头申报了《人工智能关键基础技术面向工业的具身群体智能协同系统控制接口规范》,已获工信部批准立项。这是国内首个聚焦工业群体智能协同的行业标准,由MIIT/TC1归口管理。
该标准的目标很明确:定义一套通用的“机器人普通话”,让不同品牌、不同架构的设备能互相理解任务指令、共享状态信息、协调行动节奏。比如规定“请求协助”的消息格式、“任务完成确认”的反馈机制、“能力注册”的数据结构等。
有了这套规范,厂商不必再绑定自家生态。你可以用宇树的机器人做移动平台,搭配智元的灵巧手,再接入深开鸿的操作系统,组合出最适合特定场景的解决方案。这不仅能加速技术复用,还能避免行业陷入“各自为战”的碎片化困局。
事实上,优必选自家产品已在实践这一思路。其全尺寸工业人形机器人Walker S2搭载了群脑网络2.0(BrainNet2.0)和Co-Agent智能体技术,既能独立作业,也能作为动态节点加入更大协作网络。在演示中,它曾与非优必选设备协同完成物资分拣任务,验证了跨系统协同的可能性。
垂直场景先行,通用化仍需时间
尽管前景广阔,群体智能的大规模商用还没那么快。目前大多数跨机型协同案例仍停留在实验室或小范围试点。一旦扩展到数十台以上设备的真实产线或户外环境,问题就会暴露:
- 通信时延波动:Wi-Fi或5G信号在复杂地形下不稳定,导致指令丢失或延迟;
- 大模型幻觉:分布式决策依赖AI推理,但模型可能因数据偏差做出错误判断;
- 仿真到现实的迁移偏差:在虚拟环境中训练的协同策略,到了真实世界可能失效。
因此,短期内最可能落地的还是任务边界清晰、环境相对可控的垂直场景。比如:
- 矿山巡检:固定路线、有限变量,适合异构机器人轮班作业;
- 电力运维:任务标准化程度高,可预先定义协作流程;
- 工厂物流:AGV、机械臂、分拣机器人已有协同基础,只需升级通信和决策层。
雷科技认为,未来群体智能不会完全取代个体全能路线,而是走向“全局约束+局部自治”的混合架构。上层设定安全边界和任务目标,底层允许机器人自主协商执行细节。这样既保留涌现能力,又避免失控风险。
说到底,机器人不是要模仿人类成为“超人”,而是构建一个能互补、能容错、能进化的协作生态。当每台机器人都不必完美,整个系统反而更接近实用。