智能驾驶真实进展:技术卡点、法规边界与未来节奏
智能驾驶的真实现状:别被L5画饼带偏了节奏
最近参加一个行业会,三天下来耳朵快起茧子。一边是车企代表高谈“明年L5量产”,另一边是监管专家逐条解释AI安全测试的复杂性,两边说的根本不是一回事。回家路上,邻居秀莲刷到一条自动驾驶事故视频,立刻问我:“你们搞这玩意儿到底靠不靠谱?”
其实问题没那么玄乎。智能驾驶不是突然蹦出来的魔法,它是一步一步从感知、定位、决策、控制堆起来的技术栈。前面八篇我们拆解了传感器融合、高精定位、线控底盘、车载大模型和物理AI,今天这篇收官之作,就来捋清三件事:现在卡在哪?法规怎么说?未来几年真能用上什么?
法规边界:谁该为事故负责?
很多人对自动驾驶的理解还停留在“开了就能放手”的阶段,但法律早就划清了责任线。
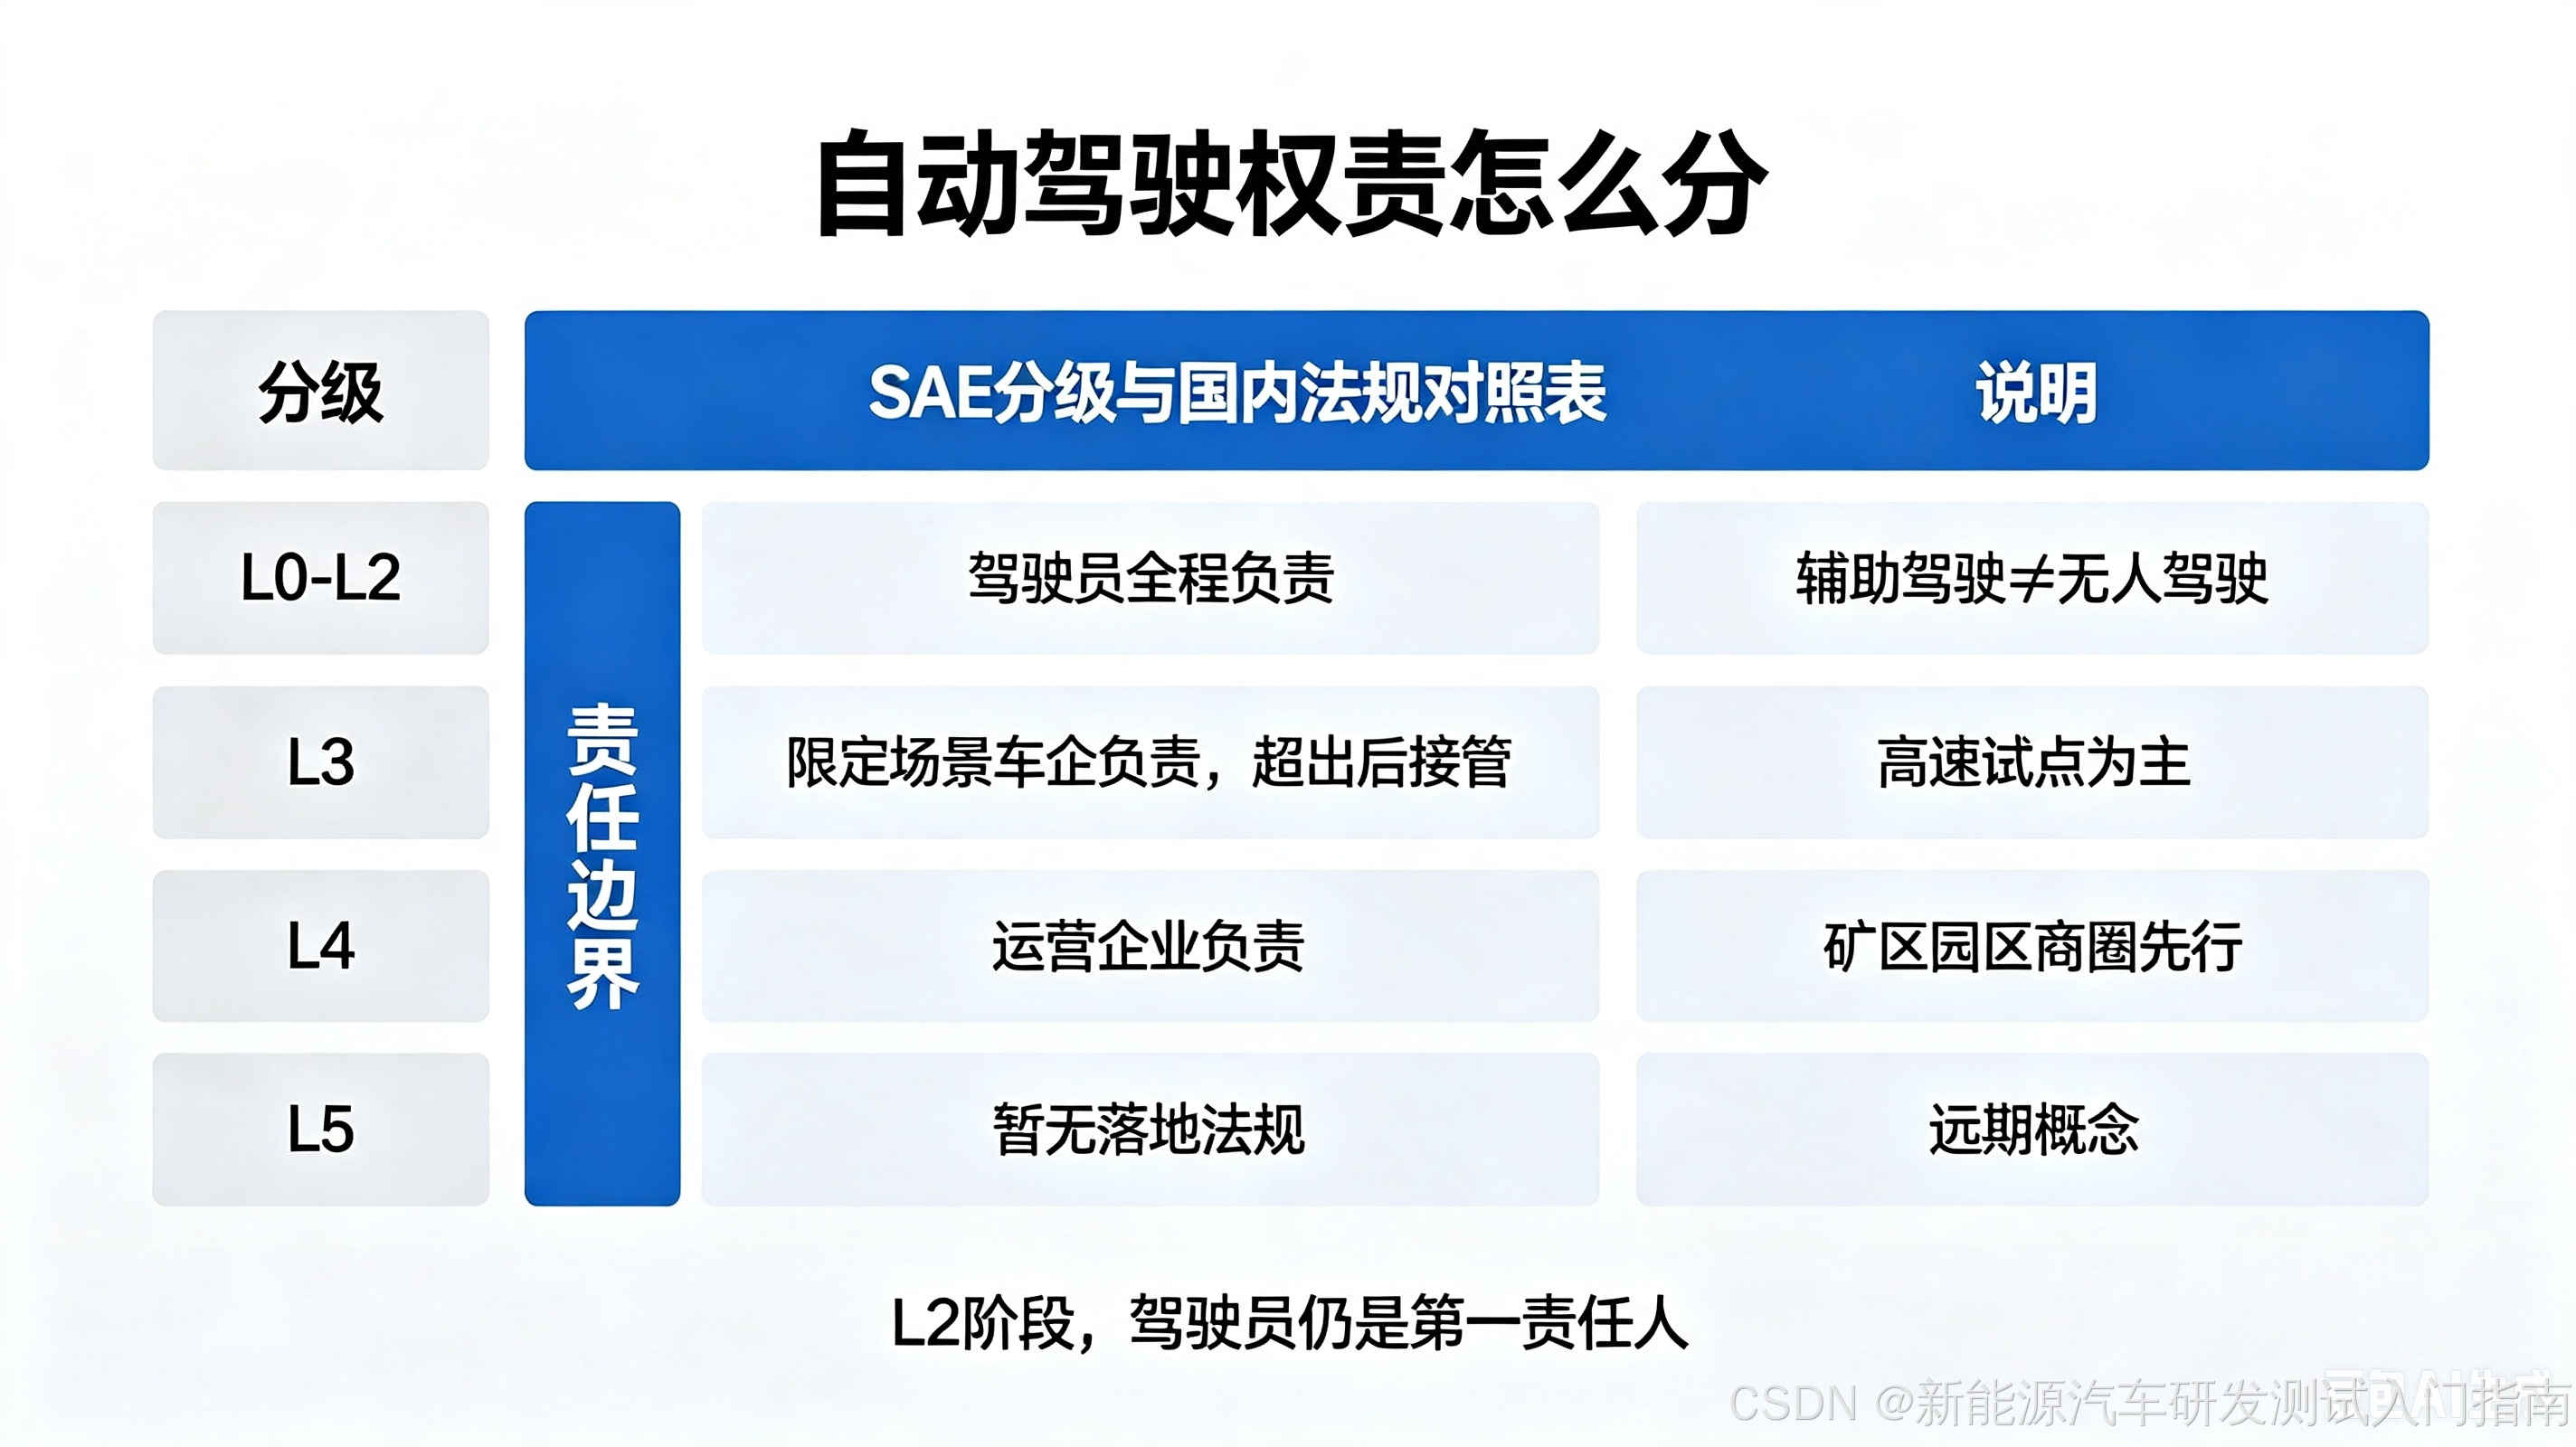
目前全球通用的是SAE J3016六级分级标准,国内则有对应的国标GB/T 40429。简单来说:
- L0-L2:无论系统多聪明,驾驶员全程负全责。哪怕车子自己变道、跟车,出事算你的。
- L3:仅限高速通畅路段、车速低于60km/h的特定场景。系统激活期间若出事,责任归车企或供应商;一旦超出设计运行域(ODD),比如堵车或施工区,驾驶员必须接管,否则责任回你身上。
- L4:限定区域(如园区、矿区、Robotaxi运营区)内完全无人,事故由运营企业承担。
- L5:目前没有任何国家出台相关法规,纯属理论概念。
更关键的是,2025年起,所有L2及以上车型必须强制安装“自动驾驶黑匣子”(国标GB 44497)。这套系统会全程记录车辆状态、AI决策逻辑、驾驶员操作等数据,事故后可完整还原过程,避免扯皮。
对销售来说,这话术其实很简单:“您现在买的城区NOA或高速领航,都属于L2辅助驾驶,开车时您仍是第一责任人。国内只有极少数车型拿到高速L3试点资格,城市道路还没放开。”
四大硬骨头:技术、数据、成本、法规
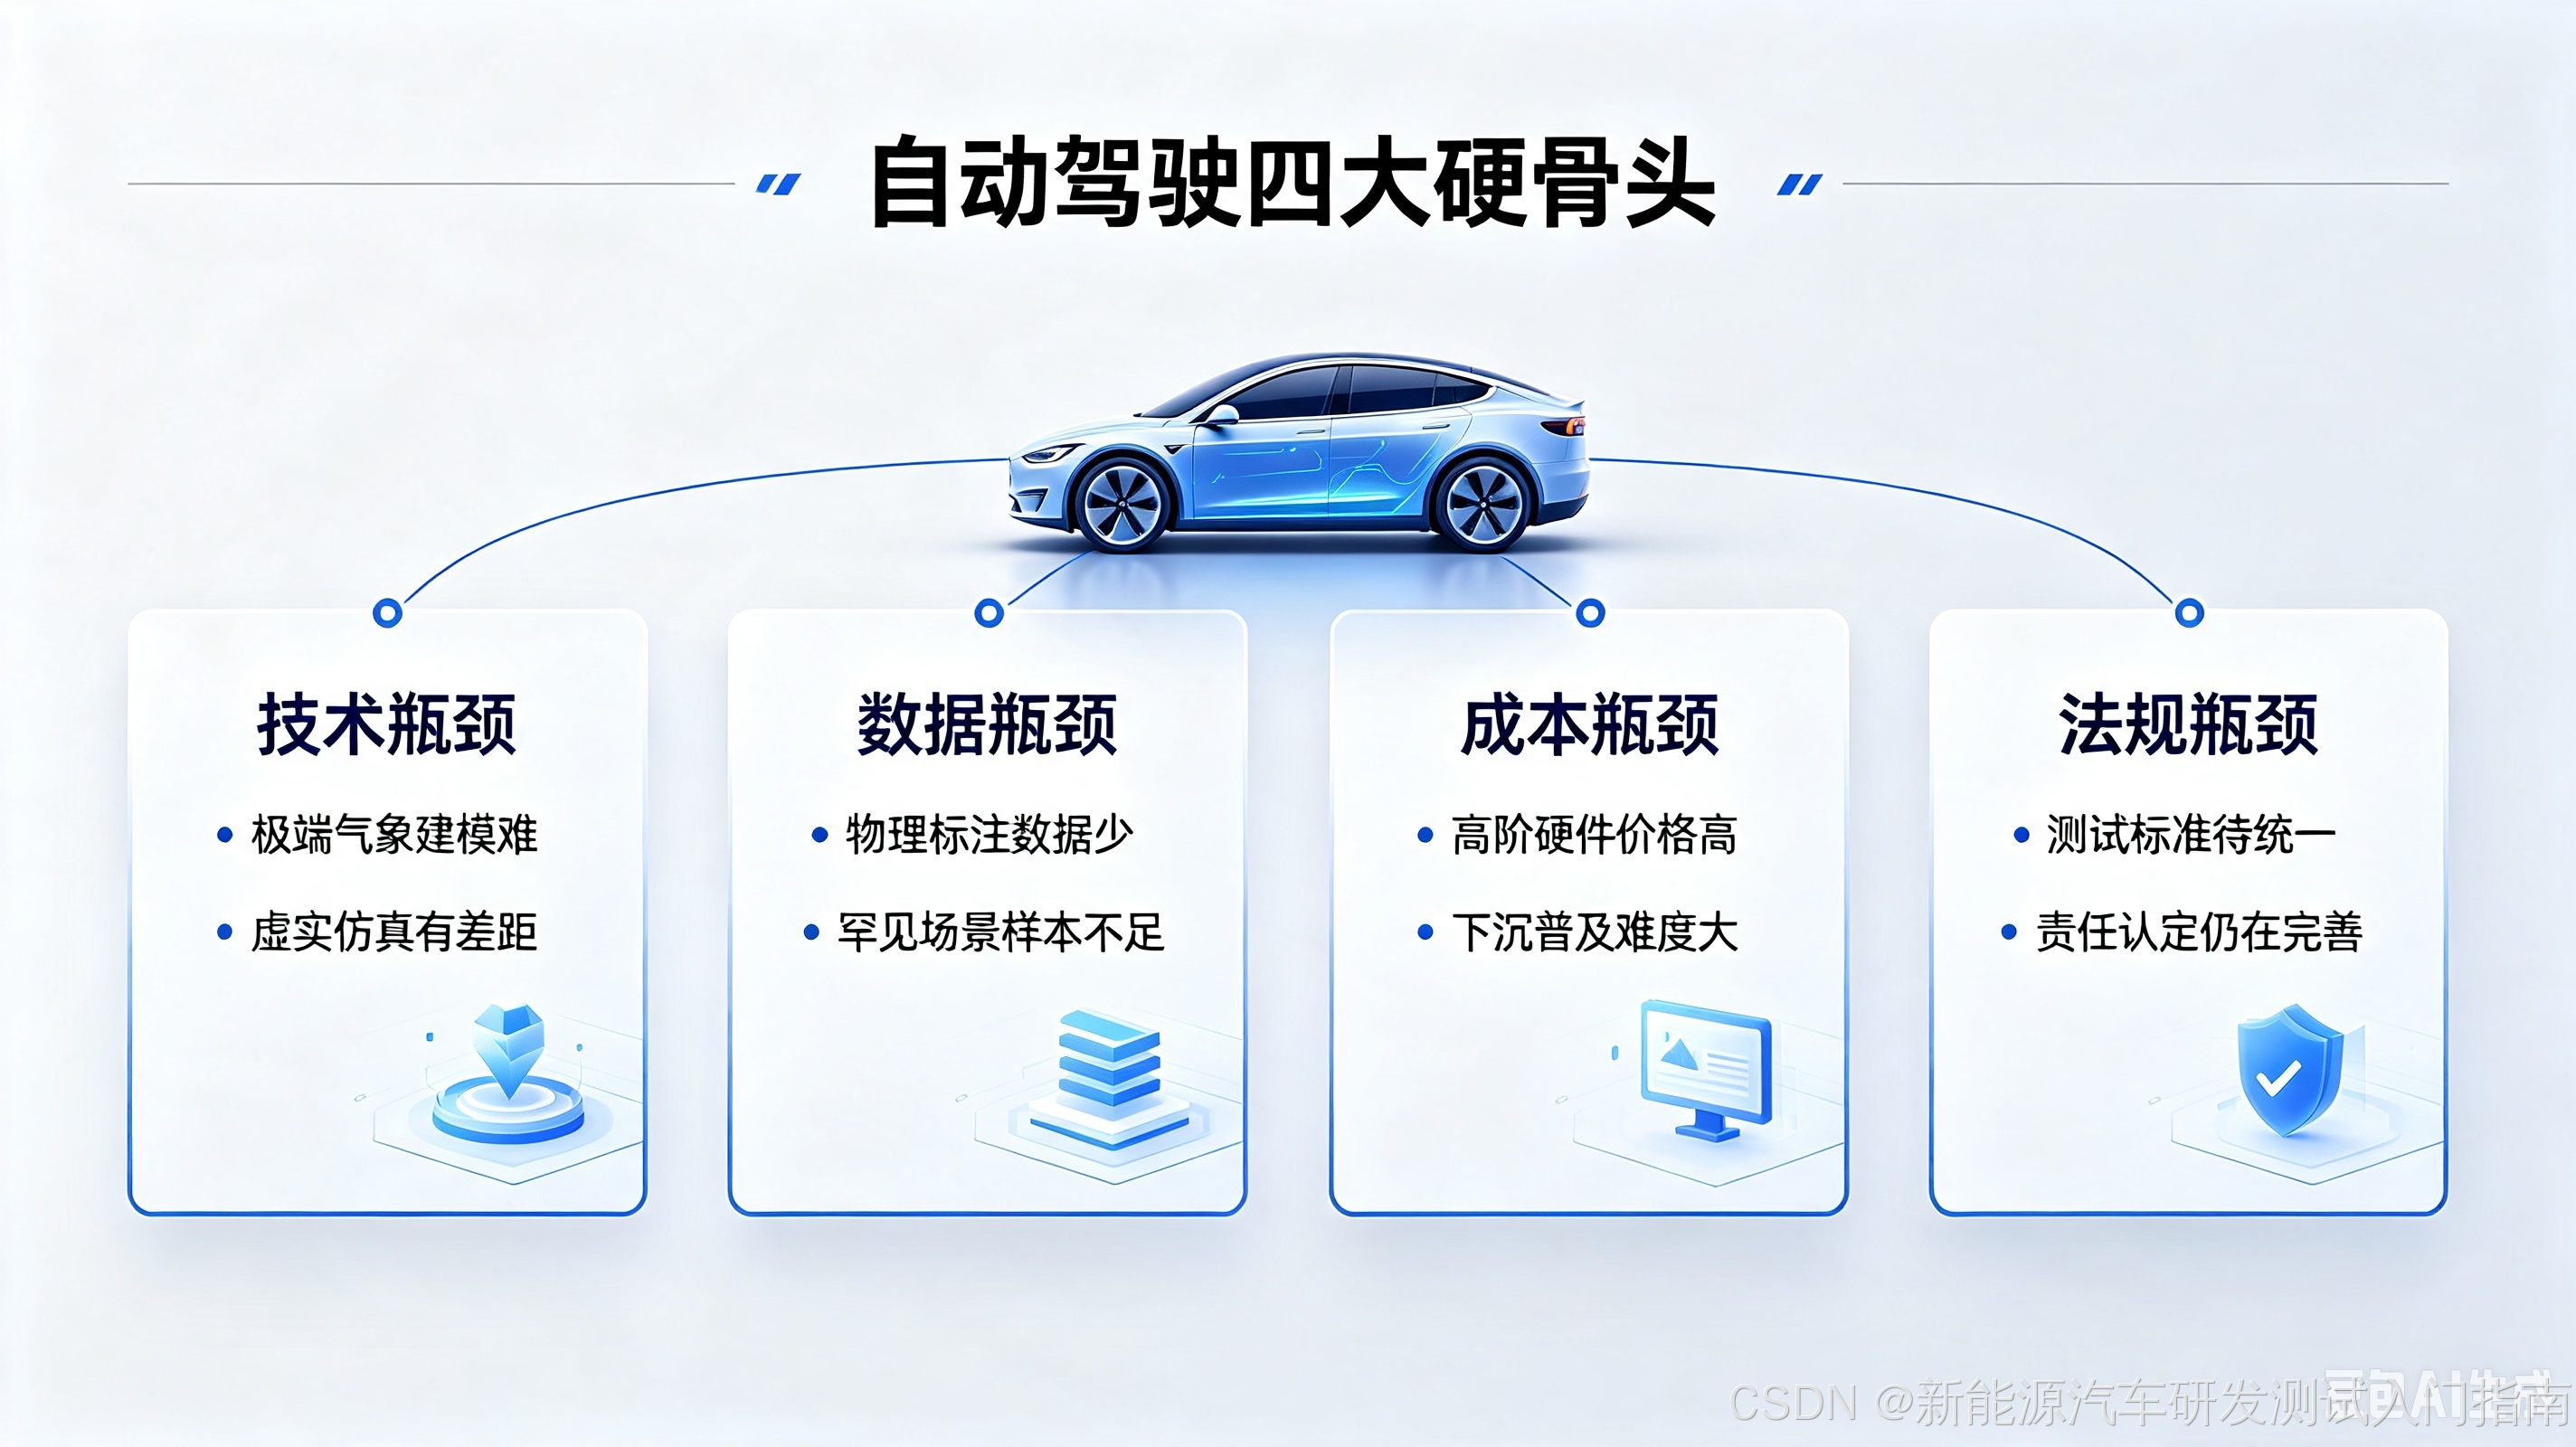
技术瓶颈:物理AI还没那么“懂”世界
现在的车能应付城市主干道、高速巡航,但遇到特大暴雪、山区烂路、无标线乡村小道,系统就容易“懵”。原因在于物理建模精度不足——AI可以识别障碍物,但难以准确推演湿滑路面的制动距离、侧风对车身的影响,或突发掉落货物的运动轨迹。
更麻烦的是端到端视觉语言动作模型(VLA)。这类模型直接从摄像头输入生成控制指令,中间没有可解释的逻辑链。一旦急刹或异常变道,连工程师都说不清“为什么”。这种黑箱特性,让它很难通过汽车功能安全(ISO 26262)的严苛认证。
数据瓶颈:极端场景太难“喂”给AI
AI靠数据吃饭,但结冰路面打滑、货车货物散落、行人突然冲出等“长尾场景”,现实中发生频率极低。采集这些数据不仅成本高,还涉及隐私和合规问题。于是车企大量依赖仿真,但仿真永远无法100%复现真实世界的细微物理条件——比如一块半融化的冰、一阵阵侧风、或轮胎压过坑洼时的微小震动。
结果就是:模型在仿真里跑得稳,在实车上可能“翻车”。
成本瓶颈:高阶硬件下放不易
一套完整的高阶智驾系统包括激光雷达、高算力域控制器、双冗余线控底盘,成本动辄数万元。中低端车型根本扛不住。即便国产激光雷达和芯片正在降价,但物理AI模型功耗大,还会压缩电动车本就不宽裕的续航。
轻量化模型是个折中方案,但性能会打折扣。比如去掉一颗激光雷达,雨雾天的感知能力就明显下降。成本和性能之间,始终是个平衡难题。
法规与产业瓶颈:标准滞后,测试割裂
目前最大的空白是缺乏针对端到端大模型和物理AI的统一测试规范。不同城市对自动驾驶测试许可互不认可,企业得重复申请、重复测试,拉高了研发成本。同时,高精地图、道路敏感数据严禁出境,跨国车企本地化适配难度大。
未来节奏:别等L5,先用好L2+
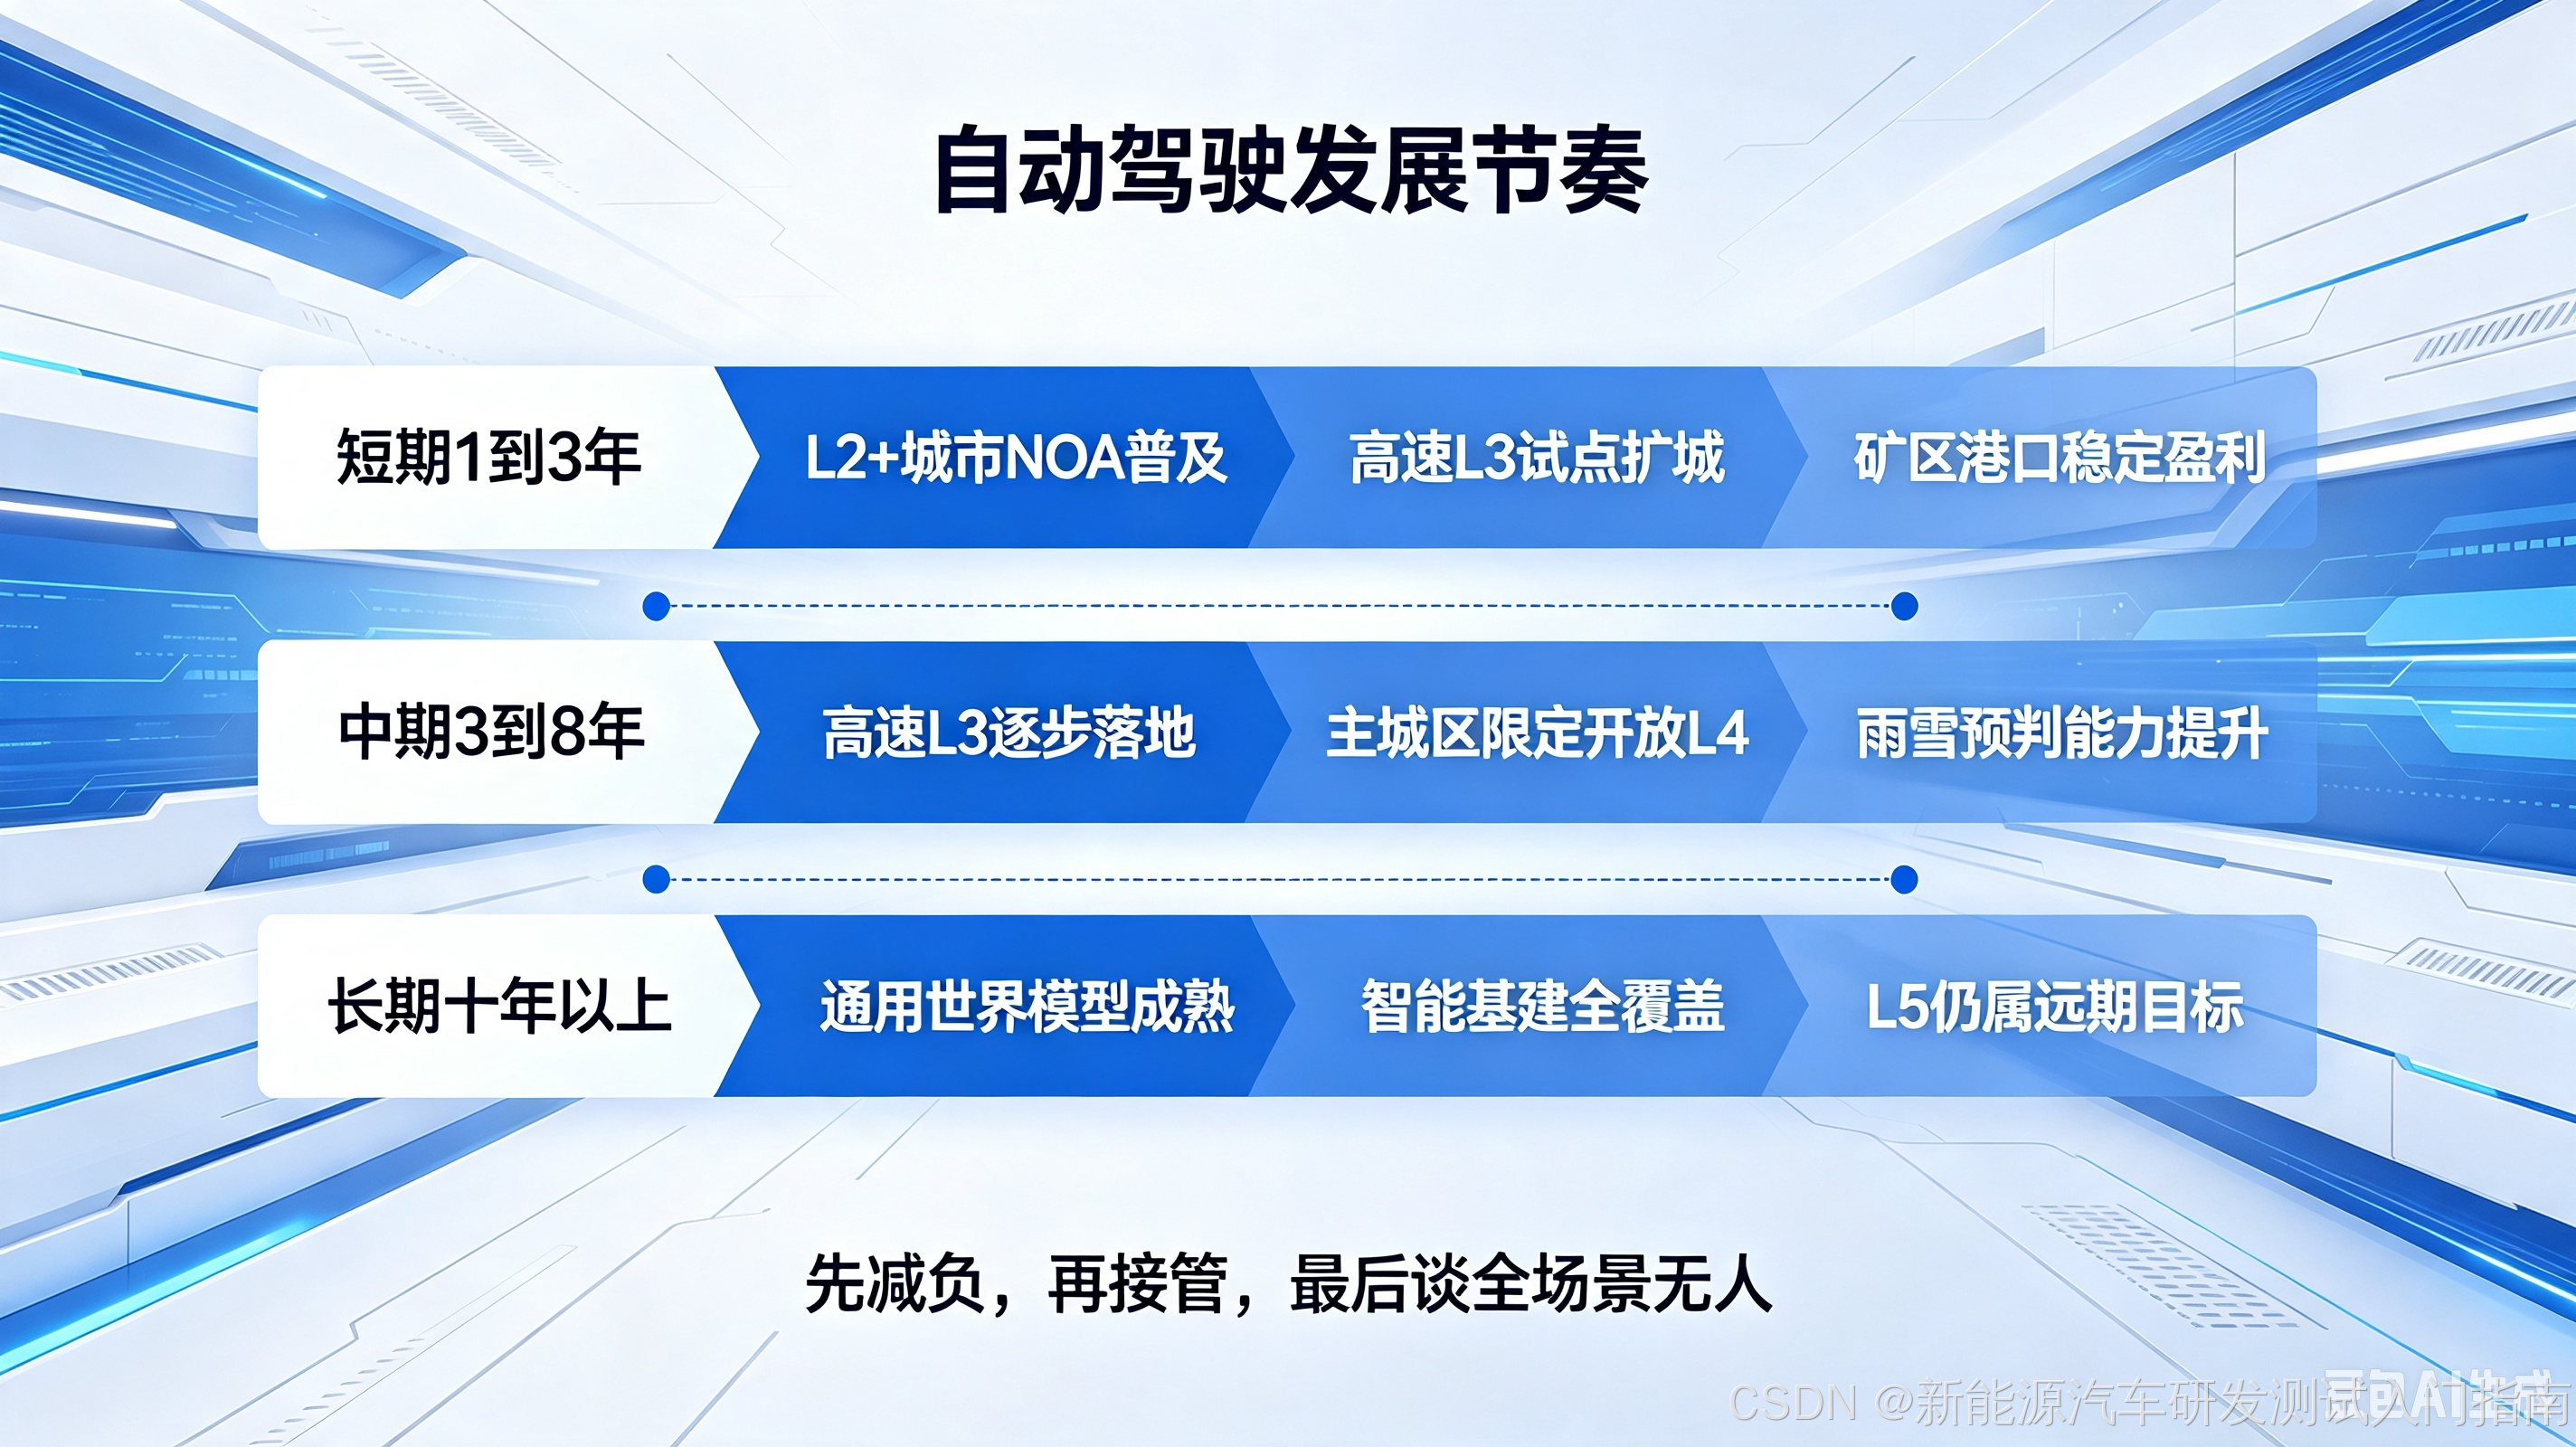
短期(1-3年):L2+普及,L3试点扩围
未来两三年,城市NOA将成为20万级家用车的主流配置。高速L3会在更多城市试点,但仅限通畅路段、低速行驶。B端场景(如港口、矿区无人卡车)将全面盈利,而Robotaxi仍需安全员值守,仅在核心商圈收费试运营。
技术上,国产芯片、激光雷达加速降本,车路协同开始补足单车感知短板。国家也会出台大模型安全测试规范,推动L3全国准入标准统一。
中期(3-8年):高速L3合法化,城市L4局部开放
高速全域L3有望正式合法落地。一二线城市主城区可能在非高峰时段开放L4 Robotaxi。搭载轻量化“世界模型”的车型将普及,对雨雪、施工区等复杂场景的预判能力大幅提升。但乡村、无标线小路仍需人工介入。
此时,虚实仿真差距缩小,行业共享高质量数据集建成,AI可解释性技术成熟,全线控底盘成为主流。
长期(10年以上):L5仍是远景
真正的L5需要三大前提:全国统一的智能交通基建、通用强物理AI、全球一致的安全与责任法规。目前这些都处于实验室或政策研讨阶段。L5不是技术单点突破的问题,而是整个社会系统的重构。
所以,销售千万别拿“十年后不用方向盘”忽悠客户加价。对普通用户来说,当下高阶NOA已经能显著缓解长途驾驶疲劳,这就够了。
三类人群避坑指南
车主注意
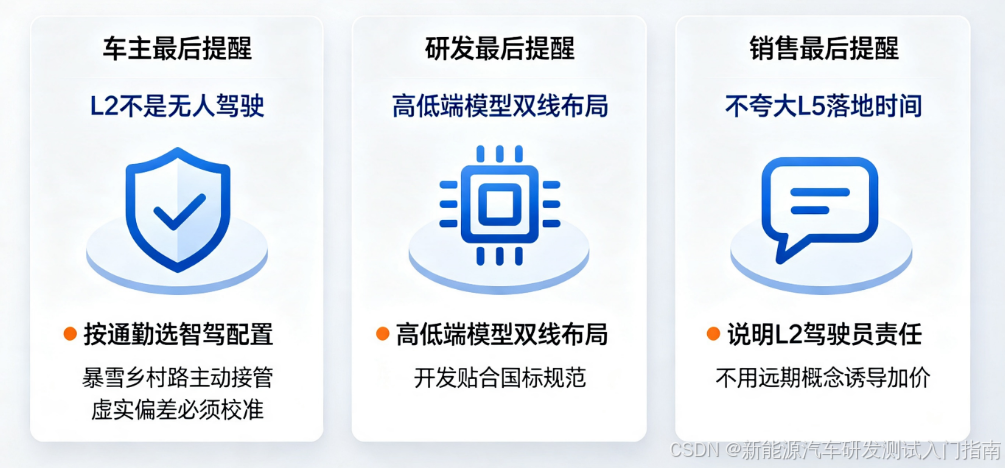
- L2≠自动驾驶:再贵的车,开辅助驾驶时也必须目视前方,别玩手机。
- 别死等L5:根据通勤路线选配置。常跑高速?优先高速NOA;市区通勤再考虑城区智驾包。
- 极端天气关系统:暴雨、暴雪、无标线乡村路,主动关闭辅助驾驶更安全。
研发注意
- 仿真不能替代实车:必须用大量极端工况实测校准模型,缩小虚实偏差。
- 成本分级布局:高端全栈模型和中端轻量化方案双线开发,适配不同价位车型。
- 提前贴合国标:数据格式、功能安全规范从开发初期就对齐,避免后期返工。
销售注意
- 严禁承诺“完全无人驾驶”:明确告知客户L2的法定责任在驾驶员。
- 区分现实与远景:不拿L5概念诱导消费,客观说明当前功能边界。
最后说两句
从第一篇讲整车架构,到这篇收官,九篇文章其实就讲透一个道理:智能驾驶是工具,不是替代品。它能帮你减负,但不能替你担责。技术、成本、法规、数据,每一层都要扎实打磨,急不得。
现在有人神化AI,觉得明天就能躺平开车;也有人因几起事故全盘否定辅助驾驶。其实都没必要。用好当下的L2+,享受它带来的便利,同时保持清醒——这才是对待新技术最理性的态度。
多大点事,接着奏乐接着舞。