会合体的轮足机器人卖到50国,本末科技靠什么突围
轮足也能合体?这台机器人真在干活
最近刷到一段视频:两台双轮足机器人缓缓靠近,对齐接口,咔嗒一声——合体了。接着它拐弯、站起,变成一台更高更稳的四足形态。理论上还能继续拼接,变成“硅基蜈蚣”。

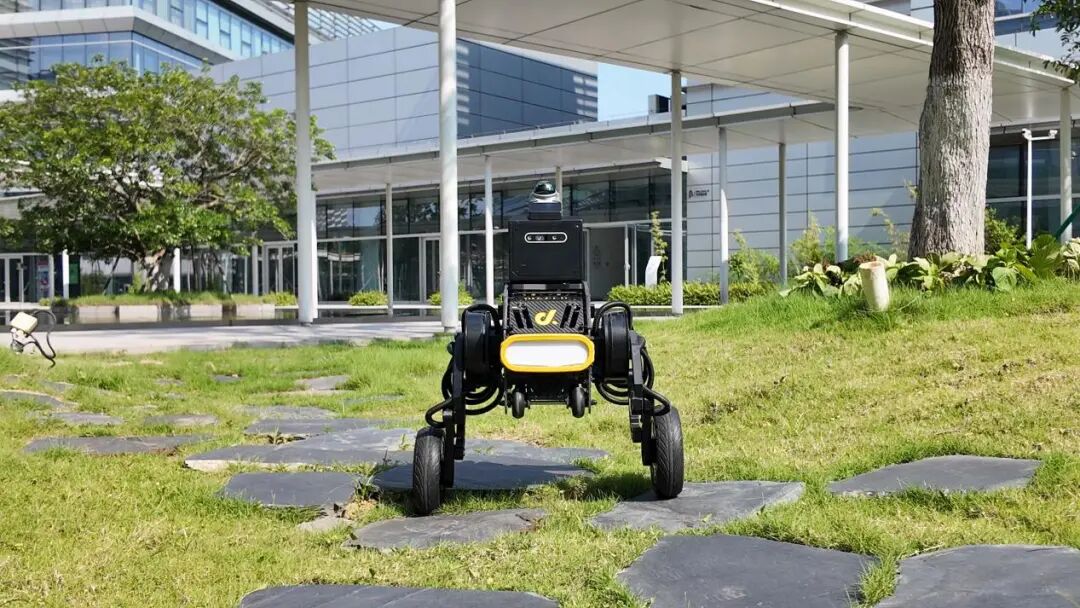
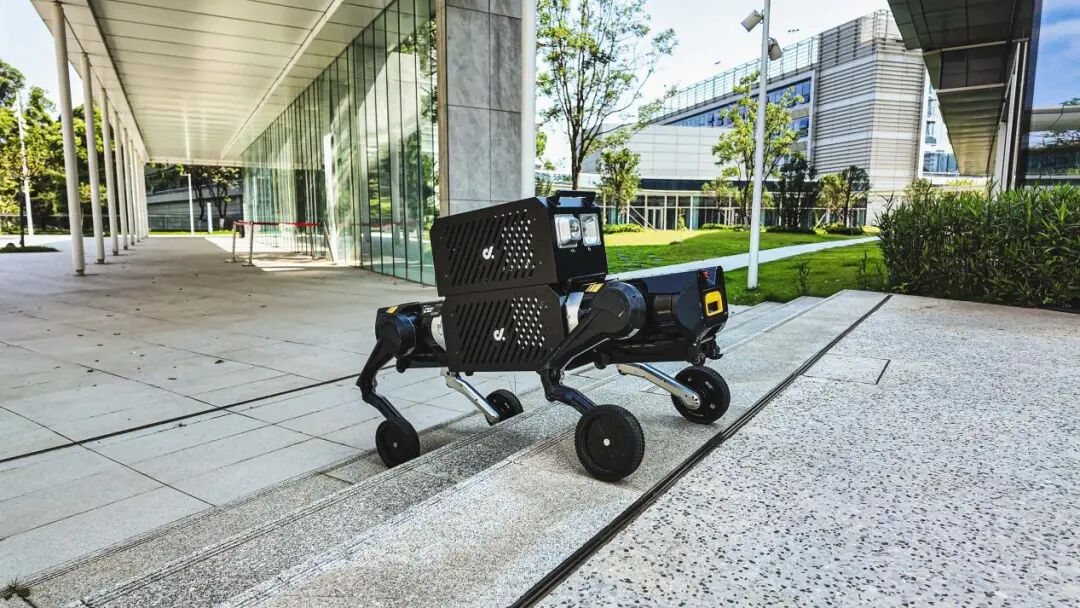
这不是特效,也不是概念动画,而是本末科技推出的D1机器人实拍。更关键的是,这类机器人早已走出实验室,在全球50多个国家的园区、仓库、写字楼里跑着真实任务:搬水桶、送文件、巡检设备。

相比之下,不少人形机器人还在春晚舞台上打太极、跳舞蹈。虽然热闹,但离日常使用还有距离。而本末选择了一条少有人走的路——不做类人形态,专注轮足结构,把“身体”做到极致。

具身智能不能只靠“大脑”

2026年上半年,国内具身智能赛道融资超440亿元,其中大头流向了“大脑派”:VLA模型、世界模型、百万小时数据集……整个行业都在卷决策能力。

可问题来了:再聪明的大脑,如果身体进不了客户现场,一切归零。

很多demo只能在高度标准化的工厂环境运行。一旦放到真实世界——门口有道门槛、路上有个斜坡、地面有点湿滑——机器人就卡住或翻车。连“到达”都做不到,谈何“干活”?

业内常说“系统一负责想,系统二负责动”,但很少人提第三层:身体负责“到”。台阶、碎石、几十公斤负载,这些都是物理世界的硬约束,光靠算法无法绕过。

过去有种说法:“本体拿60分就行,靠大脑拉杠杆。”但现实是,60分的身体连考场都进不去。如果永远要求环境适配机器人,那所谓的泛化性就是空谈。
本末科技正是从这个痛点切入:先把“本体+小脑”做扎实,为未来的大脑铺一条能真正落地的路。
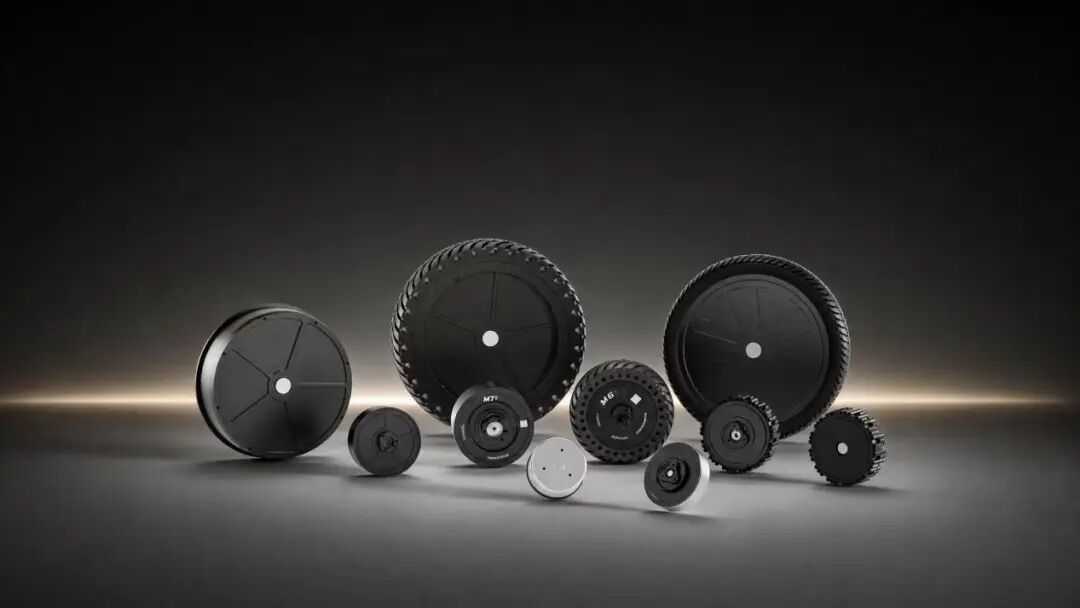
拆掉减速器,做一体化直驱
本末科技创始人张笛,北理工机械工程本科,港科大机器人硕士,师从李泽湘。学生时代就做出能用JavaScript控制倒立的机器人,还卖了出去——这种“挑最落地的”思路,延续到了公司基因里。
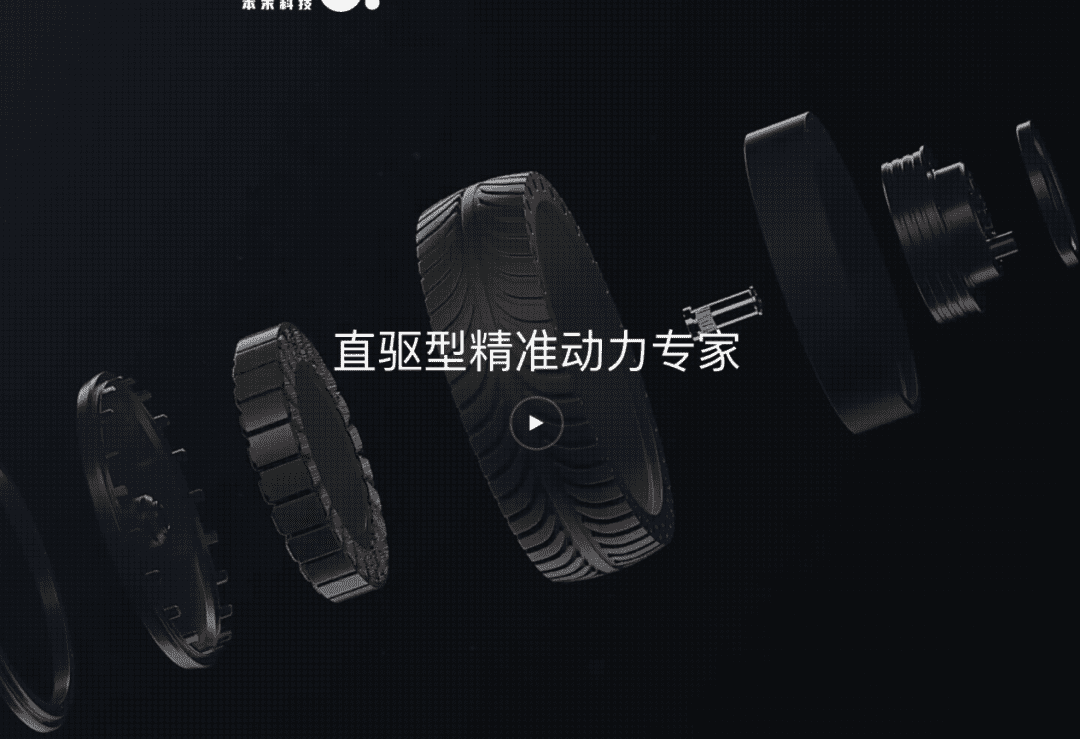
2020年公司成立,直接挑战行业主流:不做减速器,走一体化直驱路线。
传统电机高转速、低扭矩,必须靠减速器降速增扭,就像燃油车需要变速箱。但减速器带来噪音、损耗、寿命缩短等问题。家用机器人如果整天“叮里咣啷”,用户根本受不了。
直驱方案砍掉中间传动,关节更安静、体积更小、寿命可达5万到10万小时。虽然技术难度高,但换来的是更好的用户体验和更低的长期维护成本。
硬件造得出来只是第一步,有没有人愿意用才是关键。本末先以直驱动力模组切入市场,2025年出货约850万套,在中国消费机器人直驱模组市场占61.1%份额。
但只做供应商容易陷入红海,于是他们又开了第二条线:做整机。
三款整机,各司其职
刑天:库房里的大力士
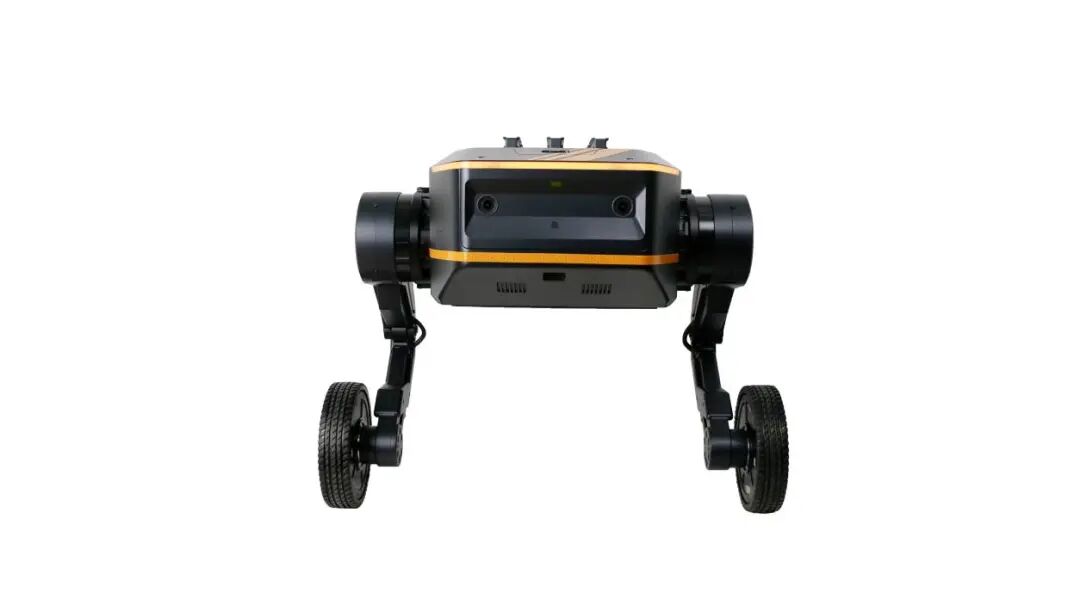
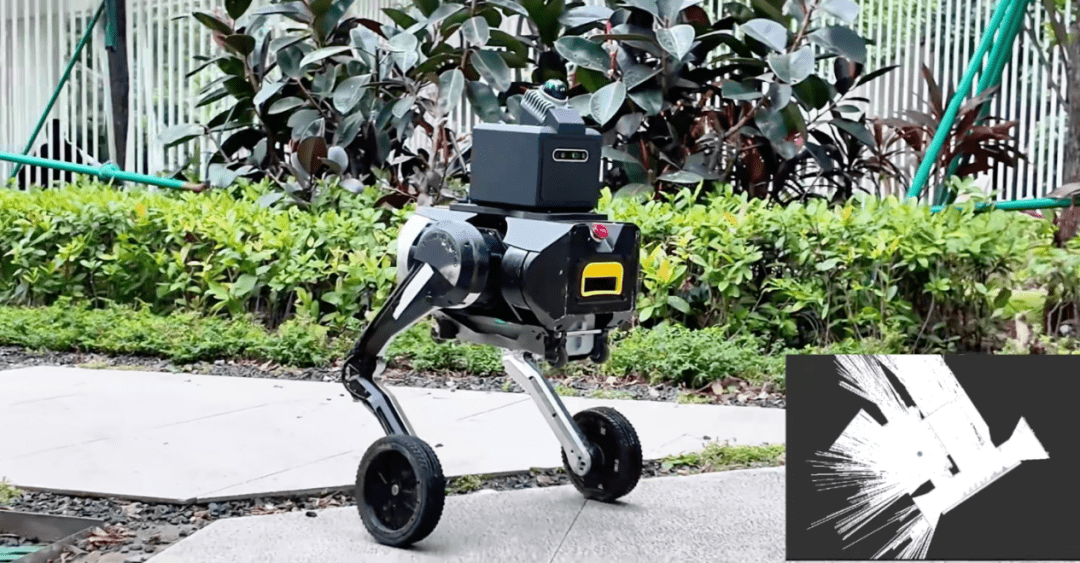
刑天是全球首款商业化直驱双轮足机器人。最大亮点是高负载能力——拉力超80公斤,能驮成年人,还能跳跃、爬坡、半坡驻停。专为仓库物资运输设计,解决“最后一公里”的重物搬运问题。
TITA:灵活的多面手
TITA有8个自由度,动态载荷10公斤,工作温度从零下10度到45度。自带光学传感器、摄像头和喇叭,适合巡检、物流、数据采集。装上导航模块,就能在图书馆或写字楼做点对点文件配送。
D1:会合体的变形金刚
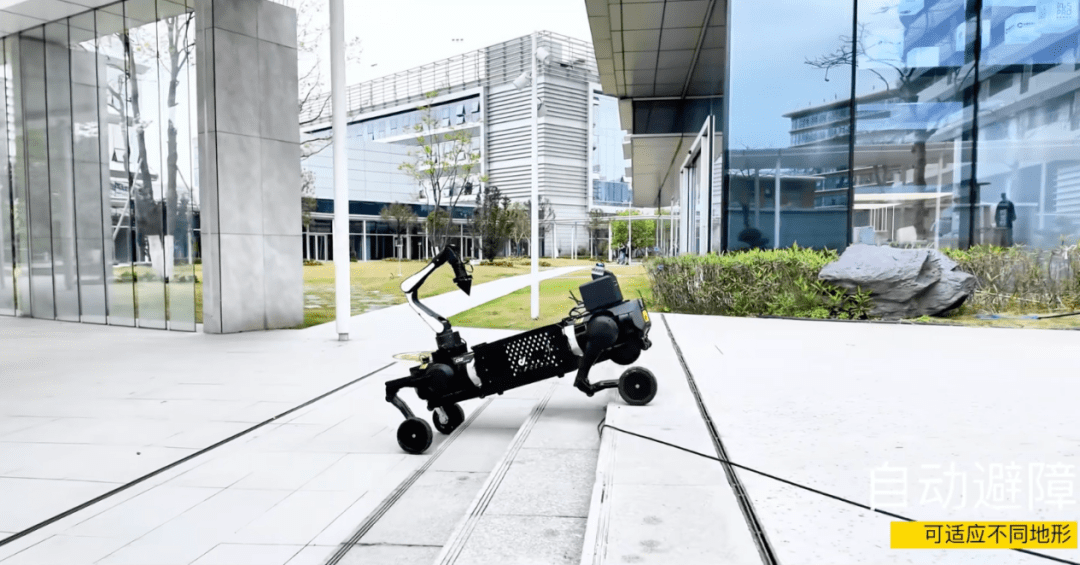
开头提到的D1,最大特点是模块化。它是全球首款整机模块化具身智能机器人,3秒内可拆合。双轮足适合平地高速移动,四轮足增强越障能力,甚至能切换成扁片足钻狭小空间。
这种设计不只是炫技。比如“扫图”任务,可拆成两台并行作业;遇到楼梯再合体,提升通过性。对开发者也友好:双轮足和四轮足共用一套算法,切SDK就能切换运控逻辑,测试成本直接减半。
硬件与场景闭环
本末的两条业务线形成了正向循环:动力模组输出硬件、算法和制造工艺,支撑整机研发;整机投入真实场景,采集工况数据,反哺关节迭代。
市场反馈也验证了这条路。轮足整机出口50多国,成为全球轮足机器人出货量最高的厂商。这些不是展会demo,而是每天在园区里跑的真实订单。
通往未来的入场券是本体
当前具身数据集仍停留在百万小时量级,而行业共识是:要实现通用自主能力,至少需要千万小时高质量数据。这意味着“完美大脑”可能还要等数年甚至十年。
但机器人产业不能停摆。有人攻决策,有人攻执行,有人攻“到达”——三条战线并行,才能加速落地。
无论未来是VLA、WAM还是原生具身模型胜出,最终都要部署在一副可靠的身体上。而这件事,现在就得有人做。
刑天拖着80公斤物资穿过库房,TITA抱着文件穿行写字楼,D1拆成两台分头扫图……这些画面没有聚光灯,却构成了机器人真正走进现实的第一步。
具身的终局靠大脑,但通往未来的入场券,是本体。