无真机遥操也能完成精细操作?TwinDEX如何重构机器人数据采集范式
在具身智能快速演进的2026年,一个看似矛盾的现象正在引发行业深思:今年最具挑战性的机器人演示,其训练数据中“机器人含量”竟为零。这一反直觉的突破来自自变量推出的TwinDEX灵巧操作系统——它在完全不使用目标机器人真机遥操数据的前提下,成功完成了包含24个子动作的完整化学实验流程,涵盖开瓶、滴管操作、玻璃棒引流、摇匀观察等高精度任务。这不仅挑战了传统机器人学习对遥操数据的强依赖,更重新定义了高质量具身数据的生成逻辑。

精细操作不再依赖五指与遥操
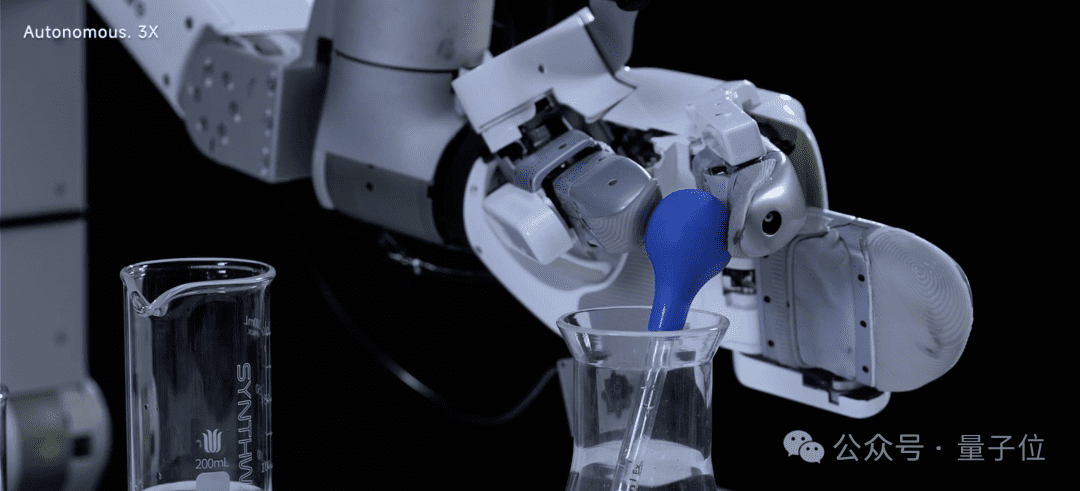
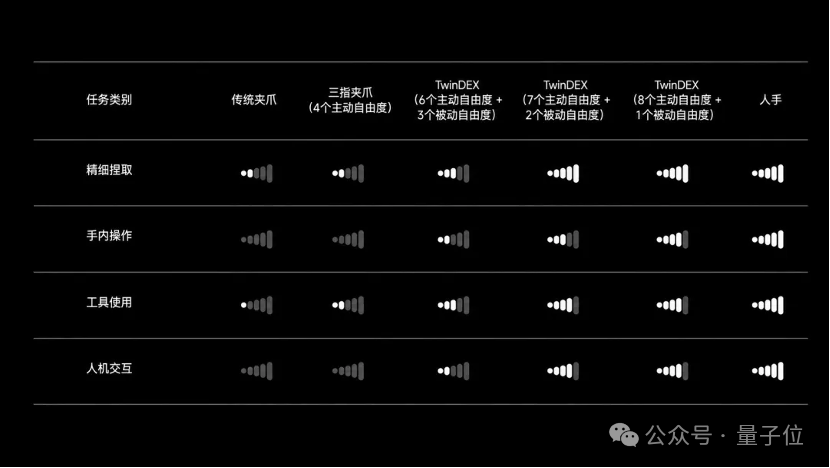
传统观点认为,完成如旋拧瓶盖、注射器推注这类容差极小的操作,必须依赖结构复杂的人形五指灵巧手,并辅以大量真机遥操数据进行“手把手”教学。然而TwinDEX的Demo彻底颠覆了这一认知。其三指九自由度的设计,在拇指与食指承担对掌捏取、旋拧等核心功能的同时,第三根手指提供额外支撑点,实现了对长条工具(如扫帚、玻璃棒)的稳定包络抓持。
以开工具箱为例,机器人需双食指同步插入狭窄卡扣并下拨,再以拇指与食指捏住提手开启箱盖。这一过程要求指尖在亚厘米级空间内精准定位,且动作协调性极高。类似地,注射器操作中,食指与中指固定筒身,拇指推动推杆,既要维持位置稳定,又要精确控制推注力度与方向。这些任务过去被视为五指灵巧手的专属领域,但TwinDEX证明,三指结构在合理设计下已能覆盖绝大多数精细操作场景。
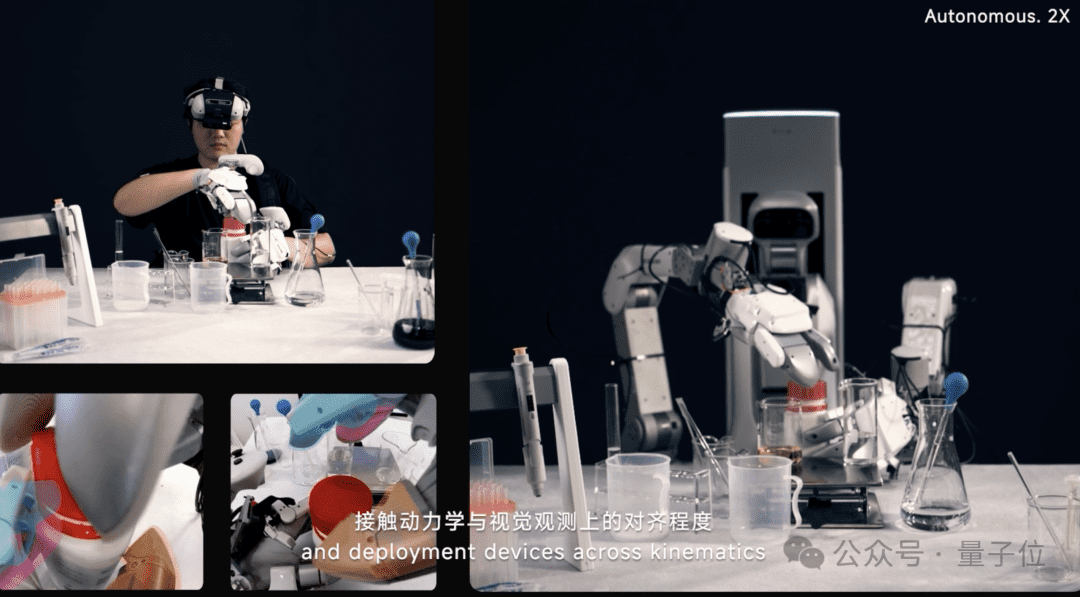
更关键的是,这些能力并非通过真机遥操习得。系统仅使用数百条由可穿戴外骨骼采集的无本体数据完成训练,彻底跳过了传统流程中耗时耗力的机器人端示范环节。这种“去遥操化”的实现,背后是一套全新的数据生成与迁移哲学。
同构设计:将本体对齐前置到数据源头
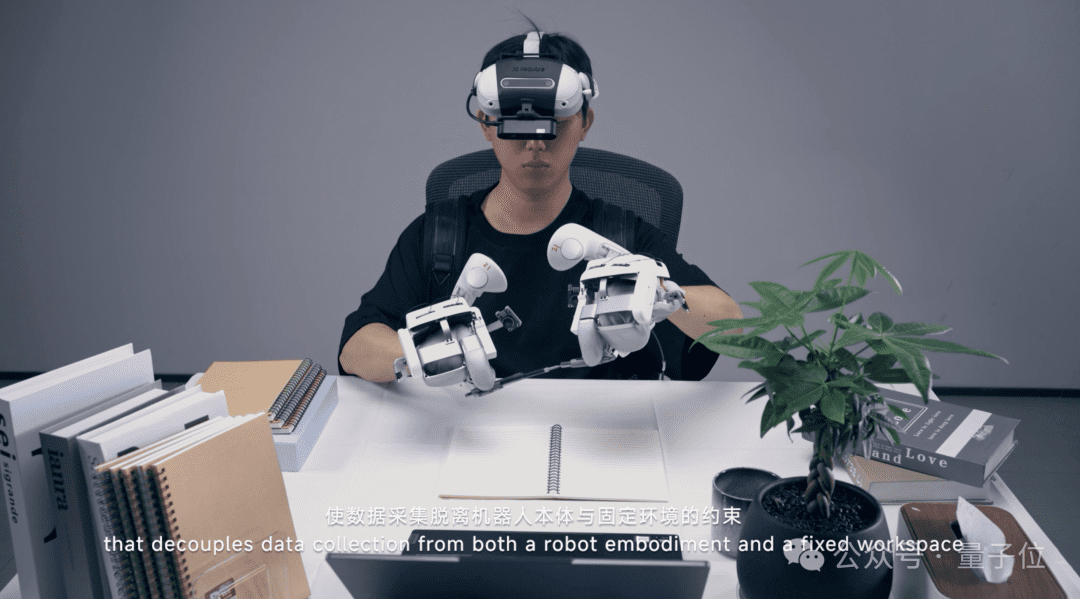
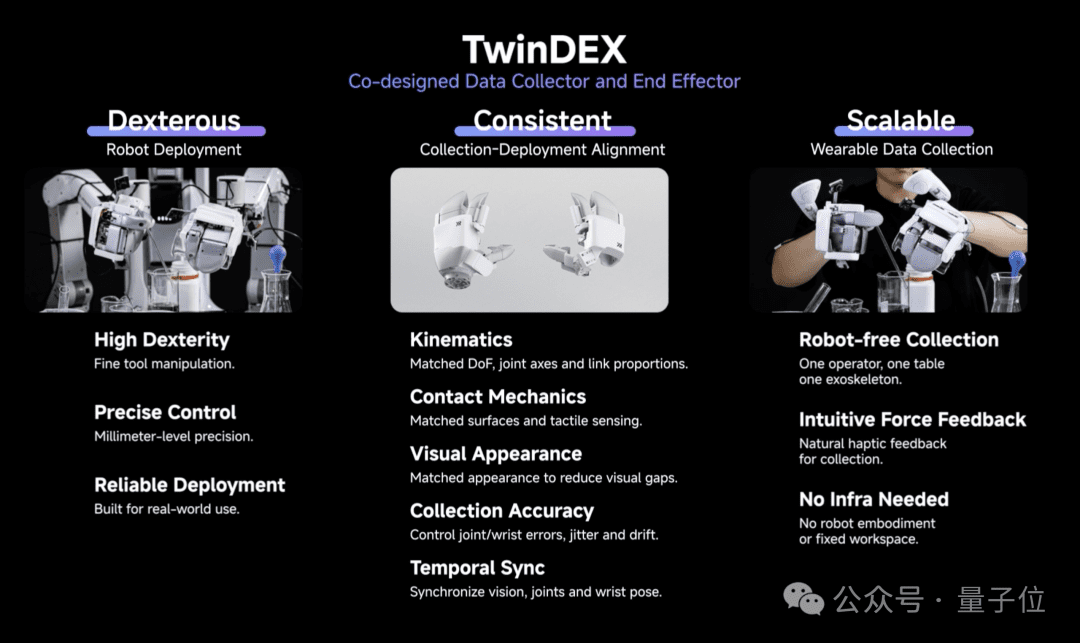
TwinDEX的核心创新在于其“数采与执行同构”的架构。不同于多数方案采用独立的数据采集设备(如数据手套)与异构的机器人执行器,TwinDEX的采集端与执行端共享完全相同的机械结构、运动学模型与接触特性。这意味着采集员佩戴的三指外骨骼所记录的动作轨迹,可近乎无损地映射至机器人灵巧手。
这种一致性体现在多个维度:首先是运动方式的一致,采集端手指的屈伸、侧摆角度与机器人关节一一对应;其次是接触方式的一致,无论是捏取力还是包络支撑,采集过程中施加的力反馈模式与机器人实际操作高度相似;再者是视觉观测的一致,系统同步记录第一人称视角图像,确保视觉-动作关联的保真度;最后是时间同步与精度的一致,多模态数据流经统一标定与对齐处理,消除跨设备采集常见的抖动与漂移。
正是这种“所采即所得”的设计,使得无本体数据在迁移到机器人时几乎无需额外的重定向或补偿。实验数据显示,随着数据量增加,无本体数据训练出的策略性能与真机遥操数据训练结果以相同速率收敛,最终表现接近。这意味着在特定任务域内,无本体数据可近乎100%替代真机数据,从根本上动摇了后者在具身数据金字塔顶端的地位。
可扩展性:打破机器人数量对数据产能的限制
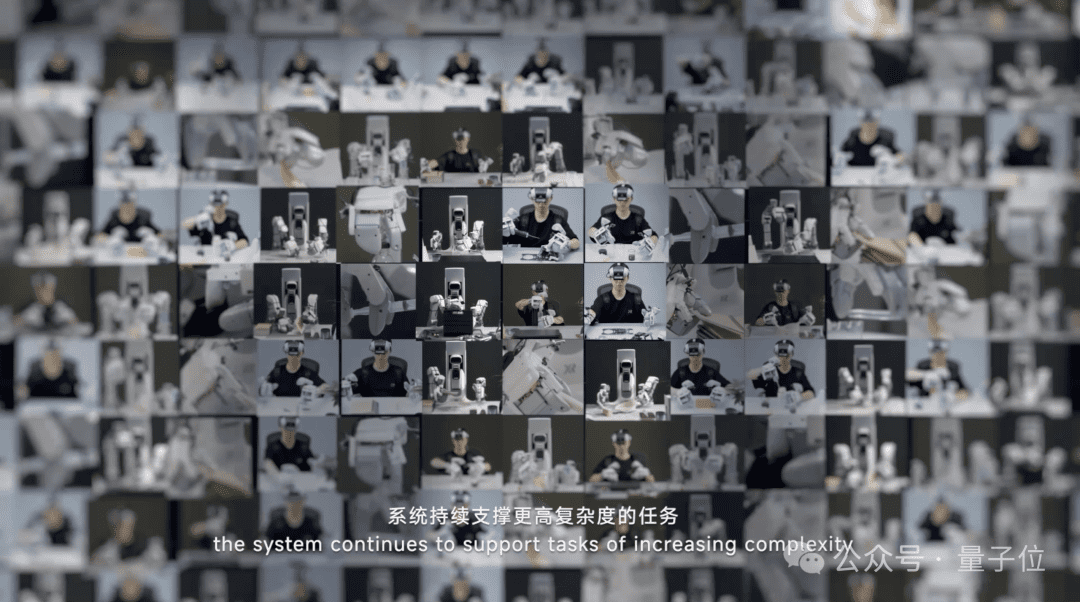
传统遥操模式的最大瓶颈在于其线性扩展成本:每新增一条高质量数据,就必须占用一台真实机器人及操作员时间。而TwinDEX的可穿戴外骨骼设计彻底解耦了数据采集与机器人硬件。多名操作员可在不同地点同时佩戴设备采集数据,无需等待机器人空闲或适应复杂的遥操界面。
这种分布式采集模式带来双重优势。一方面,采集效率显著提升——单位时间内有效轨迹产出量达传统遥操的5.3倍;另一方面,操作更自然直观,采集员可直接接触物体获得真实力反馈,避免了空间映射延迟带来的动作失真。系统同步记录关节状态、手腕位姿与视觉信息,经标准化处理后汇入统一训练管线,形成可扩展的数据池。
当然,规模扩大也引入新挑战:不同设备间的微小差异、操作员习惯差异可能导致数据噪声。对此,TwinDEX在模型架构中嵌入鲁棒性设计,使策略能容忍一定范围内的采集误差。这种“硬件-算法”协同优化思路,确保了大规模无本体数据的有效利用。
重新定义具身数据的价值链条
TwinDEX的实践揭示了一个深层趋势:高质量机器人数据的价值,正从“是否由真实机器人产生”转向“是否与目标本体物理对齐”。过去,真机遥操因其天然的本体一致性被视为不可替代;如今,通过前置对齐设计,无本体数据同样能承载丰富的物理交互信息。
这并不意味着遥操将立即消亡。在任务多样性极高或本体结构极端复杂的场景中,真机示范仍有其不可替代性。但TwinDEX证明,在特定任务域(如实验室操作、精密装配)内,一套精心设计的同构采集系统足以支撑高性能策略训练。更重要的是,它为探索无本体数据的Scaling Law提供了可行路径——当数据采集成本大幅降低,规模化验证不同任务下的泛化能力成为可能。
从更宏观视角看,TwinDEX代表了具身智能发展范式的微妙转变:不再盲目追求人形结构的复刻,而是聚焦任务需求与工程可行性的平衡;不再将数据视为被动记录的结果,而是主动设计的产物。这种“以终为始”的系统思维,或许比单一技术突破更具长远意义。
随着更多团队跟进类似思路,我们或将见证一个新生态的形成:轻量级、任务定制化的采集硬件与通用机器人平台解耦,数据生产走向专业化与分布式。届时,“机器人含量为0”的高质量数据,或将成为推动具身智能普惠化的关键燃料。