Physical AI的GPT时刻为何迟迟未至?Ropedia用HOMIE Gen2破解经验规模化难题
当前人工智能领域存在一个显著悖论:大语言模型能流畅讲解如何冲泡一杯完美的咖啡,生成式视频模型能合成逼真的操作画面,但当指令真正下达给实体机器人时,它却连稳定抓取咖啡杯都难以完成。这种“知行割裂”现象揭示了一个关键问题——机器人的智能瓶颈不在算法或算力,而在于缺乏可规模化的真实世界经验。
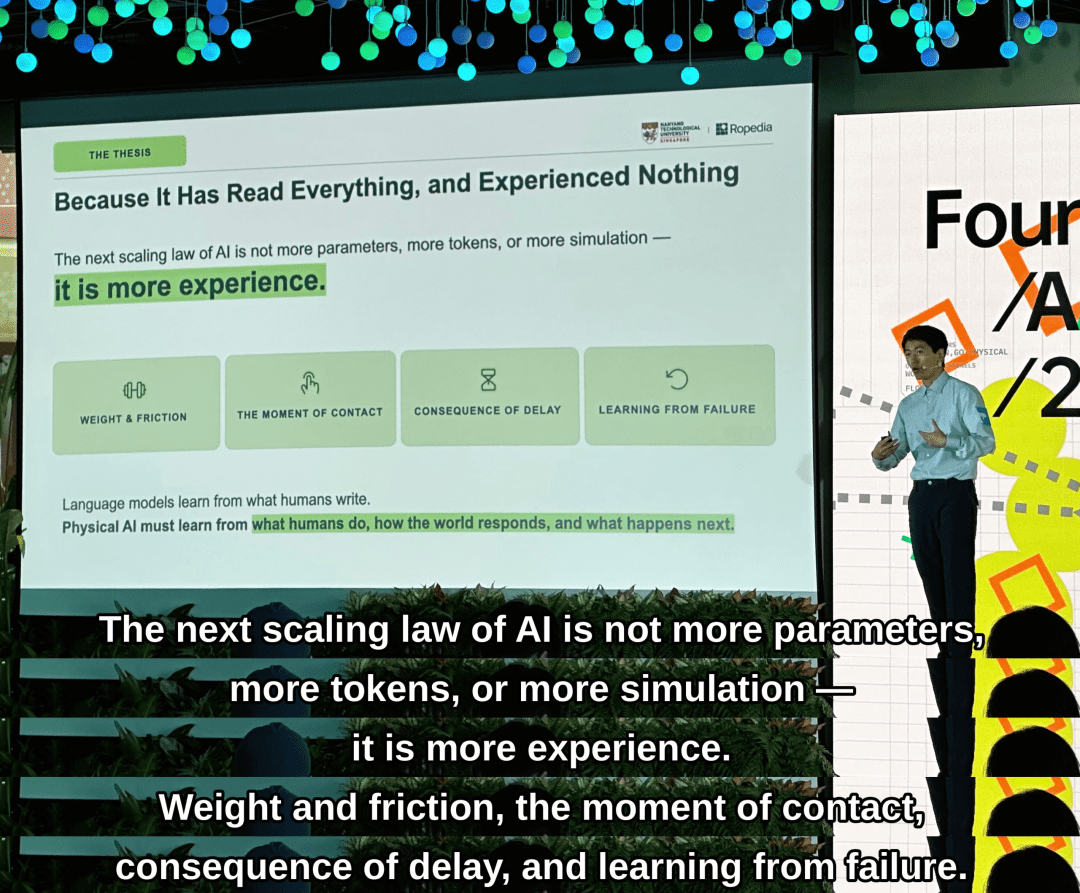
新加坡Physical AI公司Ropedia提出的“人类经验扩展定律”(Human Experience Scaling Law)直指这一核心:机器人的能力将随着高质量人类经验的规模化增长而持续提升。这一判断颠覆了传统AI依赖模型参数扩张和互联网文本数据的路径,将焦点转向物理世界中人类与环境互动的完整记录。其最新发布的HOMIE Gen2多模态采集系统,正是为实现这一愿景而设计的工程化解决方案。
经验 vs 数据:机器人学习的本质差异
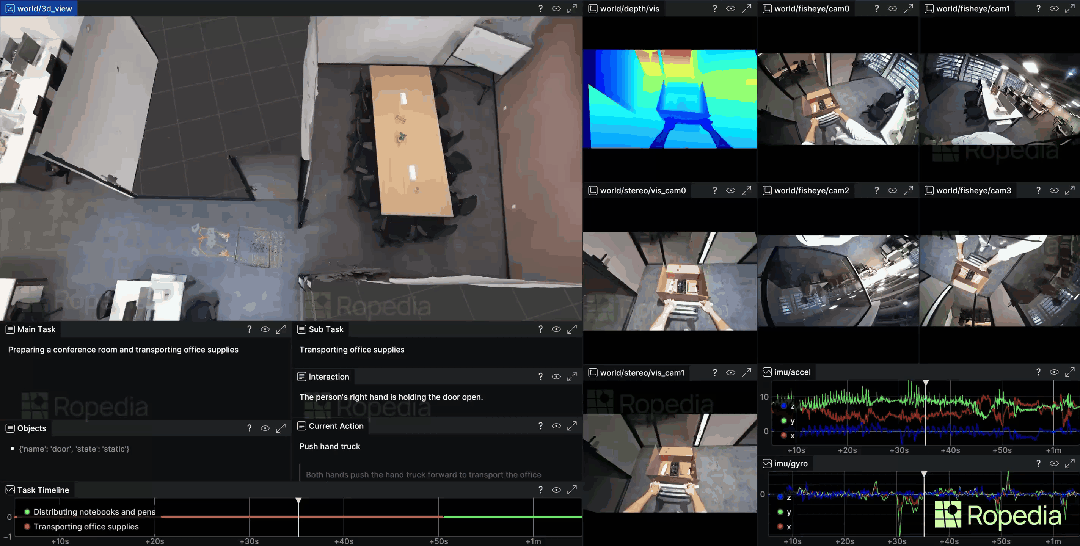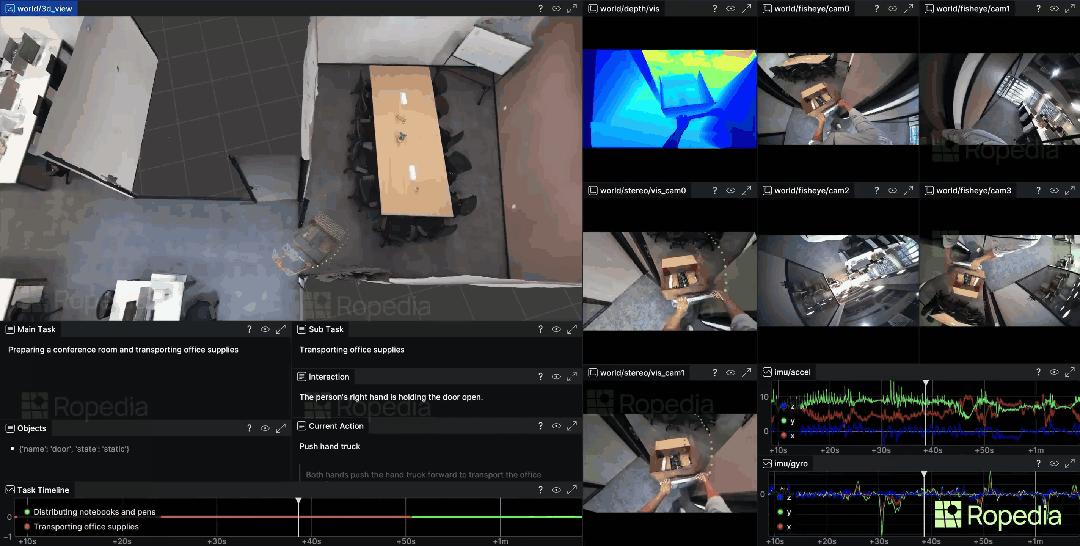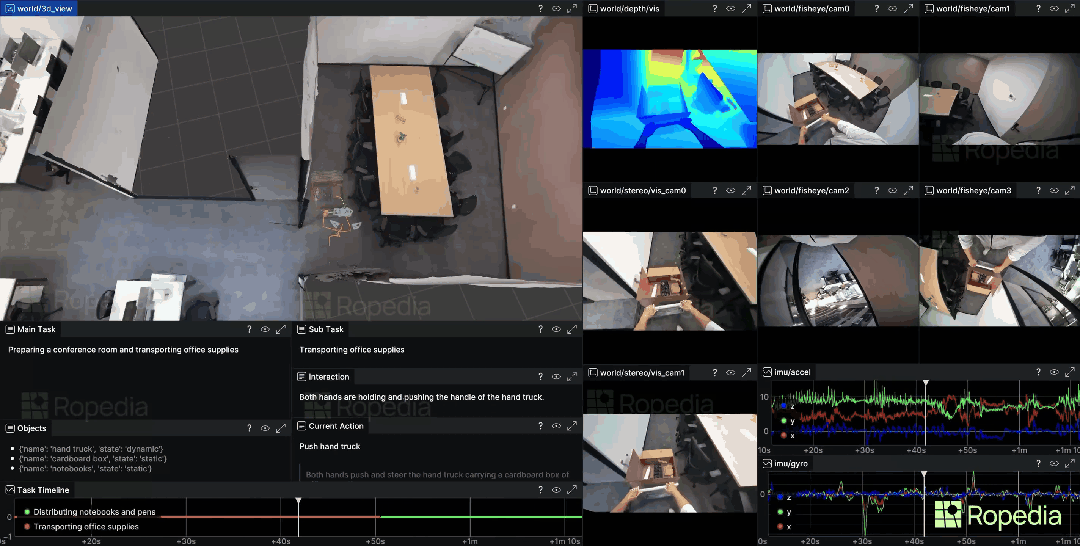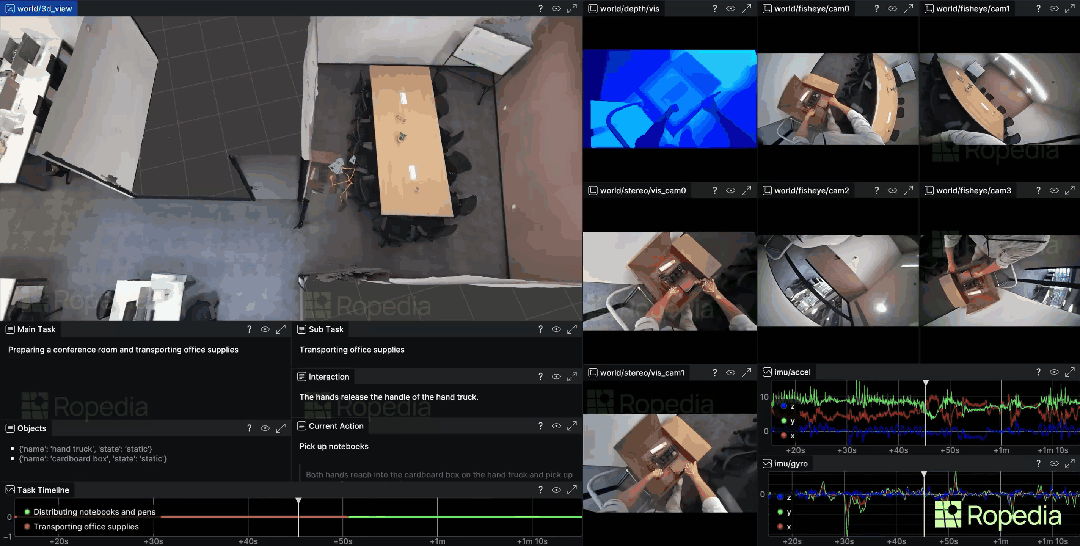
Ropedia联合创始人兼CEO陈昭熹用烹饪比喻阐明关键区别:“看视频知道成品样子,亲手操作才懂火候、力度与食材变化。” 对机器人而言,真正的学习对象不是静态画面或孤立动作,而是动作、意图、环境反馈与时间序列构成的动态闭环。例如冲咖啡过程中,手腕施加的压力如何影响水流速度,蒸汽棒角度怎样改变奶泡质地,这些隐性知识无法从RGB视频中直接提取。
南洋理工大学副教授、Ropedia首席科学家刘子纬进一步指出:“AI读过一切,却从未经历过任何事。” 当前机器人系统缺失的正是这种具身认知(embodied cognition)——通过身体与环境互动形成的因果理解。这解释了为何即使拥有顶尖视觉模型,机器人在开放环境中仍表现脆弱:它们缺乏将像素变化与物理效应关联的“思维链”。
HOMIE Gen2:为经验工业化而生的硬件引擎
要规模化获取此类经验,传统方法面临根本性障碍。遥操作(teleoperation)虽能生成高质量示范数据,但受限于机器人本体成本高昂、部署场景有限,导致数据产能与机器人保有量强绑定。Ropedia的突破在于提出“无本体采集”范式:将数十亿日常与物理世界互动的人类转化为天然数据采集者,彻底解耦数据生产与机器人硬件。
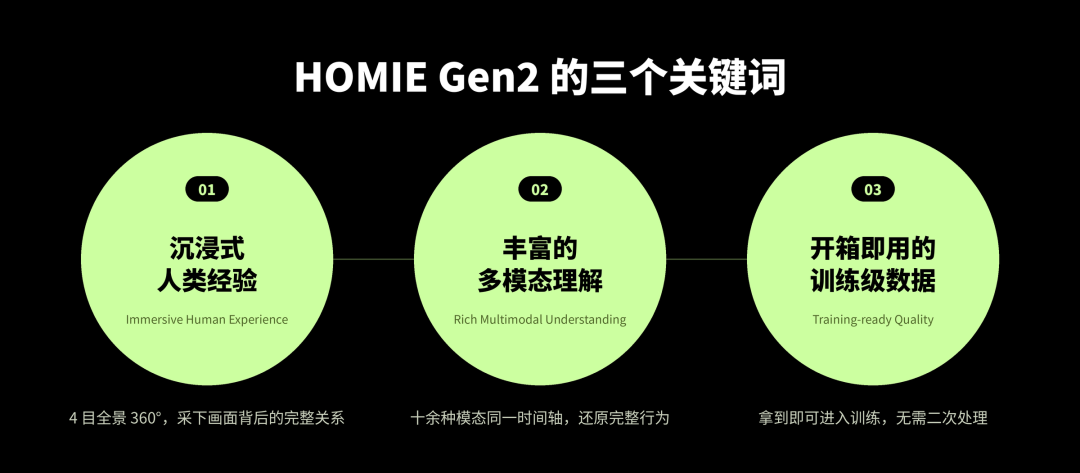
HOMIE Gen2作为该范式的载体,通过三大技术支柱实现经验的高效捕获:
1. 沉浸式人类经验捕获 设备采用四目全景镜头实现360°无死角覆盖,配合四路空间音频阵列,完整记录操作者与环境的空间关系。整机仅380克,支持13小时连续工作,50微秒级传感器同步精度确保在家庭、工厂等开放场景中自然采集。相比上代产品,部署速度提升10倍,单次采集成本降至1/12.5。多设备协同模式更可从不同视角同步记录同一场景,构建全维度经验档案。
2. 多模态时空对齐体系 HOMIE Gen2输出的不仅是原始信号,而是经过严格时空校准的统一经验单元。其Xperience体系整合十余种模态:校正双目视频、深度图、相机位姿、手部21关键点、全身52关键点、三层任务语义标注(主任务/子任务/当前动作)、3D高斯场景表示、Mesh网格、2D/3D物体检测及4D跟踪数据。所有信息共享同一时间轴与世界坐标系,使模型能精确关联“动作输入-环境响应-结果输出”的因果链。
3. 开箱即用的训练级数据 客户获得的是经自动化流水线处理的结构化数据集,无需二次清洗。基于金标准样本测试,HOMIE Gen2实现:空间定位误差≤0.2%、深度误差<2.5%、手部动捕误差4.68mm、动作语义准确率96%。这种工业级精度使数据可直接用于训练策略模型,大幅降低算法团队的数据预处理负担。
经验飞轮:从数据采集到智能基础设施
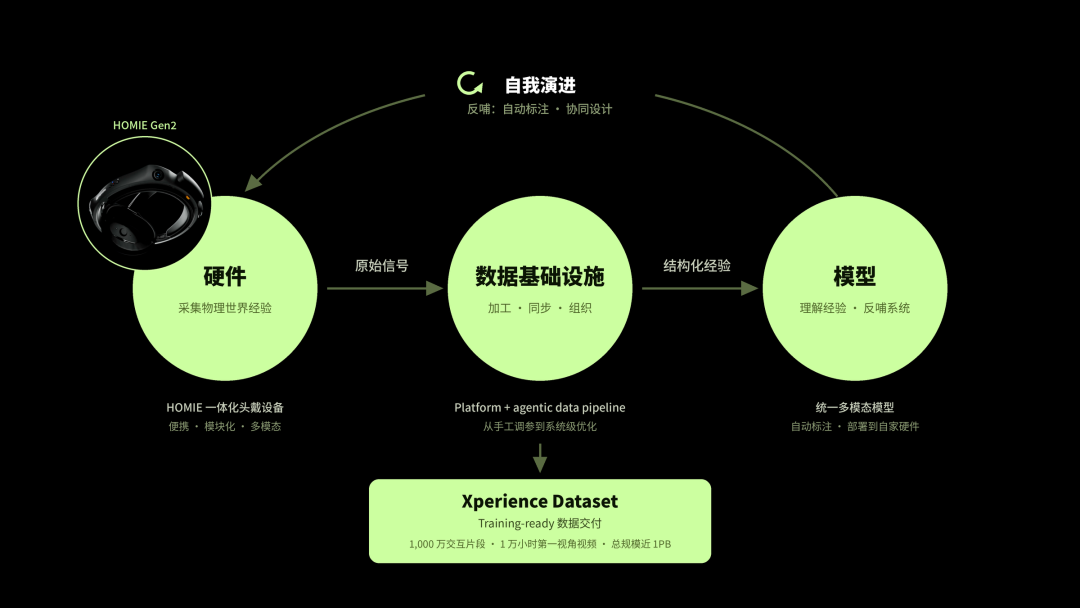
Ropedia的野心远不止于硬件销售。其构建的三层自进化架构形成正向循环:
- 硬件层:HOMIE系列作为经验入口,持续捕获真实世界交互
- 数据基础设施层:智能体驱动的自动化流水线完成重建、标注与质量控制
- 模型层:在自有数据上训练的统一多模态模型,既自动标注新数据,又反哺硬件端的感知能力
今年3月发布的Xperience-10M数据集已验证该体系效能:包含1000万交互片段、1万小时带音频视频、28.8亿RGB帧及5.76亿动作帧,总规模近1PB。更重要的是,该飞轮具备复利效应——模型识别出的能力缺口(如特定材质抓取失败)将指导下一阶段针对性经验采集,形成精准迭代闭环。
重新定义Physical AI的竞争格局
HOMIE Gen2的发布标志着具身智能进入新阶段。当行业还在争论是否需要更大规模机器人集群时,Ropedia已证明:人类本身就是最高效的物理世界探索者。通过将经验生产从机器人本体解放到人类群体,数据规模上限从百万台机器人跃升至数十亿人,成本结构发生根本性重构。
近期Generalist AI的GEN-1.5模型已展示“物理提示”(physical prompting)潜力——几秒人类演示即可驱动机器人执行新任务。但提示质量取决于经验完整性:普通视频仅提供模糊线索,而HOMIE Gen2捕获的全景多模态经验则如同写出物理世界的“思维链”,极大降低模型理解因果的难度。在此范式下,经验采集的广度与深度将成为Physical AI的核心护城河。
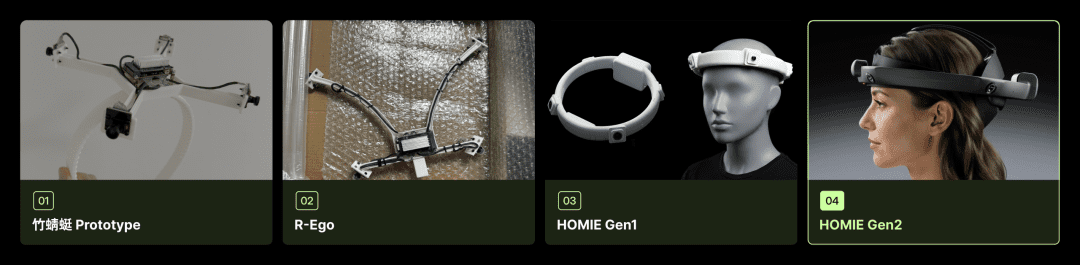
从2025年3D打印的“竹蜻蜓”原型,到如今量产的HOMIE Gen2,Ropedia用12个月四代硬件迭代验证其信念:采集时刻丢失的信息永远无法被算法弥补。作为业界首款专用第一人称空间数据采集设备,HOMIE Gen2被定义为“人类经验引擎”(Human Experience Engine®),其使命是成为物理世界与基础模型间的标准化接口。
未来三到五年,随着Xperience数据集持续扩展,Ropedia计划从数据供应商进化为机器人学习基础设施提供商。正如刘子纬所言:“不要只构建更大的大脑,而要构建更好的经验闭环。” 当互联网文本催生了大语言模型,规模化人类经验或将点燃Physical AI的真正爆发——而这场变革的起点,正是HOMIE Gen2开启的经验工业化时代。