从实验室到顶刊:人形机器人如何在真实足球场实现视觉驱动的自主决策
在人工智能与机器人融合发展的关键节点,一项来自中国高校与产业界的合作成果登上了国际顶级期刊《Science Robotics》。这篇题为《Learning Vision-Driven Reactive Soccer Skills for Humanoid Robots》的论文,不仅展示了人形机器人在复杂动态环境中完成连续足球动作的能力,更揭示了一条从长期技术积累到前沿科学突破的可行路径。
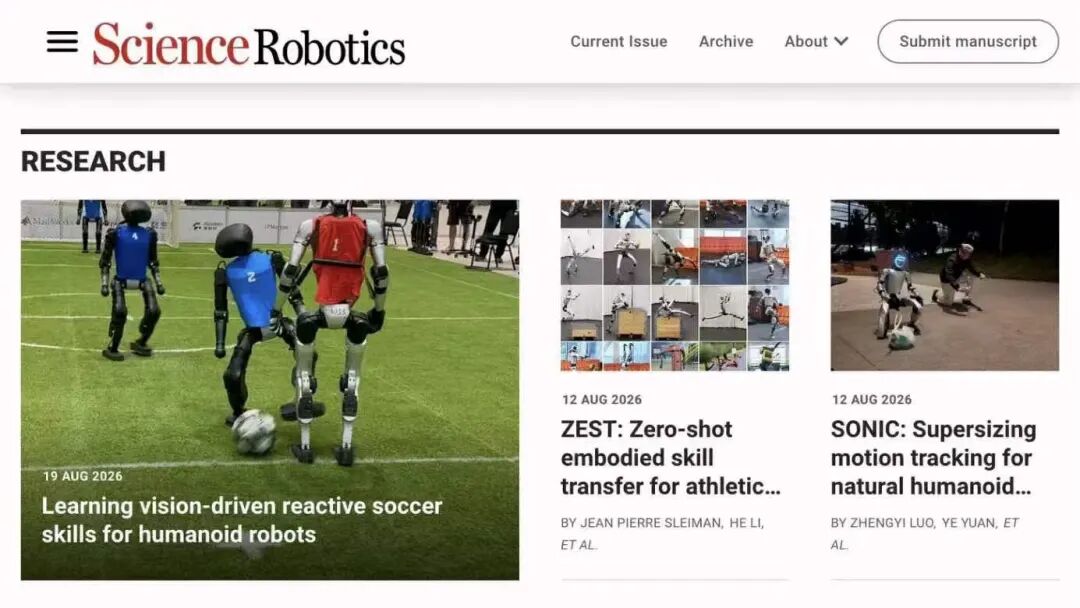
这项研究的核心挑战在于:如何让一个仅依靠头部摄像头的人形机器人,在充满运动模糊、目标遮挡、传感器延迟的真实足球场上,实现“看见即反应”的类人行为?传统方法往往将感知、规划与控制割裂为独立模块,导致误差累积与响应迟滞。而赵明国团队提出了一种全新的思路——将整个任务视为一个端到端的强化学习问题,让策略网络直接从原始像素输入生成关节指令。
这一框架的关键创新在于构建了一个贴近真实世界的虚拟感知系统。研究者并未假设理想化的视觉输入,而是通过真实机器人采集约一小时的足球观测数据,结合动作捕捉系统记录的地面真值,量化出不同距离、姿态和光照条件下的检测成功率、位置噪声分布及平均116毫秒的处理延迟。这些统计特征被精确注入仿真环境,使得训练过程天然具备对现实不确定性的鲁棒性。
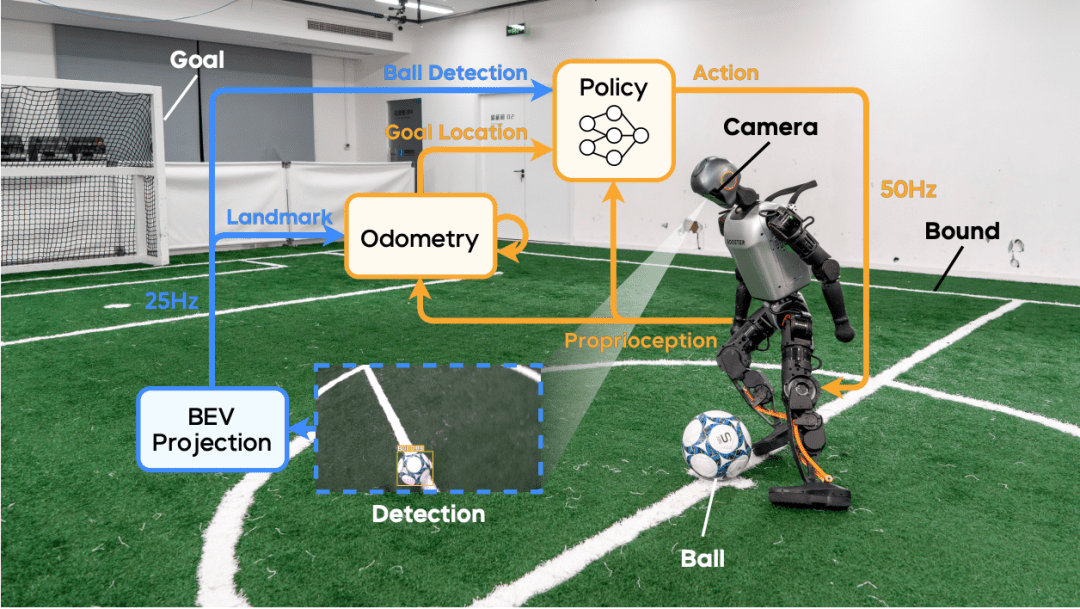
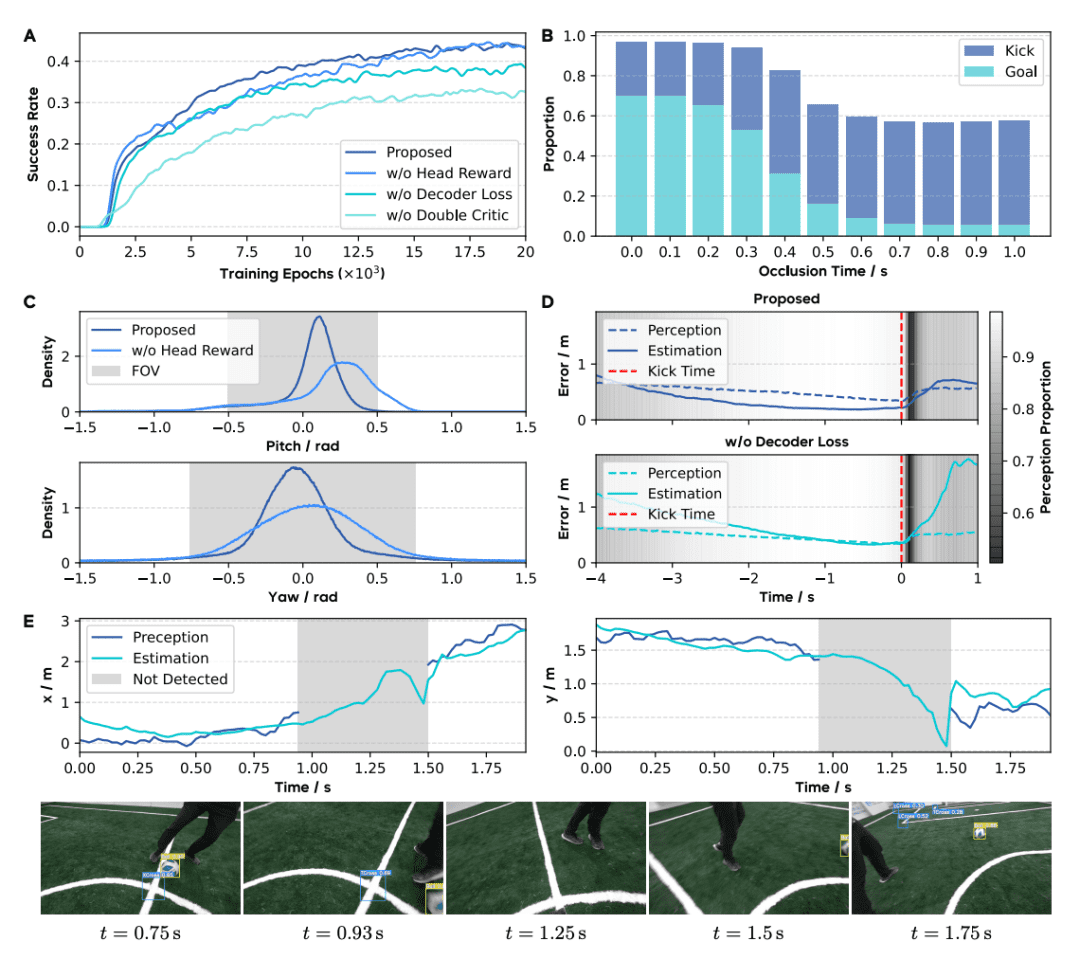
在此基础上,团队设计了包含历史观测编码器的策略网络。该网络持续读取过去50帧(约1秒)的视觉序列,并将其压缩为64维的隐藏状态。值得注意的是,训练阶段引入了一个辅助解码器任务:要求网络从隐藏状态中重建足球的真实位置和机器人的动力学参数。这一机制有效迫使策略学习对视觉噪声进行内部滤波,并在目标短暂消失时维持合理的轨迹预测能力。
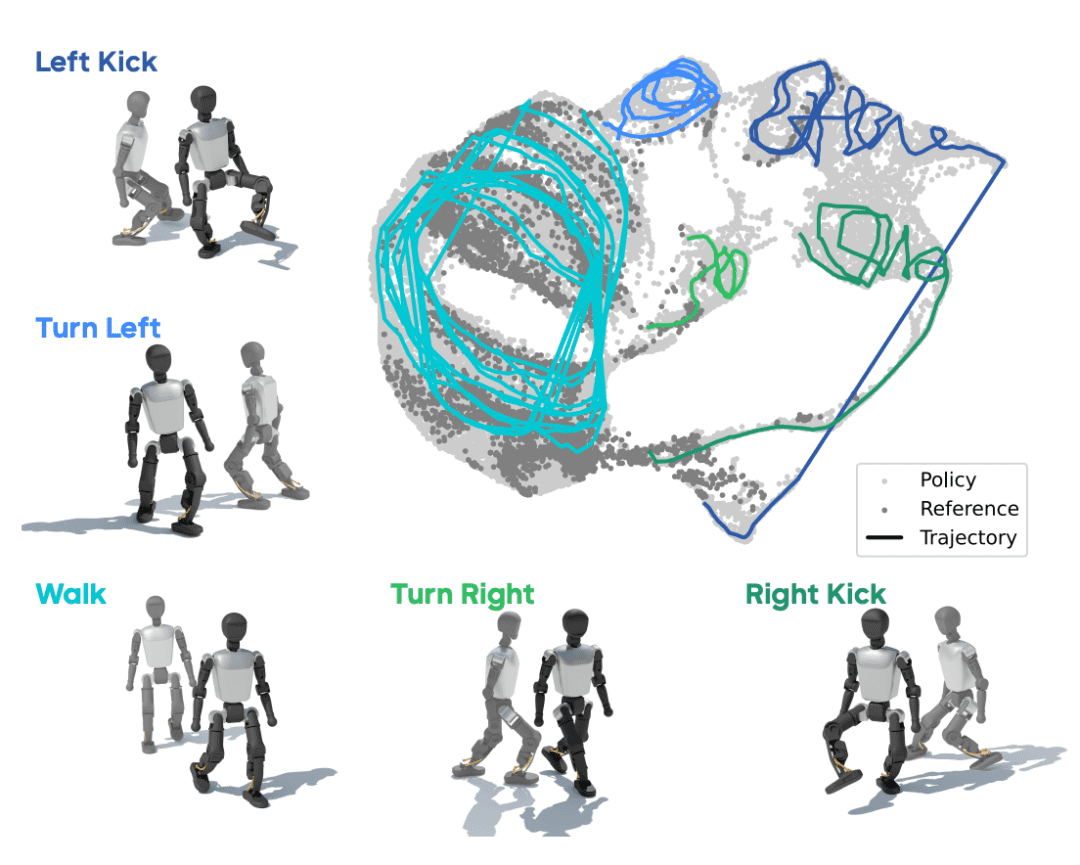
为了提升动作的自然性与生物合理性,研究还融合了对抗运动先验(Adversarial Motion Priors, AMP)。通过76秒的人类全向行走与30秒脚弓射门动作数据,判别器引导策略生成更接近人类运动模式的步态与踢球动作。镜像对称约束则确保机器人能均衡使用左右脚,避免策略收敛到单一侧踢的局部最优解。
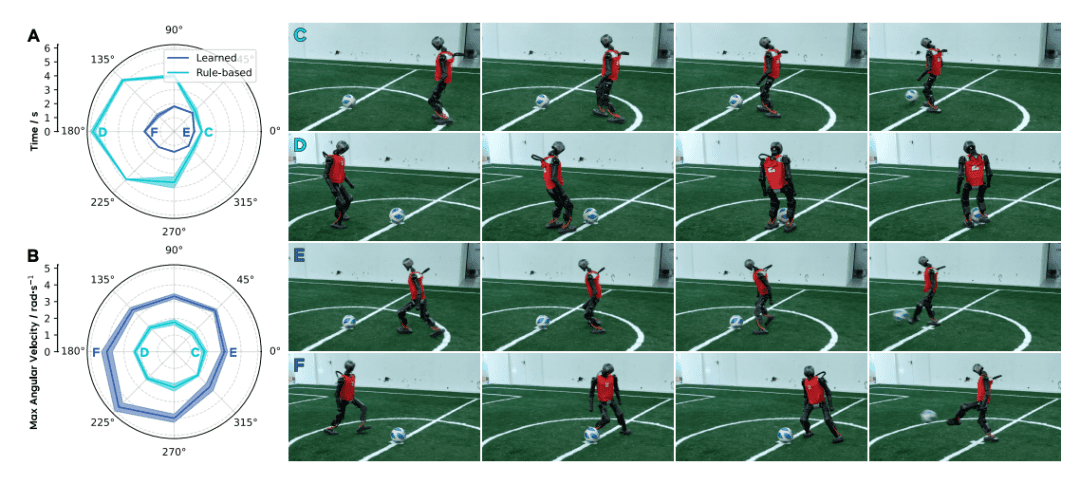
实验结果令人印象深刻。在仿真测试中,当视觉信号中断0.3秒时,触球成功率仍保持在90%以上,进球率超过50%。面对静止足球,学习策略从启动到触球平均仅需1.5秒,相较传统规则系统最高提速达64%。更重要的是,这些性能在真机上得到了复现:前场射门成功率达80%-90%,后场为60%-70%,且全程无摔倒记录。面对横向滚动速度低于0.5米/秒的足球,策略仍能保持超50%的成功率。
更值得关注的是,这些自主行为并非预设脚本,而是在训练中自然涌现。例如,当足球移至视野边缘,机器人会主动转头并调整躯干朝向以重新捕获目标;在球场角落搜索失败时,它倾向于先转向场地中心再扩大扫描范围。步态节奏也随任务阶段动态调整:远距离追球时采用0.7-0.8秒的稳定步频,接近目标后迅速切换至0.3-0.4秒的精细微调模式。甚至在球门位于身后的情况下,策略自动生成旋转钩射动作,以支撑脚为轴完成转身射门,显著节省重新定位时间。
这一切的背后,是长达二十二年的技术接力。自2004年清华火神机器人足球队成立起,赵明国团队便将RoboCup赛场作为检验感知、决策与控制一体化能力的终极试验场。早期50厘米高的机器人连站立都需人工保护,如今已能在千平方米球场上高速奔跑、大力射门。这种“赛场发现问题—实验室优化算法—下一届比赛验证”的闭环迭代,积累了大量关于真实世界交互的宝贵经验。
而本次研究的真机平台——加速进化的人形机器人,则标志着国产硬件已具备支撑世界级科研的能力。该平台未做任何专项改造,仅依赖标准配置的机载相机与板载计算单元,便成功运行了复杂的端到端策略。这表明,研究者可将主要精力聚焦于算法创新,而不必深陷底层硬件适配的泥潭。
加速进化本身即是这场技术传承的产物。其创始人程昊曾是火神队第三任队长,历经互联网产品历练后重返机器人领域,集结多位前队友组建初创团队。2024年发布的Booster T2旗舰平台,搭载NVIDIA Thor芯片,单机端侧算力达2070 TFLOPS,成为当前双足人形机器人中算力最强的量产机型。配套的Booster Studio开发环境,实现了从仿真训练到真机部署的一体化流程。
2024年8月,80台Booster T2在世界机器人大会开幕式上演绎无中心协同表演:无需遥控或统一指令,各机器人独立决策却同步完成“BEIJING”字样、会徽及赛项图标的地面书写。这一壮举背后是约17万TFLOPS的移动算力集群,展现了从单机智能到群体协作的能力跃迁。
从需要扶持的稚嫩原型,到能在对抗环境中自主踢球的成熟平台,人形机器人正经历从“会动”到“能用”的质变。这项发表于《Science Robotics》的研究,不仅是一次技术突破,更是中国科研团队长期主义精神的体现——在看似遥远的目标上持续投入,在真实场景中反复锤炼,最终让理论创新在物理世界落地生根。
未来,随着具身智能研究的深入,人形机器人将不再局限于特定任务的执行者,而成为能在开放环境中持续学习、适应与进化的智能体。而这一切的起点,或许就藏在一个小小的足球里——它滚动、跳跃、被追逐,最终被精准射入球门,也射穿了仿真与现实之间的那层隔膜。