灵巧手从抓取到作业:中科慧思三款产品如何突破行业瓶颈?
灵巧手:从参数竞赛到真实作业的跨越
2026年8月,中科慧思在长沙发布三款灵巧手产品,这一事件看似平常,却折射出整个行业正在经历一场深刻的范式转移。过去几年,灵巧手领域的竞争几乎沦为参数的数字游戏——自由度、负载、速度、精度,这些指标被反复强调,仿佛更高的数值就意味着更强大的能力。然而,当机器人真正走进工厂、家庭或医疗场景时,人们发现,参数表上的光鲜并不能直接转化为完成复杂任务的能力。
中科慧思的这次发布,或许标志着行业开始从“抓取”走向“作业”,从硬件堆砌转向软硬一体的能力构建。这家成立仅一个月的公司,背后依托中科慧灵多年的技术积累,试图回答一个核心问题:如何让灵巧手真正成为机器人完成真实任务的可靠工具?
三款产品,三种答案
中科慧思此次发布的三款产品,并非简单的型号迭代,而是针对不同任务需求的差异化布局。
L1:轻量化的实用主义
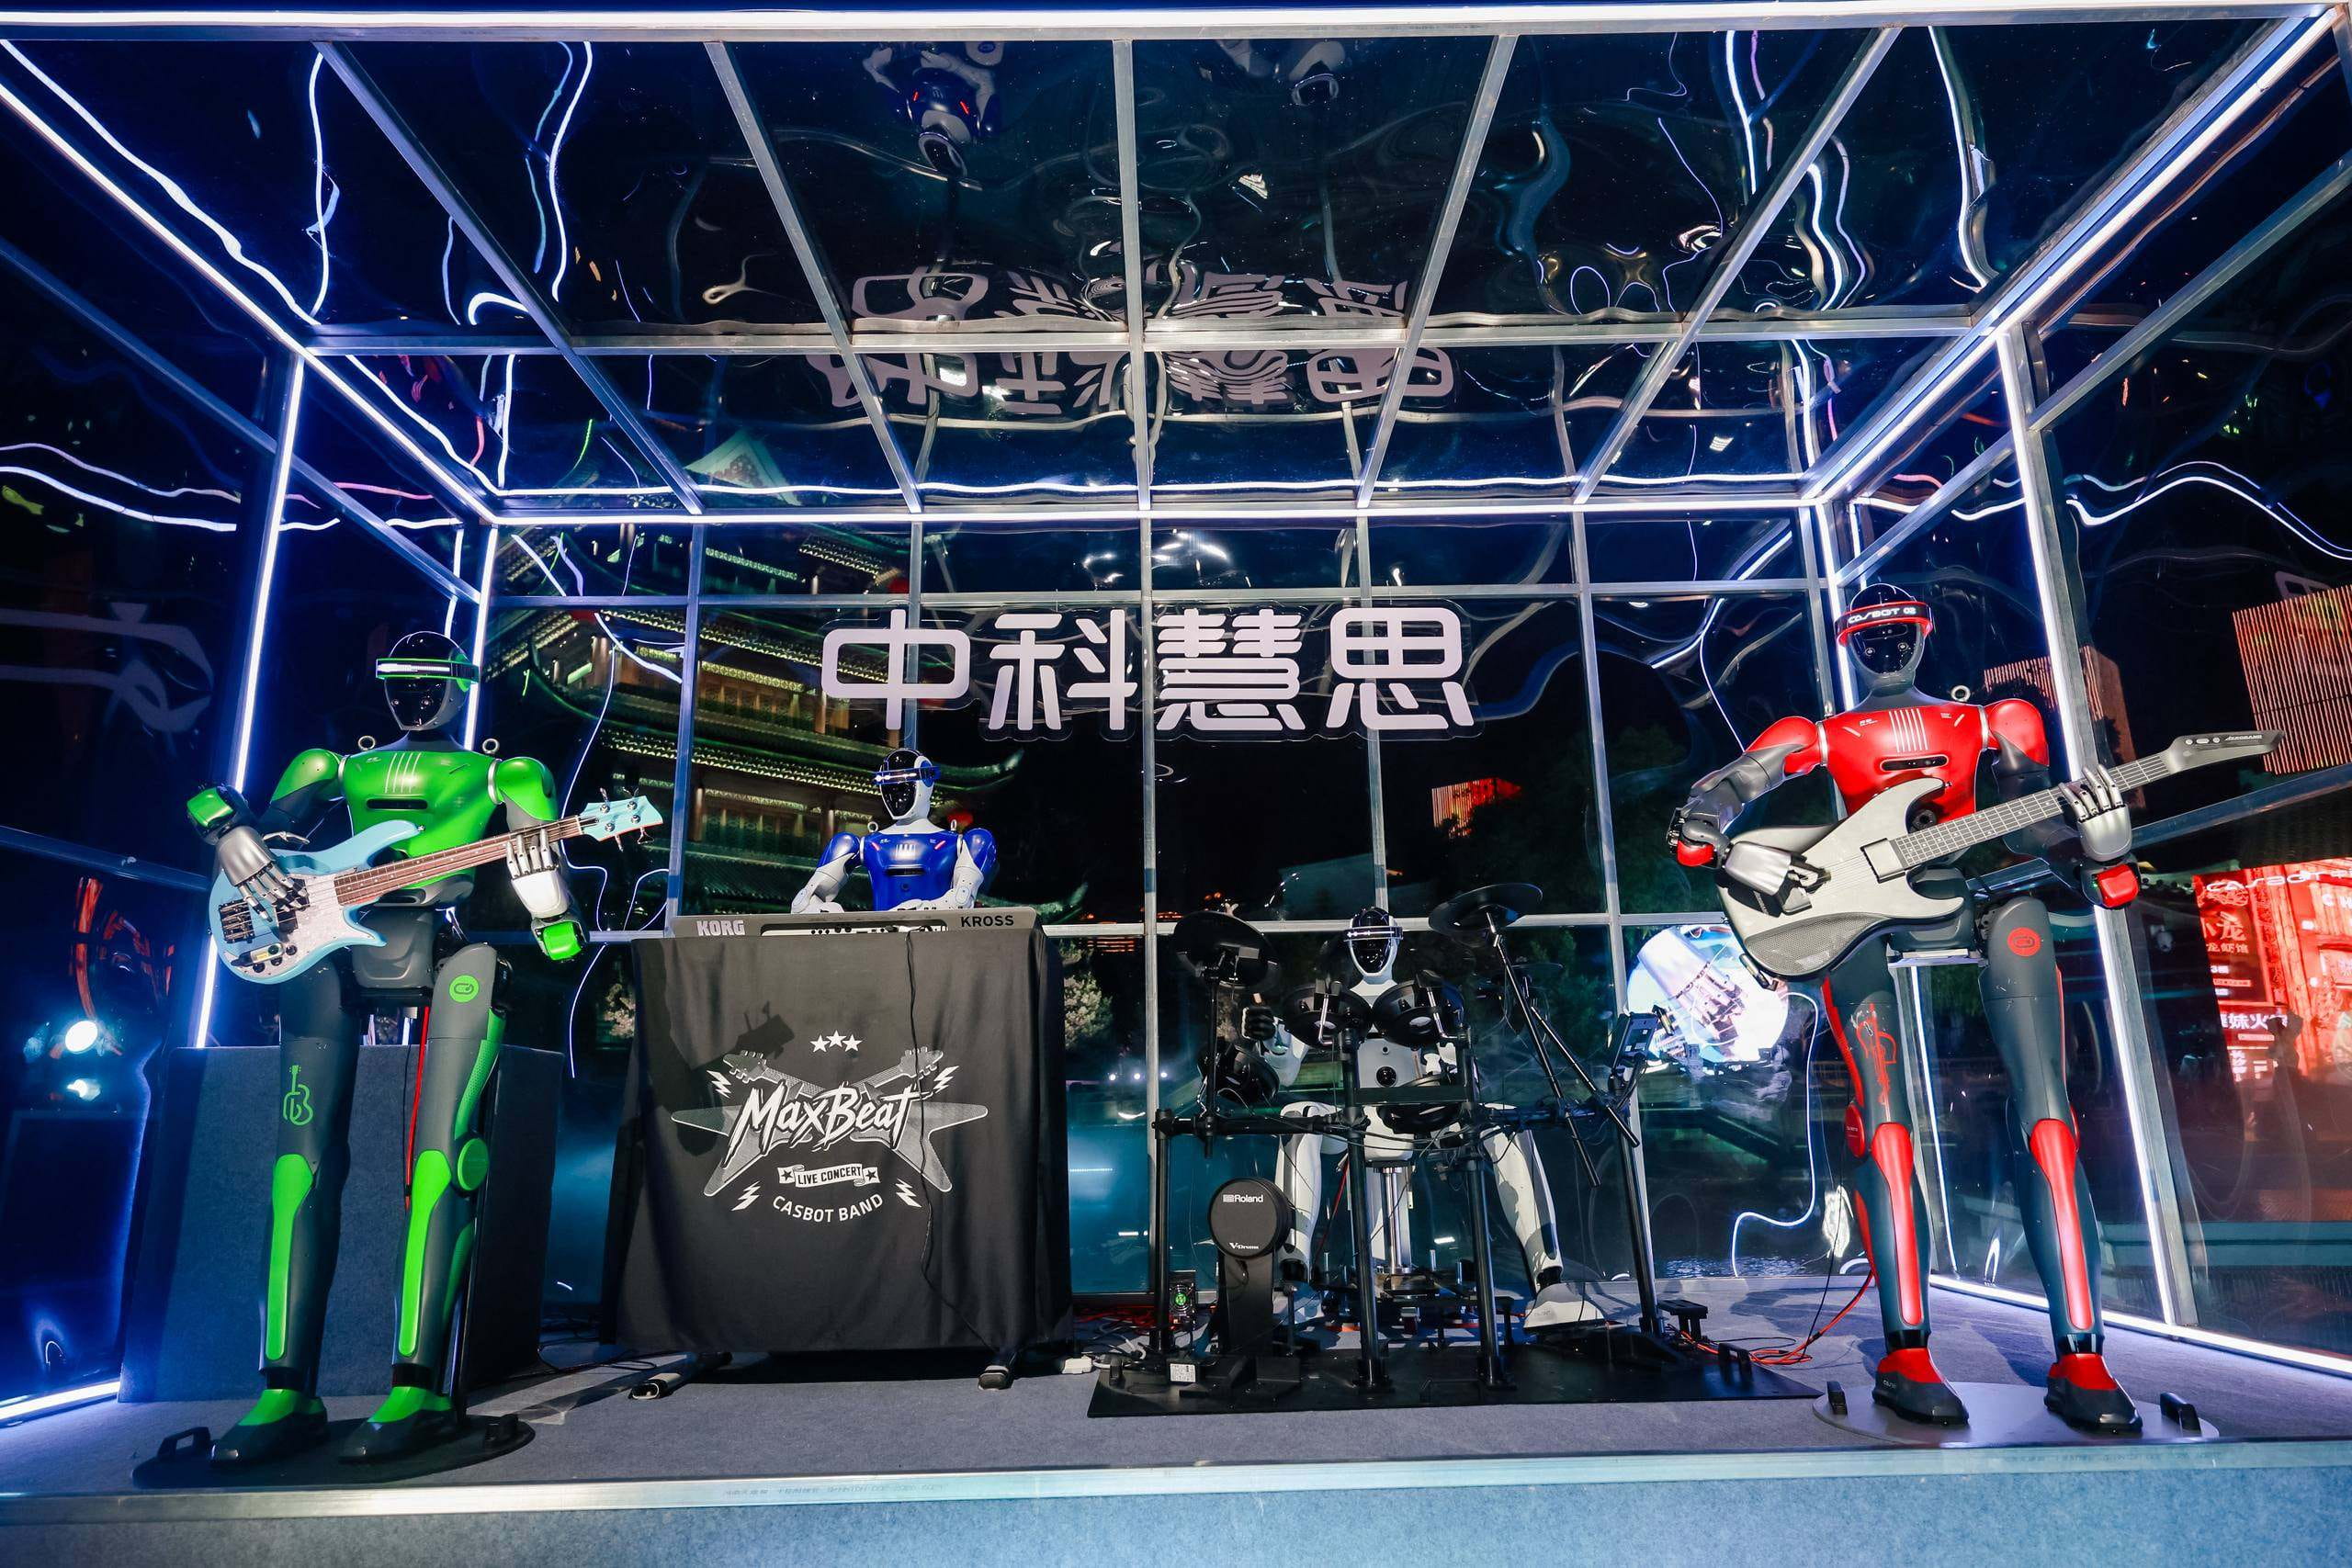
L1采用轻量化、精简自由度的设计路线,主打高性价比、高稳定性和易部署。在机器人应用中,末端执行器的重量直接影响整机的动态性能,过重的灵巧手会加剧手臂负担,降低响应速度。L1通过精简自由度,降低了控制系统复杂度和成本,同时保证了高频动作下的可靠性。在CASBOT BAND机器人乐队中,L系列已经应用于吉他、贝斯等真实乐器演奏,这不仅是展示,更是对稳定性和响应能力的实战检验。
D1:高自由度的探索者
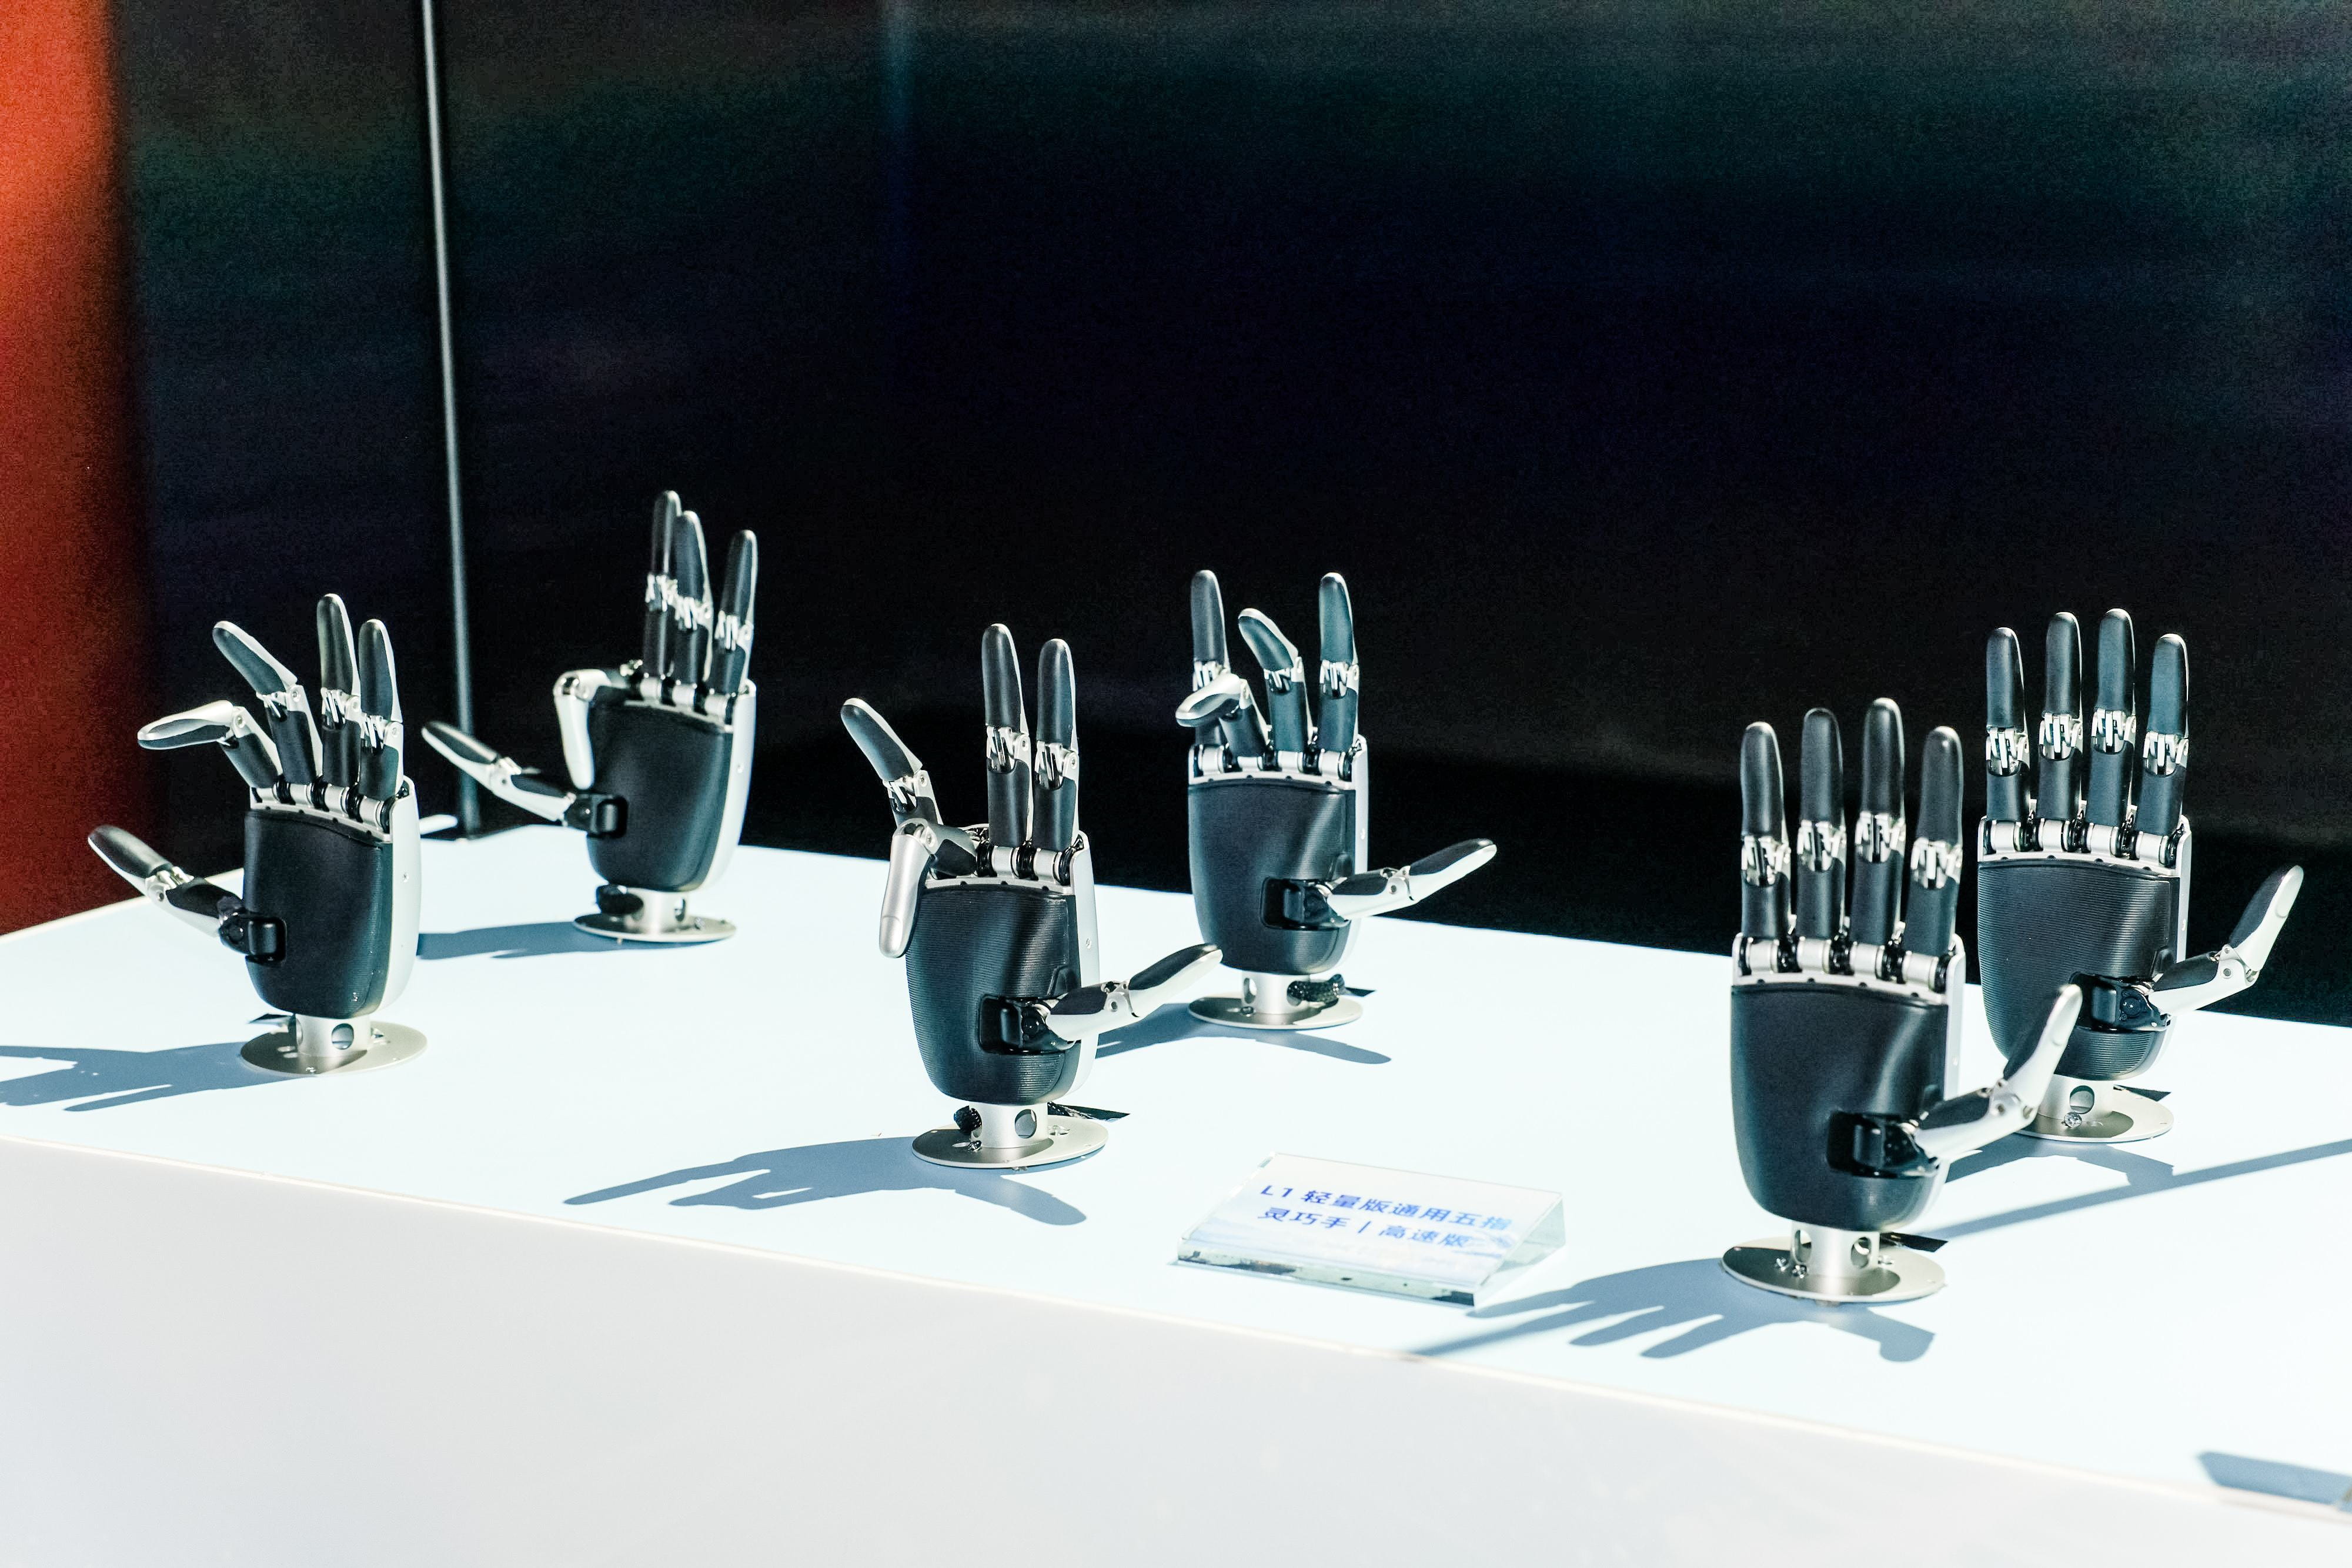
D1定位为高自由度通用五指灵巧手,强调运动灵活性、多关节独立运动和触觉感知。高自由度意味着更接近人手的运动范围,但同时也带来控制算法的挑战。D1的推出,显然是为了满足科研和复杂操作场景的需求,它更像是一个平台,让开发者能够探索灵巧操作的边界。
M1:模块化的场景适配
M1则体现了另一种思路——模块化。通过“标准化主体+功能化指尖”的架构,M1能够快速切换不同作业能力,例如更换指尖工具以适应抓取、按压或旋拧等不同任务。这种设计降低了场景切换的成本,提高了灵巧手的通用性,尤其适合多品种、小批量的生产环境。
此外,F系列作为预发布产品,展示了中科慧思对仿生结构的探索。绳驱仿生结构试图更接近人手的运动方式,这或许是为未来更高阶的柔顺操作做准备。
行业瓶颈:参数之外的真正挑战
高工产业研究院的数据显示,2025年中国灵巧手市场销量约1.92万只,同比增长236.84%,预计2026年将达到7.02万只。市场增长迅猛,但行业竞争仍停留在参数层面。许多产品在自由度、重量、负载等指标上不断刷新纪录,却忽略了真实作业中的核心问题:机器人能否稳定地完成一项任务?
以旋拧螺丝为例,机器人需要控制工具的姿态、位置、运动轨迹和作用力,这不仅仅是抓取能力,而是操作能力。高自由度并不自动转化为灵巧技能,正如拥有十根手指的人不一定能弹好钢琴。灵巧手需要与感知、控制算法和力反馈协同,才能实现精细操作。
中科慧思的研发逻辑正是基于这一认识。他们提出,灵巧手的发展应从“抓取能力”走向“操作能力”,再走向“作业能力”。这意味着,评价标准应从硬件参数转向任务完成度。
硬件与数据:双飞轮驱动
中科慧思强调“硬件定义数据的上限,数据定义硬件的价值”。这一观点揭示了灵巧手发展的关键路径。系列化本体为数据采集提供了统一、稳定的硬件载体,而持续积累的同源数据又能反向推动模型能力、操作技能和产品性能的提升。
为此,中科慧思提出了“多系本体×数据采集”的双飞轮逻辑。一方面,通过不同结构、不同自由度和不同应用定位的灵巧手本体,为机器人整机、科研开发、数据采集及场景应用提供硬件基础;另一方面,通过数据手套、遥操作设备和数采工具链,持续积累灵巧操作数据,推动模型、技能和硬件迭代。
这种思路与自动驾驶领域“数据闭环”的理念异曲同工。在灵巧手领域,数据的重要性尚未被充分认识,但中科慧思显然将其视为核心竞争力。他们已落户湖南湘江新区,并参与建设专业化灵巧手技能训练场,围绕真实任务开展数据采集、技能训练与应用验证。
应用场景:从展示到实用
灵巧手的应用场景正在从实验室走向真实世界。中科慧思的L系列在机器人乐队中的演奏,虽然带有展示性质,但证明了灵巧手在动态、高频操作中的可行性。未来,灵巧手可能在以下领域率先落地:
- 工业制造:精密装配、螺丝锁付、线束插拔等任务,需要灵巧手具备力控和触觉反馈。
- 物流分拣:抓取不同形状、材质的物品,要求灵巧手具备自适应能力。
- 医疗护理:辅助手术、康复训练,需要高精度和柔顺性。
- 家庭服务:整理物品、操作家电,要求灵巧手具备通用性和安全性。
然而,这些场景的落地并非一蹴而就。灵巧手需要与视觉、力觉传感器融合,需要更智能的控制算法,还需要大量的场景数据来训练技能。中科慧思的“技能训练场”正是为了加速这一过程。
未来展望:灵巧手的进化之路
灵巧手的发展,不仅是硬件迭代,更是软件和数据的积累。中科慧思的三款产品,分别对应了通用操作、高自由度操作和场景适配,这体现了他们对市场需求的细分理解。但真正的挑战在于,如何让这些产品在真实场景中稳定运行,并持续积累数据以优化性能。
从行业趋势看,灵巧手将逐渐成为人形机器人的标配,但它的价值不在于“手”本身,而在于“手”所连接的能力链。正如中科慧思所强调的,从硬件到数据再到技能的完整链条,才是灵巧手产业化的关键。
或许,在不久的将来,我们会看到灵巧手在工厂中熟练地完成装配,在家庭中轻柔地拿起鸡蛋,在手术台上精准地缝合。那时,我们回望2026年的这次发布,会发现它正是这场变革的起点。