Physical AI破局:从物流真机数据到通用智能的进化路径
在人工智能的演进历程中,大语言模型解决了数字世界的语义理解问题,而Physical AI(物理人工智能)则致力于攻克真实物理世界的交互与控制难题。2026年,随着具身智能赛道从概念验证迈向规模化落地,行业共识逐渐清晰:单纯的算法创新已不足以构建护城河,拥有高质量、大规模的真实物理数据成为新的竞争高地。昆腾动力(Quantum Dynamics)的成立及其获得的超亿元种子轮融资,正是这一趋势下的典型缩影。这家由前菜鸟CTO李强创立的公司,选择了一条看似传统却极具战略深度的路径——以物流仓储为切入点,构建基于真机部署的数据飞轮。
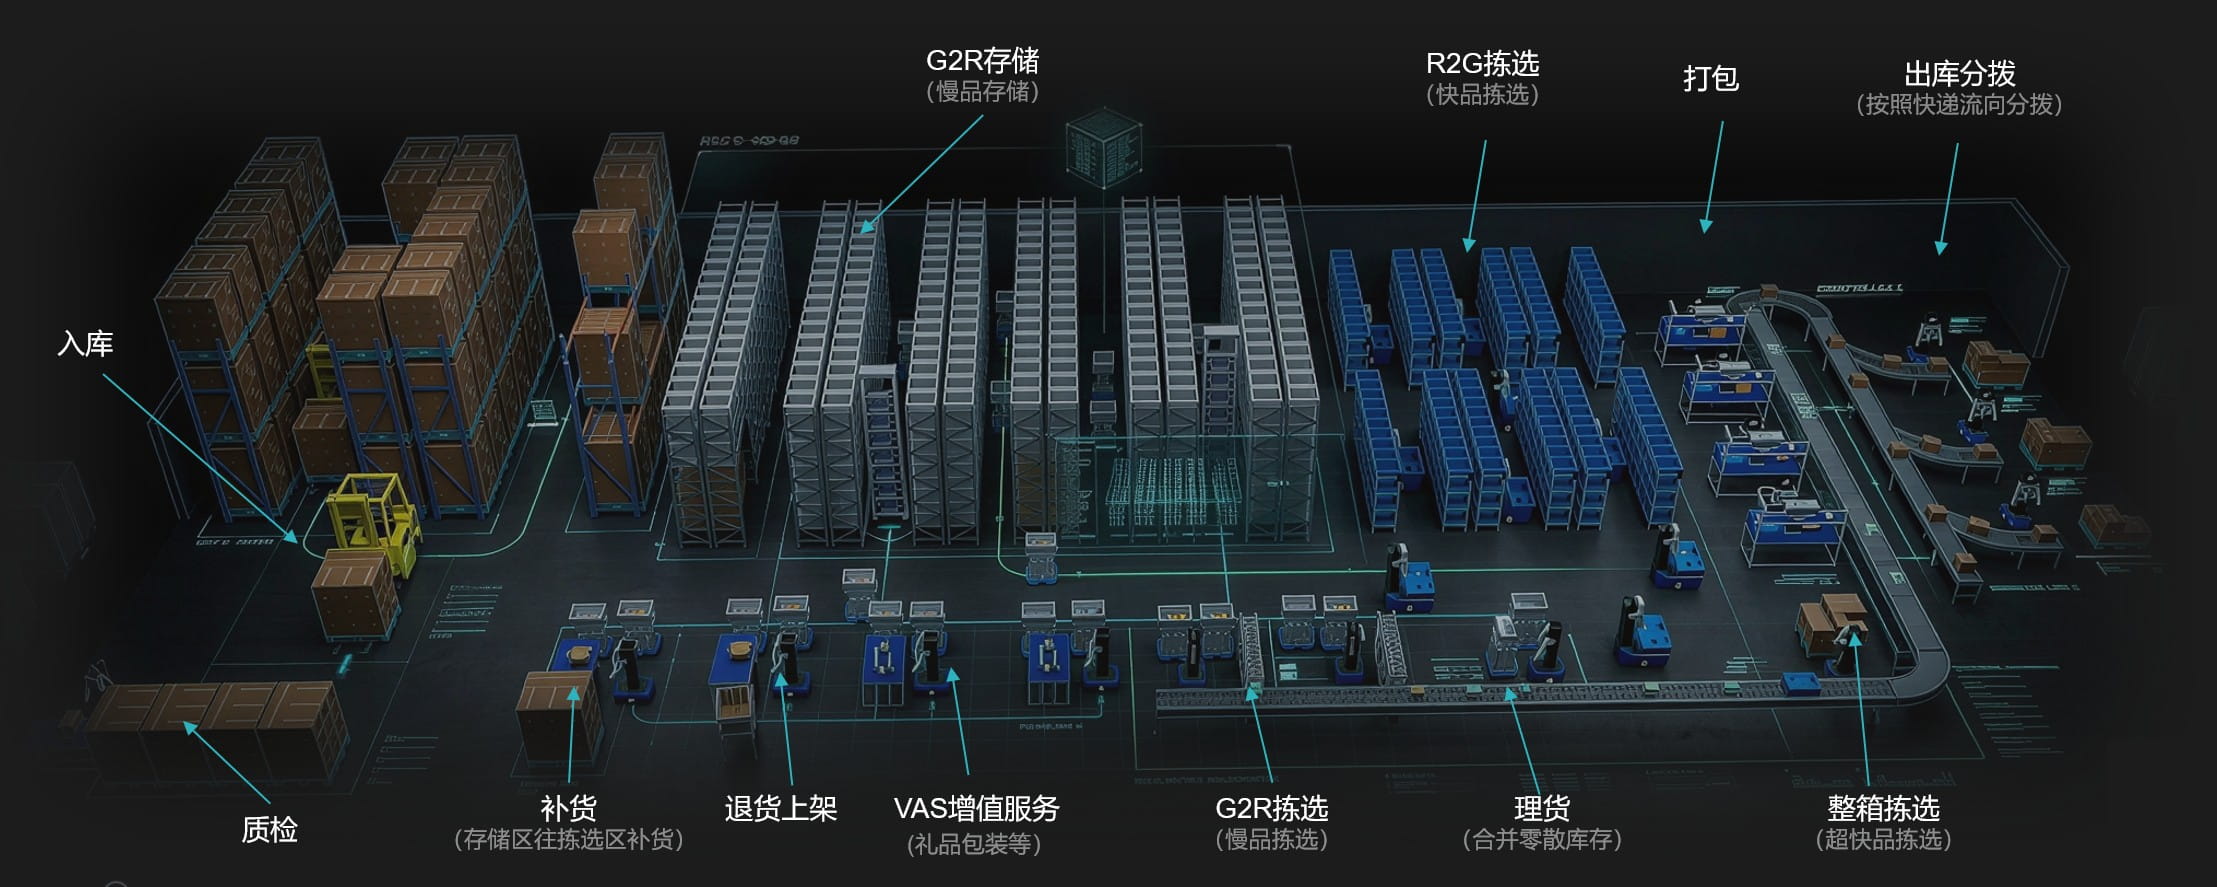
传统具身智能创业团队往往陷入“先有鸡还是先有蛋”的困境:没有足够的数据训练出通用模型,就无法应对复杂场景;而没有通用模型,又难以在真实场景中大规模部署以获取数据。昆腾动力的破局之道在于摒弃了对完美通用模型的等待,转而追求在特定垂直场景下的即时价值交付。物流仓储环境具有任务高频、反馈清晰、标准化程度相对较高等特点,是训练机器人感知与执行能力的理想试验场。在这里,每一次抓取、放置、扫描动作的成功或失败,都构成了无需人工标注的天然监督信号。这种基于真实物理反馈的学习机制,远比仿真环境中的理想化数据更具鲁棒性。
在技术架构层面,昆腾动力并未简单套用现有的视觉预测模型,而是自研了具身原生的World-Action Model(世界动作模型)。该模型的核心创新在于联合建模视觉、动作、本体状态与触觉信号,使机器人能够理解“一次操作会如何改变物理世界”。这种因果关系的建模能力,使得系统不仅能预测下一帧图像,更能预测动作执行后的物理状态变化,从而满足实时控制的工程要求。与此同时,系统引入了轻量级的World Model Corrector(世界模型校正)模块,用于实时监控动作执行偏差。当检测到操作失效风险时,系统能迅速触发纠偏、重规划或重试机制,显著提升了在非结构化环境中的任务成功率。
数据闭环体系的构建是昆腾动力区别于纯技术型团队的关键壁垒。在端侧,机器人运行着轻量级算法,能够实时识别高价值数据片段,包括需要人工干预的场景、模型置信度低的“近似失败”状态以及反复尝试未成功的困难案例。这些数据被自动打标并回传至云端训练管道。特别值得注意的是,针对人工干预部分,算法平台仅截取最具学习价值的操作片段,剔除冗余信息,确保每一帧进入训练集的数据都能贡献有效梯度。这种机制不仅降低了数据存储与处理成本,更大幅提升了模型迭代效率,实现了天级甚至秒级的模型更新。
为了应对新场景的快速适配需求,昆腾动力采用了Test-Time Training(测试时训练)与少样本示范相结合的策略。面对新客户不同的货物形态、货架布局及光照条件,系统无需重新训练全模型权重,而是通过复用历史经验与少量现场示范,快速调整策略参数。这种灵活性极大地降低了部署门槛,使得机器人能够像软件一样实现快速复制与扩展。此外,Human-in-the-Loop(HITL)机制的引入,使得单人可管理的机器人数量持续提升,进一步优化了人机协作的经济模型。
从商业落地节奏来看,昆腾动力采取了循序渐进的扩张策略。2026年,公司重点聚焦B2C及中小B电商仓库,优先在美妆、医药等SKU规整的品类中实现补货上架、货品拣选及包裹打包的规模化试点。这些场景虽然相对标准,但人力成本高企且用工缺口巨大,自动化替代的经济效益显著。通过人机协同混产模式,昆腾动力能够在保证业务连续性的同时,积累大量真实作业数据。随着数据密度的增加,模型的泛化能力将呈指数级增长,为后续拓展至更复杂的快递网点、工业产线乃至零售货架奠定基础。
展望未来,昆腾动力的愿景并非局限于物流领域,而是旨在构建一个面向物理世界的通用基础模型。其技术演进路径清晰地划分为移动操作能力的层层递进:从台式固定机械臂到静态人形机器人,再到全身协同移动操作,最终实现在人流开放环境下的动态作业。在操作精度上,也从基础抓取逐步打磨至亚毫米级精细操作。这种分层演进策略,确保了底层原子能力的扎实沉淀,为跨场景迁移提供了坚实支撑。
然而,向居家康养等非标准化场景拓展仍面临诸多挑战。家庭环境的高度个性化要求机器人具备极强的上下文学习能力,仅凭少量示范即可掌握全新任务。此外,全域安全体系与自适应力触觉控制也是亟待突破的技术难点。在养老陪护等场景中,机器人需实现精准可控的柔和施力,避免对人造成伤害,这对灵巧手的力感知动态调节能力提出了极高要求。昆腾动力计划通过持续优化硬件材质防护、搭建多重模型防护机制以及深化力触觉算法研究,逐步攻克这些难题。
投资方的观点进一步印证了这一路径的可行性。商汤科技与云启资本均指出,物流场景是验证机器人能力、积累真实数据的重要入口。李强团队兼具AI技术理解力与全球化业务操盘经验,能够准确把握产业痛点与技术边界的平衡点。这种“对的场景里,做对的事的团队”组合,有望在行业规模化落地的拐点到来之前,建立起稳固的数据与先发优势。
Physical AI的竞争本质上是数据效率与单位数据成本的竞争。谁能够以更低的成本持续产出海量、高质量的真机数据,谁就能在模型泛化能力上拉开差距。昆腾动力通过大规模部署仓储机器人,打通了真机强化学习后训练与整机群持续进化的完整闭环。这不仅是一家公司的商业探索,更是对物理AI“从垂直场景切入,逐步走向通用”这一路线可行性的有力证明。随着数千台机器人在仓库中日夜运转,一个能够从真实部署中持续进化的智能系统正在悄然成型,它将为物理世界带来前所未有的自动化变革。