人形变四足:启元T1能否破解个人机器人形态困境?
在科技界,Transformer一词的语义经历了有趣的演变。它曾是科幻银幕上汽车人的代号,随后成为大模型时代的算法基石。如今,这个词回到了其最原始的字面含义——物理形态上的切换。2026年7月14日,上纬新材旗下个人机器人品牌启元机器人正式发布启元T1,宣称其为全球首款可变形个人机器人。这一产品不仅将《变形金刚》的幻想带入现实,更试图在AI大模型与具身智能之间,找到一种新的物理载体。
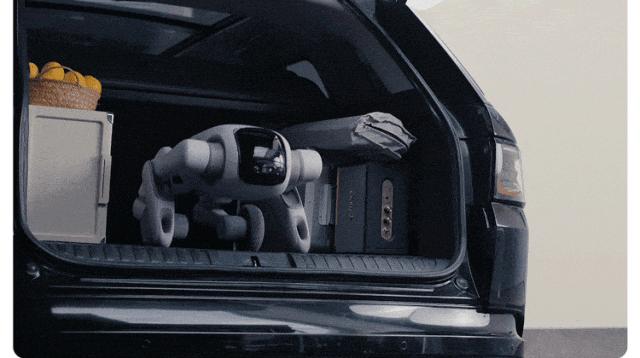
跨形态一体架构的技术突破与局限
启元T1的核心卖点在于其“Transformer跨形态一体架构”。与那些需要通过更换外部模块或拆卸重组才能改变形态的机器人不同,T1能够在同一副身体上,通过内部关节的重新配置,实现人形与四足形态的无缝切换。
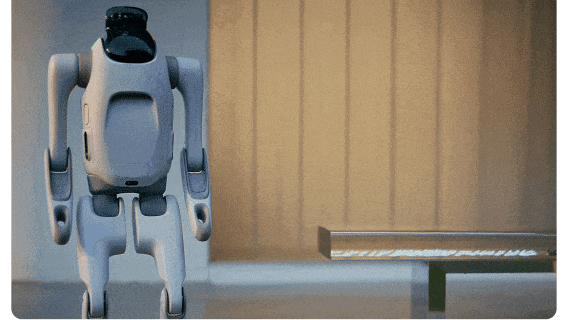
在人形模式下,T1保持直立躯干,依靠下肢的轮足结构进行移动。这种模式下,机器人拥有类似人类的视线高度和操作空间,能够适配人类环境中的桌椅、门把手等标准设施,实现零半径转向,极大地提升了在室内狭窄空间的灵活性。
当任务场景切换至复杂户外或需要更高稳定性时,T1会启动变形程序。通过压低躯干、折叠四肢,机器人将重心下沉,转化为四足支撑结构。此时,运动逻辑从双足轮式滑行转变为多足行走。这一过程无需外部干预,全部由内部控制系统协调完成。
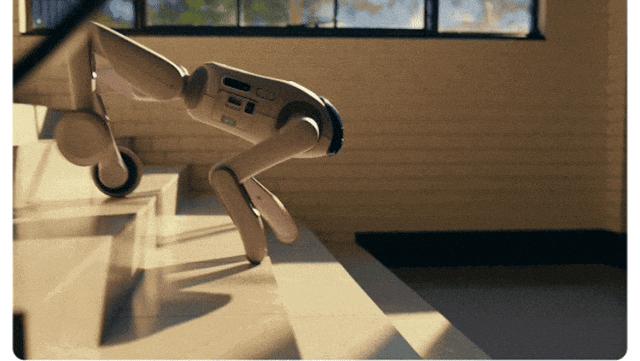
这种设计的工程难点在于动态平衡的重构。人形与四足形态下的支撑点多边形、重心位置及关节受力分布截然不同。控制系统必须在毫秒级时间内,根据环境反馈调整各关节的转动顺序与幅度,确保变形过程中重心始终落在稳定区域内。任何微小的时序偏差,都可能导致机器人在变形途中倾覆。
官方演示视频显示,T1在从桌面高度跌落时,能够迅速调整姿态并稳定着陆。这侧面印证了其底层算法在应对突发冲击时的鲁棒性。然而,这种“一机两用”的设计,本质上是对通用性的妥协,而非对极致性能的追求。
形态切换背后的场景逻辑
为什么个人机器人需要变形?这源于人形与四足机器人在物理特性上的天然互补与互斥。
人形机器人的优势在于交互性。其身体结构高度拟人,便于理解人类的指令与社会规范,适合承担陪伴、服务及精细操作任务。但其短板同样明显:双足行走的动态平衡极难维持,步态速度慢,且在非结构化地形上容易跌倒。高位重心也意味着摔倒时的破坏力更大。
四足机器人在移动性上具有天然优势。四条腿提供了更宽的支撑基底,低重心使其在面对台阶、斜坡及碎石路面时表现出色,载重能力与续航表现通常优于同级别人形机器人。然而,其低位结构限制了视野与人机交互的便利性,难以直接操作为人类设计的高处设施。
业界曾尝试“半人马”路线,如意大利理工学院研发的CENTAURO,将人形上半身安装在四足底盘上。这种设计虽然同时具备了两种优势,但也继承了双方的缺点:结构复杂、重量过大、功耗高昂,且四足底盘在室内显得过于笨重,而直立上半身则大幅抬高了整机重心。
启元T1的思路则更为务实:将“半人马”拆分为两种独立状态,轮流激活。在人形模式下,专注于家庭交互与轻量操作;在四足模式下,专注于户外跟随与复杂地形通过。这种策略试图让机器人主动适应场景,而非让用户迁就机器人的身体结构。
商业化落地面临的三大挑战
尽管概念新颖,但从技术演示到大规模商业落地,启元T1仍面临严峻考验。
首先是耐用性与可靠性。变形机构意味着更多的活动部件、更复杂的线缆走向及更高的机械应力。长期反复的折叠与展开,极易导致关节松动、磨损加速及线缆断裂。目前公开的演示仅展示了几次变形过程,距离数年高频使用后的寿命验证,仍有巨大的鸿沟。如果机器人频繁卡在变形半程,其用户体验将大打折扣。
其次是功能实用性的平衡。为了适配四足形态的支撑需求,T1的双臂末端可能需要承担部分负载,这必然牺牲人形模式下的灵巧度。目前尚未看到T1展示类似灵巧手的精细操作能力。如果其站立时的交互能力弱于专用人形机器人,行走时的负载与通过性弱于专用机器狗,那么“全能”可能沦为“全不精”。
最后是成本与维护的经济性。变形结构增加了BOM(物料清单)成本,包括更多的电机、传感器及复杂的结构件。同时,双重运动逻辑的控制算法开发难度极高,调试周期长。这些成本最终将转嫁至售价。截至目前,启元T1未公布具体售价、续航时间及变形寿命数据。对于个人消费者而言,高昂的售价与潜在的维护风险,可能成为阻碍其普及的关键因素。
启示:机器人形态的演进方向
启元T1的发布,标志着个人机器人赛道进入了一个新的探索阶段。它不再局限于模仿人类的单一形态,而是开始尝试根据任务需求动态调整身体结构。这种思路类似于软件的可配置性,硬件形态也可以根据场景进行“编译”和“重构”。
虽然“变形金刚”式的机器人短期内难以完全取代专用机器人,但它提供了一种极具价值的中间态解决方案。对于需要在室内外混合场景活动的个人助手而言,形态切换可能是比单一形态更优的工程解法。
未来,随着材料科学、柔性电子及控制算法的进步,变形机器人的结构效率与可靠性有望提升。当变形成本降低至可接受范围,且功能损耗控制在合理阈值内时,这类机器人有望在高端个人市场或特定服务场景中率先落地。
启元T1并非终点,而是一个起点。它提醒行业,机器人的形态不应被固化为“人”或“狗”,而应成为一种可变的参数。在通往通用个人机器人的道路上,如何平衡形态的多样性与功能的专一性,将是下一阶段竞争的核心焦点。这场关于“身体”的革命,才刚刚拉开序幕。