灵巧手估值60亿成本6千:全生命周期视角下的真实经济账
资本狂欢与工程困境:被误读的“贵”与“便宜”
2026年第一季度的机器人行业数据呈现出一种强烈的撕裂感。一方面,灵巧手赛道资本热度空前,相关企业融资额逼近50亿元,较2025年全年激增近70%。灵心巧手等头部企业的估值一路飙升,部分企业目标估值甚至直逼60亿美元,一只灵巧手的估值在某些维度上已超越一台完整的人形机器人整机。另一方面,工程落地的残酷现实却让人倒吸一口凉气:特斯拉Optimus灵巧手在快递分拣训练中,单只成本超过6000美元,使用寿命仅6周。若叠加其他易损件,单台机器人年度零部件更换成本近10万美元,这笔开支足以雇佣两名资深汽车组装工人。
这种“高估值”与“高损耗”的并存,让行业陷入了一个看似无解的困局——性能、成本、可靠性的“不可能三角”。追求极致性能必然推高传感器与驱动关节的成本;追求低成本往往牺牲基本的抓取稳定性;而追求高可靠性则需简化设计,导致性能打折。在这种背景下,一个核心质疑声浪高涨:高精度但高价的灵巧手,究竟是否存在真实的商业需求?还是仅仅是一场资本驱动的泡沫?
答案并非非黑即白。当我们跳出“初始采购价”的单一维度,将视角扩展至“全生命周期成本”(TCO),并将评价标准从“能否运动”升级为“能否高效交付生产力”时,高精度灵巧手的经济逻辑便会呈现出截然不同的面貌。所谓的“贵”,在特定的应用场景和长周期考量下,反而可能意味着更低的综合成本。
物理边界下的成本结构:为什么高精度必然高价?
要理解灵巧手的高昂定价,首先必须拆解其复杂的成本构成。灵巧手并非简单的机械爪子,而是集成了驱动、传动、感知三大系统的精密机构,通常占据人形机器人整机BOM成本的14%-18%。以一台典型的17自由度、5传感器配置的连杆灵巧手为例,其BOM成本约为5.18万元,其中驱动与传动系统占比高达64%,感知系统占比35%。
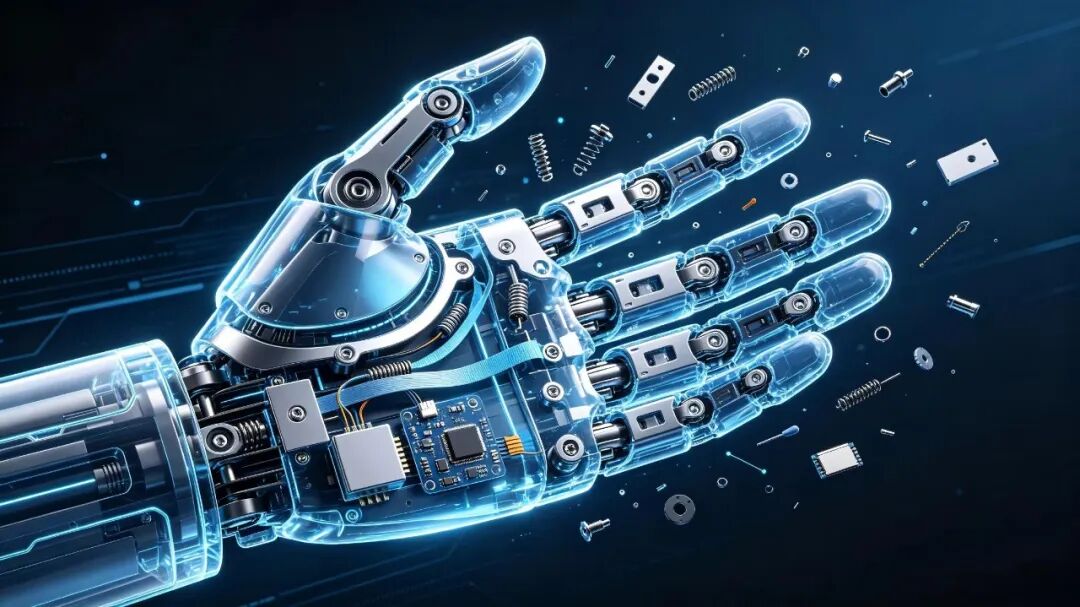
驱动端的瓶颈尤为明显。目前主流方案采用空心杯电机配合微型谐波减速器及仿生腱绳,或是将电机直接内置于手指内部的直驱方案。无论是哪种方案,都面临着将高精度轴承、精密布线及微型电机压缩至极小空间的物理挑战。这种高密度的集成不仅大幅增加了装配工时,更严重影响了良品率。正如行业调研指出,精密装配对技工的依赖以及传感器标定的复杂性,无法通过简单的规模效应瞬间解决。
感知端的成本同样居高不下。要实现如同人手般的精细操作,灵巧手需集成关节位置传感器、力矩传感器、指尖触觉传感器乃至六维力传感器。实验室级别的高精度触觉传感器单价曾高达10万元。这些精密零部件不仅是硬件成本的堆砌,更伴随着极高的信号处理与集成难度。
技术路线的分化也印证了高成本的必然性。直驱方案精度高但体积大、散热难;连杆方案负载高但结构复杂;腱绳方案如特斯拉所用,虽实现了25个自由度,却以高损耗和高维护成本为代价。在当前的工程边界内,高精度与高自由度必然伴随着高额的研发投入与制造成本。这并非厂商的定价策略,而是由物理规律和工程现实决定的客观事实。
重新定义成本:全生命周期视角下的经济账
特斯拉Optimus的案例虽然展示了高昂的初始损耗,但也从反面揭示了价值评估的误区。如果我们将时间维度拉长,问题便清晰起来:一只6000美元、寿命仅6周的灵巧手,与一只售价2万美元、寿命达两年的灵巧手,究竟谁更“贵”?
在工业场景中,寿命本身就是核心成本指标。目前市面多数灵巧手的平均寿命在1000至2000小时之间,远未达工业级标准。而头部企业正致力于将单根链条循环寿命提升至百万次级别。寿命的提升直接降低了单位时间的设备摊销成本。此外,维护成本是被长期忽视的隐性支出。精密部件越多,磨损与润滑需求越高。然而,高精度设计往往伴随着更优的结构稳定性。例如,采用高精度链式传动方案,可将传动误差控制在0.1-0.2毫米级,传动效率长期维持在95%以上,从而显著降低全生命周期的维护频率与成本。
因此,“高价并不意味着贵”的第一层逻辑在于:客户为精度付费,实质上是在购买更长的稳定运行周期和更低的隐性维护负担。在B端客户眼中,停机维护的时间成本远高于硬件本身的价差。
精度即生产力:从“能动”到“能干”的跨越
灵巧手存在的终极意义,在于解决传统工业夹爪无法处理的复杂任务。传统吸盘或两指夹爪无法应对不规则物体或需要精细力控的场景。只有具备高自由度和高精度力控的灵巧手,才能让人形机器人真正走出预设场景,进入非结构化环境。
精度对经济效益的影响,最直观地体现在“完工率”上。以小米机器人在压铸车间自攻螺母上件工站的实践为例,使用五指灵巧手实现双侧同时安装的成功率为90.2%。这意味着每10次操作就有1次失败。在流水线作业中,一次失败可能引发工件报废、产线停顿、人工介入重新调度等一系列连锁反应。这些隐性成本叠加起来,往往远超灵巧手本身的采购价差。
如果高精度灵巧手能将完工率提升至99%,其产生的经济效益将是巨大的。90%与99%的差距,往往是产线能否实现无人化盈利的分界线。触觉感知技术的突破进一步放大了这一价值。例如,F-TAC Hand通过全手高分辨率触觉感知,将抓取成功率从53.5%提升至100%。从“不可用”到“完美运行”,这种质变是企业愿意支付高额溢价的核心动力。
市场需求的结构性分层也证明了这一点。目前灵巧手市场已形成清晰的价格带:万元以内的教育套件仅用于演示;1-5万元区间是当前活跃的“量价平衡点”,适用于轻型协作装配;5-20万元区间聚焦于汽车制造、3C精密装配等高可靠性场景;而20万元以上则服务于医疗、航天等极端环境。每一个价格带都对应着特定的生产力价值,最高精度的产品服务于最高价值的场景,并非市场泡沫,而是需求的精准映射。
市场验证:资本用脚投票,需求真实存在
理论分析之外,市场数据提供了最直接的验证。2025年全球机器人多指灵巧手市场规模约为2.72亿美元,预计至2032年将达到96.7亿美元,年复合增长率高达67.5%。中国市场的增长更为迅猛,预计2030年销量将突破43万只。
资本的反应同样热烈。2026年一季度,灵巧手相关企业融资额近50亿元。因时机器人在2025年交付量突破1万台,2026年产能持续满载。而在高端市场,标价5万美元的Sharpa灵巧手更是出现“无货可售”的局面,客户群体涵盖军工、航天等高预算领域。这些企业看中的是极限性能,对于动辄数千万的设备投入而言,几万美金的手部成本仅是九牛一毛。
与此同时,中端市场也在快速扩张。因时机器人将价格压在1-5万元区间,精准切入高校科研与商用服务机器人市场,订单排期密集。整机厂商如智元、帕西尼等也在自研手部模组,试图掌握本体能力的核心天花板。上下游供应链,包括触觉芯片和视触觉传感器厂商,同样迎来了订单爆发。
当然,行业也存在理性声音。有观点认为,两指或三指执行器能解决80%的工业问题,无需所有场景都配备高成本灵巧手。这一观点恰恰印证了高精度灵巧手需求的真实性与局限性:它不是万能药,而是服务于“非它不可”的高价值场景。在这些场景里,精度直接等同于生产力,而生产力永远值得买单。
结语:精度是算出来的筹码
回顾全文,高精度灵巧手的需求不仅存在,而且随着人形机器人从“运动能力”向“操作能力”的进化正在加速释放。制约行业发展的“不可能三角”确实是工程挑战,但也正因为突破艰难,使得那些能兼顾精度、寿命与可靠性的产品具备了稀缺的高溢价能力。
在工业4.0与具身智能的下半场,衡量灵巧手价值的标尺不再是冰冷的初始售价,而是全生命周期的综合经济性。寿命、维护、完工率、隐性成本,共同构成了新的成本方程。对于真正的B端客户而言,他们购买的不是一个能动的机械部件,而是一台能稳定、高效完成复杂任务的智能终端。
精度不是用来炫耀的参数,而是用来算账的筹码。在这个意义上,那些愿意为高精度支付溢价的市场参与者,本质上是在为更高的生产力效率付费。随着供应链的重构与技术的迭代,灵巧手的成本曲线终将向下延伸,但短期内,高精度带来的生产力红利,仍将是支撑这一行业高估值的核心逻辑。人形机器人能走不算本事,能干才算。而那双能“干”的手,正是这场变革中最关键的支点。