宇树G1完成活体手术登Nature,00后博士引领人形机器人医疗破局
通用机器人挑战医疗精密操作:从“通用”到“专用”的技术跨越
近期,人形机器人领域迎来了一项具有分水岭意义的技术突破。宇树科技推出的通用人形机器人G1,在未经过大规模定制化的前提下,成功完成了针对活体动物的标准微创胆囊切除术。这一研究成果不仅验证了通用人形机器人在高精度医疗场景中的可行性,更以第一作者兼通讯作者均为中国“00后”博士生梁泽楷的履历,登上了国际顶级学术期刊《Nature》。这标志着人形机器人的应用边界,正从早期的表演、搬运等基础任务,正式向高精尖、高门槛的医疗领域拓展。
技术细节:通用人机器的“手术刀”如何精准舞动
此次实验的核心在于,团队并未采用传统手术机器人那种高度定制化、封闭式的专用硬件,而是基于宇树G1这一原本面向通用人形机器人场景的平台进行开发。G1整机重量仅为27公斤,具备极高的便携性,无需对手术室进行大规模改造,只需接入普通电源并安装标准的腹腔镜手术器械即可运行。
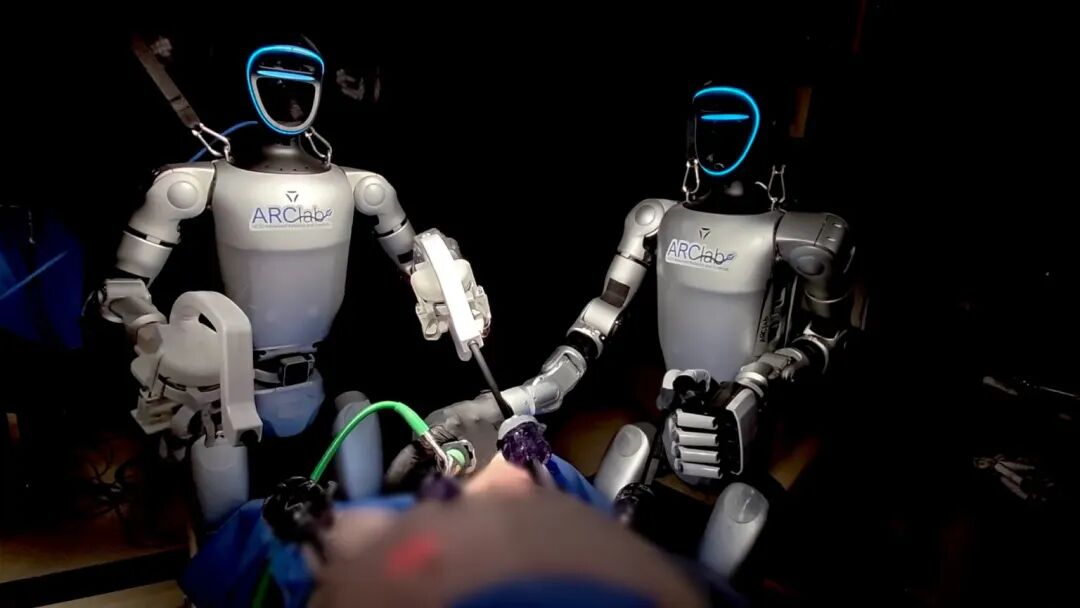
在具体的技术实现上,研究团队为机器人末端设计了定制的夹具,使其能够稳固握住医院中常见的标准腹腔镜器械。通过远端操作台,医生的人手动作被实时捕捉并转化为机器人的关节指令,实现了极高的动作同步率。实验分为两个阶段:第一阶段由单台G1主刀,耗时56分钟,在医生辅助下顺利完成;第二阶段则展示了更具挑战性的“双机协作模式”,一台G1作为“眼睛”持内窥镜提供视野,另一台作为“手”进行器械操作,全程无需人工干预,仅用时32分钟即完成胆囊切除,且术中渗血、胆汁溢出等突发状况均被系统有效处理。
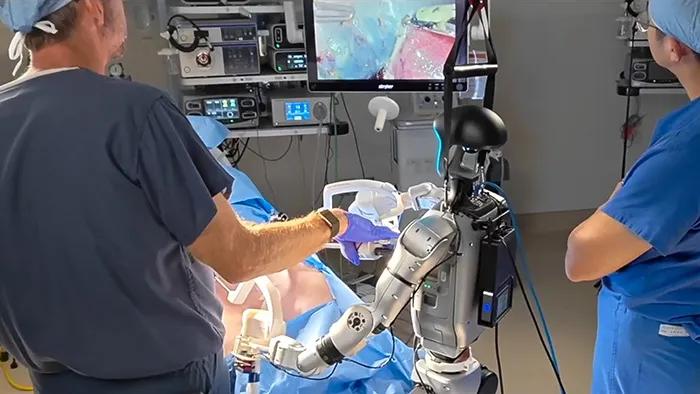
这一实验的全球意义在于,它是首次在全通用平台上,在活体生物身上完整执行一套标准的微创手术流程。这证明了只要控制系统算法足够先进,通用硬件同样能够胜任毫米级的精密外科操作,打破了“只有专用昂贵设备才能做精细手术”的传统认知。
成本与普及:打破“达芬奇”垄断的关键变量
长期以来,以“达芬奇”系统为代表的手术机器人虽然成熟,但其高昂的成本和庞大的体量限制了其在基层医疗的普及。一套达芬奇系统造价高达数千万元,整机重量超过800公斤,不仅占用大量手术室空间,还需要专门的维护团队和改造后的手术环境。这种重资产模式导致优质外科资源高度集中在头部三甲医院,基层医疗机构望尘莫及。
相比之下,基于通用人形机器人平台的手术方案展现出了截然不同的经济性特征。G1的量产成本远低于专用手术机器人,且由于硬件通用,可以通过更换末端执行器和软件算法,快速适配不同的医疗场景。这种“硬件通用+软件定义”的模式,极大地降低了医疗设备的初始投入和后续维护成本。如果该技术路线得以成熟,未来顶级外科医生的技术能力可以通过机器人网络下沉至基层医院,甚至部署至战地或救灾现场,真正实现医疗资源的普惠化。
青年力量:00后科研团队的创新突破
此次研究的第一作者梁泽楷,2023年从华中科技大学本科毕业,目前就读于加州大学圣地亚哥分校。作为“00后”青年学者,他能在如此前沿且具挑战性的交叉学科领域取得突破性进展,不仅体现了中国年轻一代在理工科领域的科研实力,也反映了全球科研人才流动与协作的新趋势。梁泽楷团队的研究证明,在机器人控制、计算机视觉与外科学交叉的赛道上,年轻团队依然拥有颠覆传统技术路径的能力。
挑战与展望:从动物实验到临床落地的漫长之路
尽管此次成果令人振奋,但我们必须保持理性的行业视角。目前的研究仍处于动物实验阶段,距离真正的临床应用还有漫长的距离。活体动物实验与人体手术在组织特性、生理反应、伦理规范及法律监管等方面存在巨大差异。临床安全性的验证、复杂病理环境的适应性、以及严格的医疗法规审批流程,都是必须跨越的鸿沟。
此外,通用人形机器人在医疗场景中的应用,还面临着多机协作的稳定性、突发状况下的应急处理能力、以及与现有医疗工作流程的无缝融合等挑战。然而,从0到1的突破已经发生,它证明了通用平台介入精密医疗领域的理论可行性。随着算法的迭代和硬件成本的进一步降低,人形机器人有望像今天的个人电脑一样,成为不同行业的基础操作系统,通过加载不同的“应用”(末端工具与软件),灵活切换于工业、家庭、医疗等多个场景。
这一进展不仅是宇树科技的技术胜利,更是整个机器人行业向高端制造与专业服务领域渗透的信号。它预示着,未来的医疗机器人市场将不再由单一的专用设备垄断,而是演变为一个由通用平台驱动、软件定义功能的生态体系。对于患者而言,这意味着更低的就医成本;对于医生而言,这意味着更强大的操作辅助;对于行业而言,这则是一个全新万亿级市场的起点。